
۱. معرفی جامع و کالبدشکافی مهندسی اینورتر وگ CFW501
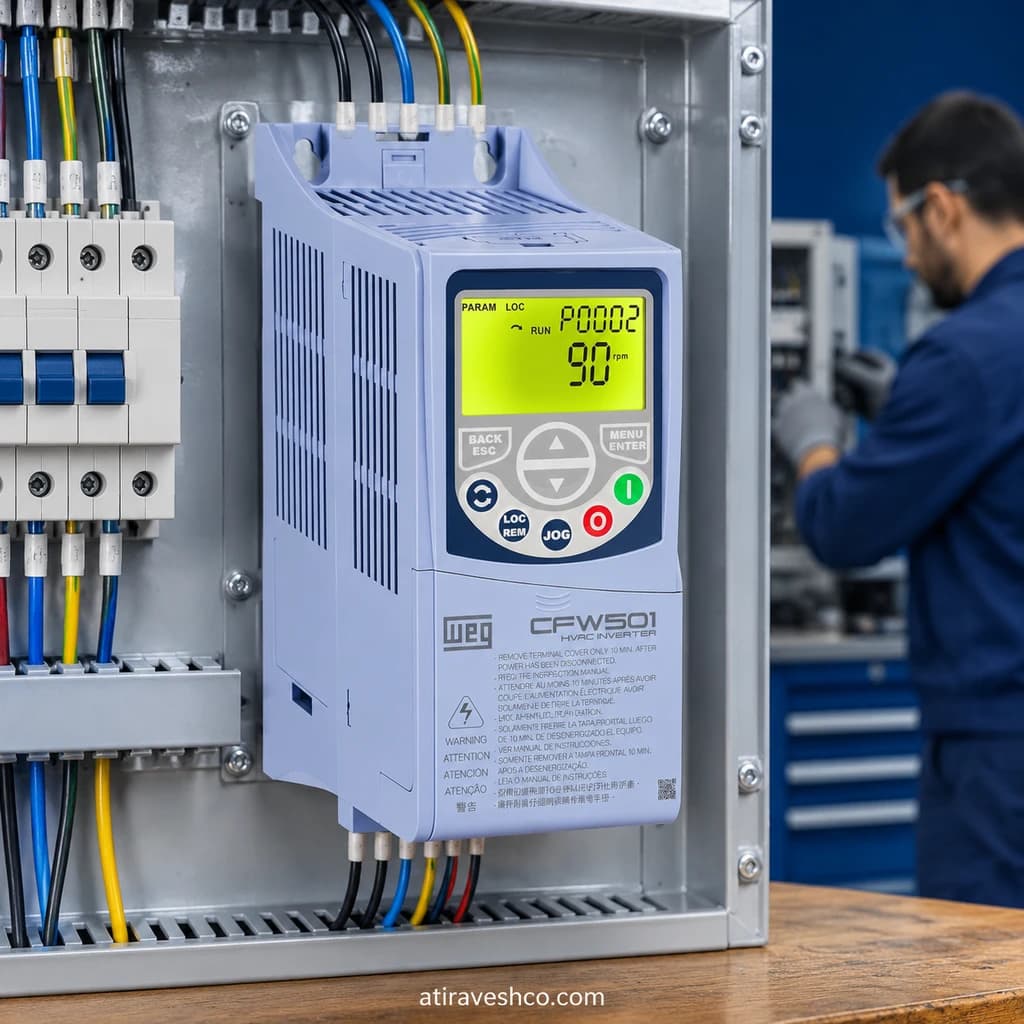
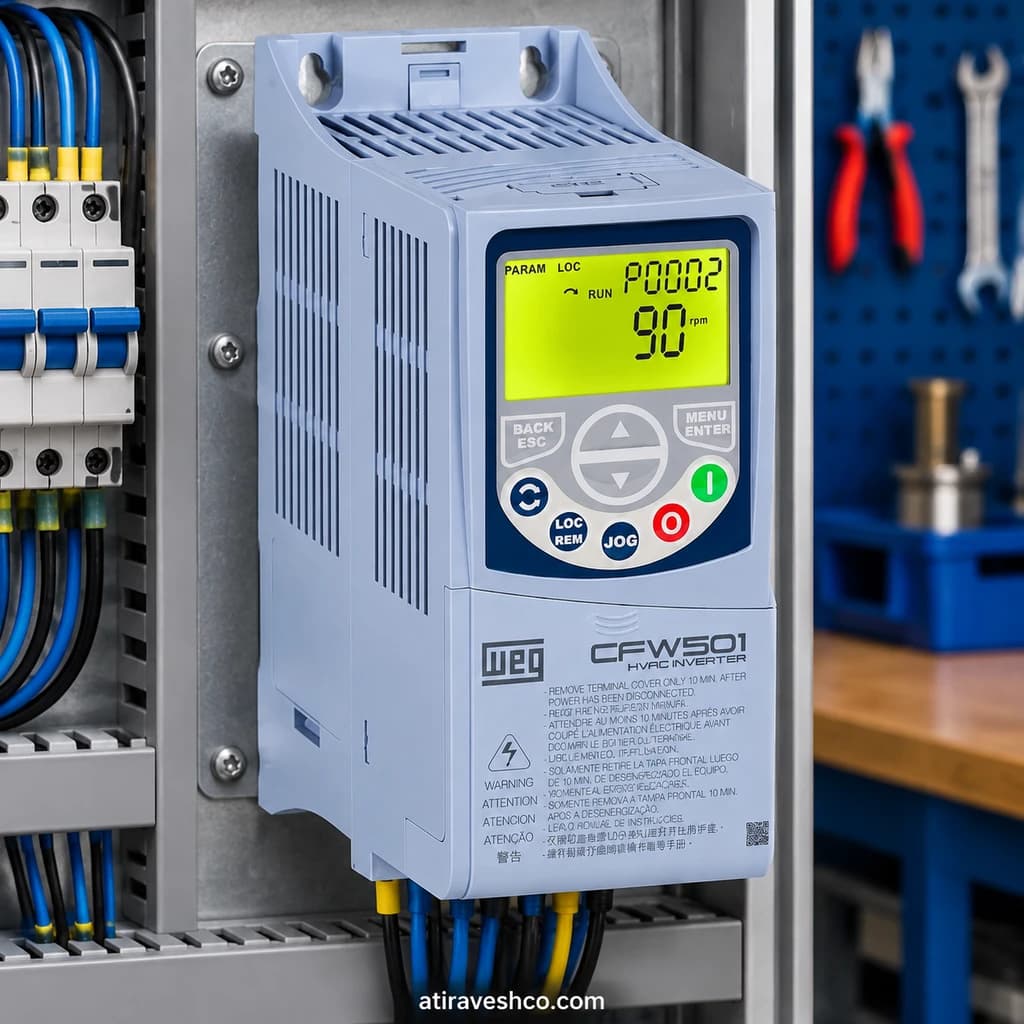
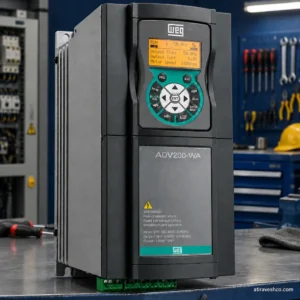
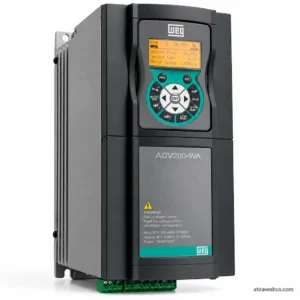
CFW501 در خانواده درایوهای AC وگ، برای مسئلهای مشخص طراحی شده است: کنترل دور پمپ و فن در تأسیسات HVAC-R. در چنین سامانههایی، ساعات کارکرد طولانی، تغییر تقاضای دبی یا فشار و نیاز به ارتباط با سیستم مدیریت ساختمان، از شتابگیری بسیار تند یا گشتاور ضربهای مهمترند. به همین دلیل، انتخاب درایو صرفاً از روی توان موتور انجام نمیشود؛ جریان پلاک، سرعت لازم در کمبار، حداقل دبی مجاز، شرایط حرارتی تابلو و کیفیت فرمان کنترلی نیز تعیینکنندهاند. CFW501 جایگزین خودکار درایوهای توانبالای CFW701 نیست و نباید مشخصات آن دو را در یک جدول ادغام کرد.
توپولوژی متعارف این تجهیز شامل ورودی AC، یکسوساز، خازنهای لینک DC و پل خروجی IGBT با مدولاسیون PWM است. برق سهفاز به ترمینالهای ورودی متناسب با کد مدل میرسد و خروجی U، V و W موتور را تغذیه میکند. در این مسیر، ولتاژ و جریان پایش میشوند و حفاظتهای اضافهجریان، اضافهدما و افت یا افزایش ولتاژ لینک DC عمل میکنند. پل تریستوریِ کنترل آرمیچر و ترمینال تحریک میدان DC، اجزای این مدار نیستند؛ این اصطلاحات به درایو موتور DC تعلق دارند.
تفاوت کارکرد دوربعی و چهارربعی نیز باید در سمت شبکه و چرخه انرژی فهمیده شود. در پیکربندی متعارف، کاهش سرعت فن یا پمپ پراینرسی میتواند انرژی را به باس DC برگرداند و ولتاژ آن را افزایش دهد، اما این به معنی بازگرداندن توان به شبکه نیست. مدل دارای کد DB و ترمینال مناسب میتواند با مقاومت ترمزِ صحیح، انرژی را به گرما تبدیل کند؛ مدل فاقد سختافزار ترمز را نمیتوان صرفاً با افزودن مقاومت، به مدل ترمزدار تبدیل کرد. راهکار واقعاً بازتولیدی به معماری ورودی و تجهیزات مستقل سازگار نیاز دارد. راکتور یا چوک نیز باید بر اساس شرایط شبکه و دستورالعمل همان کد انتخاب شود، نه بهعنوان قطعهای مفروض در تمام مدلها.
در موتور القایی، «تضعیف میدان» به معنی تنظیم جریان تحریک یک سیمپیچ DC نیست. تا سرعت پایه، درایو میکوشد شار لازم را با نسبت مناسب ولتاژ و فرکانس حفظ کند. بالاتر از سرعت پایه، محدودیت ولتاژ خروجی باعث کاهش شار و در نتیجه افت گشتاور قابلدسترس میشود. بنابراین برای فن یا پمپی که به کارکرد بالاتر از سرعت نامی نیاز دارد، باید هم منحنی گشتاور موتور و هم محدودیت مکانیکی پروانه، کوپلینگ و یاتاقان بررسی شود؛ ثابت ماندن گشتاور در دورهای بالا فرض مجازی نیست.
۲. تحلیل مدهای کنترلی و فیدبک سرعت اینورتر وگ CFW501
در مد V/f، نسبت ولتاژ به فرکانس مبنای تنظیم شار موتور است. بارهای گریز از مرکز مانند فن و بسیاری از پمپها غالباً با این مد قابل کنترلاند؛ گشتاور بار آنها با کاهش سرعت بهشدت افت میکند. VVW یا کنترل بردار ولتاژ وگ، از دادههای موتور برای بهبود تنظیم سرعت استفاده میکند. برخی مستندات نسلهای توسعهیافته، کنترل برداری بدون انکودر و گزینههای دیگر را نیز شرح میدهند؛ وجود این گزینهها را باید روی کد و نسخه نرمافزار تجهیز تأیید کرد، نه از نام CFW501 بهتنهایی نتیجه گرفت.
فرمول تقریبی ولتاژ استاتور را میتوان به شکل «ولتاژ استاتور = افت مقاومتی سیمپیچ + نرخ تغییر پیوند شار» بیان کرد. در کنترل بدون سنسور، درایو از اندازهگیریهای الکتریکی و مدل موتور برای تخمین شار و سرعت بهره میگیرد. این روش «فیدبک ولتاژ آرمیچر» یا اندازهگیری مستقیم Back EMF موتور DC نیست. در سرعت نزدیک صفر، سهم افت مقاومتی و خطای پارامترهای موتور بیشتر نمایان میشود؛ به همین علت، عملکرد دور پایین باید با بار واقعی آزموده شود.
تاکوژنراتور آنالوگ و انکودر افزایشی، ورودیهای پیشفرض ترمینالهای ماژول RS485 مورد بحث در این صفحه نیستند. خروجی تاکو را نباید بدون طراحی مدار تطبیق به AI1 متصل و سپس آن را «حلقه بسته سرعت» نامگذاری کرد. همچنین برای ماژول CFW500-CRS485-B، پیناوت اختصاصی انکودر در منوال این صفحه ارائه نشده است. اگر پروژه به کنترل دقیق دور صفر یا فیدبک انکودر نیاز دارد، باید وجود برد سازگار، امکان نرمافزاری و منوال همان ترکیب سختافزاری پیش از سفارش احراز شود. در کنترل فشار کانال یا لوله، فیدبک متعارف معمولاً سنسور فرایند ۴ تا ۲۰ میلیآمپر برای حلقه PID است، نه انکودر محور موتور.
۳. راهنمای تخصصی وایرینگ، ترمینالها و پیناوت اینورتر وگ CFW501
ورودی قدرت با علامتهای L/L1، N/L2 و L3 یا معادل R، S و T مشخص میشود؛ نحوه استفاده از آنها به تکفاز یا سهفاز بودن کد دقیق دستگاه وابسته است. خروجیهای U، V و W برای موتور و PE برای ارت حفاظتیاند. علامتهای +UD و -UD به قطبهای لینک DC مربوطاند و BR ترمینال مقاومت ترمز در مدل واجد شرایط است. این سه ترمینال هیچکدام «آرمیچر» یا «فیلد» نیستند. وجود فیزیکی و اجازه استفاده از آنها باید روی قاب و نقشه مدل انتخابی کنترل شود.
جدول زیر، پیناوت کانکتور ماژول CFW500-CRS485-B در منوال نصب مورد استناد است؛ آن را به ماژول Plug-in دیگر تعمیم ندهید. دو رله، یک خروجی ترانزیستوری و دو مسیر RS485 در این پیکربندی از هم متمایزند.
| پین | سیگنال | وظیفه و احتیاط اجرایی |
|---|---|---|
| ۱، ۳، ۵ | DO1-RL: NO، C، NC | کنتاکتهای رله خروجی اول؛ وضعیت عادی کنتاکت را در نقشه فرمان بررسی کنید. |
| ۷، ۹، ۱۱ | DO3-RL: NO، C، NC | کنتاکتهای رله دوم؛ عملکرد آن قابل برنامهریزی است. |
| ۱۳، ۱۵ | NC، +24 V | پین ۱۳ بدون اتصال؛ پین ۱۵ تغذیه فرمان با ظرفیت محدود است. |
| ۱۷، ۱۹، ۲۱، ۲۳ | DI1، DI2، DI3، DI4 | ورودیهای دیجیتال قابل تخصیص؛ DI2 میتواند طبق تنظیمات نقش ورودی فرکانسی داشته باشد. |
| ۲، ۴، ۶، ۸ | AO1، GND، AI1، +10 V | خروجی آنالوگ، مرجع، ورودی آنالوگ اول و مرجع پتانسیومتر. |
| ۱۰، ۱۸ | DO2-TR، AI2 | خروجی ترانزیستوری و ورودی آنالوگ دوم؛ رله نیستند. |
| ۱۲، ۱۴، ۱۶ | A1(-)، B1(+)، GND1 | مسیر اول RS485؛ قطبیت را در تمام گرهها یکسان نگه دارید. |
| ۲۰، ۲۲، ۲۴ | A2(-)، B2(+)، GND2 | مسیر دوم RS485؛ تنظیم انتهای خط باید با توپولوژی شبکه هماهنگ باشد. |
برای سنسور فشار یا دما، ابتدا نوع خروجی سنسور، تغذیه آن و مرجع سیگنال را مشخص کنید. انتخاب ۰ تا ۱۰ ولت یا ۴ تا ۲۰ میلیآمپر تنها با تغییر یک پارامتر کامل نمیشود: کلید DIP ورودی و تنظیمات متناظر، از جمله P0233 برای AI1 و P0238 برای AI2، باید همخوان باشند. کابل سنسور و شبکه را شیلددار و جدا از خروجی PWM موتور عبور دهید؛ منوال حداقل فاصله ۰٫۲۵ متر را برای سیمکشی حساس نسبت به درایو و کابل موتور توصیه میکند. شیلد موتور، اتصال PE و مرجع سیگنال وظایف متفاوت دارند. رعایت IEC/EN 61800-3 نیز به طول کابل، فیلتر RFI، روش ارت و نصب واقعی وابسته است.
۴. راهنمای گامبهگام راهاندازی، پارامتردهی و تیونینگ اینورتر وگ CFW501
- کد کامل روی پلاک درایو، ولتاژ و فاز ورودی، جریان نامی خروجی، نوع Plug-in و نسخه نرمافزار را ثبت کنید. پیش از دستزدن به ترمینالها، برق را قطع و قفلگذاری کنید، زمان تخلیه خازنها را رعایت کنید و بیبرق بودن مدار را اندازه بگیرید. تست عایقی موتور و کابل با درایو جداشده انجام شود؛ به برد الکترونیکی مِگِر نزنید.
- فیوز ورودی، سطح مقطع کابل، ارت، فاصله تهویه و چرخش آزاد محور پمپ یا فن را بررسی کنید. مقدار فیوز یک عدد ثابت برای کل خانواده نیست؛ از جدول B.1 منوال همان کد و الزامات حفاظتی پروژه انتخاب میشود. حفاظت داخلی نیمههادی جایگزین حفاظت شاخه ورودی نیست.
- مشخصات پلاک موتور شامل ولتاژ، جریان، سرعت، فرکانس، توان و ضریب توان را وارد کنید. در مستندات برنامهنویسی، P0400، P0401، P0402، P0403، P0404 و P0407 به این دادهها مربوطاند؛ P0296 نیز برای رده ولتاژ شبکه بررسی میشود. اگر شبکه ۵۰ هرتز و تنظیمات دستگاه مبتنی بر پیشفرض ۶۰ هرتز است، روش تنظیم توصیهشده در منوال همان نسخه را اعمال کنید.
- مد کنترل را با P0202 و مطابق نسخه نرمافزار انتخاب کنید. در کاربرد رایج فن و پمپ، نخست راهاندازی V/f یا VVW و آزمون جهت چرخش انجام شود. دور موتور را از مقدار کم بالا ببرید، جریان واقعی، لرزش، صدای پمپ و فشار یا دبی را ثبت کنید. کارکرد خشک یا بستهبودن مسیر سیال، صرفاً با مشاهده روشنشدن موتور رد نمیشود.
- اگر نسخه دستگاه کنترل برداری و Self-Tuning را پشتیبانی میکند، P0408 را فقط پس از بررسی امکان حرکت ایمن تنظیم کنید. در دستورالعمل نسخه V3.0X، یک حالت شناسایی بدون چرخش و یک حالت چرخشی برای تخمین جریان مغناطیسکننده شرح داده شده است. اجرای حالت چرخشی با بار متصل میتواند تخمین مدل را مخدوش کند. مقاومت و اندوکتانس موتور در اینجا پارامترهای مدل موتور AC هستند؛ پارامتر «تحریک میدان DC» برای CFW501 تعریف نمیشود.
- در کنترل برداریِ پشتیبانیشده، بهرههای حلقه سرعت P0161 و P0162 را بر اساس پاسخ ثبتشده و بدون ایجاد نوسان تنظیم کنید. این حلقه را با PID فرایندی اشتباه نگیرید: P0520، P0521 و P0522 مربوط به ضرایب PID هستند. سنسور فشار را مقیاسبندی کنید، جهت اثر کنترلر را با بازکردن یا بستن دمپر یا شیر بیازمایید و سپس حالت خواب و بیدارباش را تنظیم کنید.
- در پایان، قطع سنسور، از دست رفتن ارتباط BMS، راهاندازی مجدد بعد از قطع برق، خطای موتور و توقف اضطراری مستقل را آزمایش کنید. حالت Fire Mode فقط در پروژه دارای فلسفه ایمنی مصوب فعال شود؛ ادامه کار در حضور برخی خطاها، آن را به مدار ایمنی یا فرمان توقف اضطراری تبدیل نمیکند.
۵. راهنمای جامع خطایابی، کدهای آلارم و تعمیرات اینورتر وگ CFW501
پیش از ریست، کد دقیق، زمان رخداد، فرکانس فرمان، جریان خروجی و ولتاژ لینک DC در P0004 را ثبت کنید. در عیبهای مربوط به موتور، ابتدا بخش مکانیکی و کابل را از مدار قدرت تفکیک کنید. هرگز برای حذف توقف، آستانه حفاظت را بدون شناسایی علت بالا نبرید. کدهای زیر از راهنمای برنامهنویسی نسخه V3.0X انتخاب شدهاند و باید با نسخه دستگاه تطبیق داده شوند.
| کد | شرح | علت محتمل | اقدام مرحلهای |
|---|---|---|---|
| F0021 | افت ولتاژ لینک DC | افت یا قطع ورودی، تنظیم نادرست رده ولتاژ یا ایراد مدار پیششارژ. | ۱. ولتاژ شبکه را بسنجید؛ ۲. P0004 و P0296 را بررسی کنید؛ ۳. فیوز و ورودی را کنترل کنید. |
| F0022 | افزایش ولتاژ لینک DC | ولتاژ بالای شبکه یا کاهش سرعت تند بار پراینرسی. | ۱. ولتاژ ورودی را ثبت کنید؛ ۲. رمپ توقف را بازبینی کنید؛ ۳. سختافزار ترمز مدل DB را، اگر وجود دارد، بررسی کنید. |
| F0031 | اختلال ارتباط ماژول Plug-in | اتصال نامناسب، ماژول آسیبدیده یا شناسایینشدن آن. | ۱. دستگاه را بیبرق کنید؛ ۲. نصب ماژول را کنترل کنید؛ ۳. وضعیت شناسایی را با P0027 تطبیق دهید. |
| F0033 | خطای Self-Tuning | ناسازگاری مقاومت استاتور P0409، سیمبندی موتور یا تناسب نامناسب موتور و درایو. | ۱. تست را متوقف کنید؛ ۲. اتصال موتور و دادههای پلاک را بررسی کنید؛ ۳. شناسایی را فقط پس از اصلاح علت تکرار کنید. |
| F0051 | افزایش دمای IGBT | گرفتگی هیتسینک، خرابی فن، دمای بالای تابلو یا جریان زیاد. | ۱. بار را ایمن متوقف کنید؛ ۲. مسیر هوا و فن را بررسی کنید؛ ۳. جریان و شرایط کاهش ظرفیت را بسنجید. |
| F0070 | اضافهجریان یا اتصالکوتاه | اتصال فازهای موتور، آسیب کابل ترمز، نیمههادی معیوب یا استارت با رمپ کوتاه. | ۱. ریست مکرر نکنید؛ ۲. برق را ایزوله کنید؛ ۳. موتور، کابل و مدار قدرت را جداگانه عیبیابی کنید. |
| F0072 | اضافهبار موتور | جریان بار بالا یا نامتناسببودن تنظیمات حفاظت با جریان واقعی موتور. | ۱. جریان را با P0401 و پلاک مقایسه کنید؛ ۲. گیرکردن پمپ یا فن را بررسی کنید؛ ۳. حفاظت را بر مبنای موتور تنظیم کنید. |
| F0091 | خطای خارجی از ورودی دیجیتال | بازشدن کنتاکت اینترلاک یا ایراد سیمبندی DI برنامهریزیشده. | ۱. علت فرمان خارجی را پیدا کنید؛ ۲. کنتاکت و سیمکشی را آزمایش کنید؛ ۳. پس از رفع علت ریست کنید. |
| F0767 | تشخیص پمپ خشک | کمبود سیال یا تشخیص مبتنی بر آستانه نامناسب کاربرد HVAC. | ۱. سطح و مسیر مکش را بررسی کنید؛ ۲. جریان و متغیر فرایند را ثبت کنید؛ ۳. آستانه تشخیص را با آزمون عملی بازبینی کنید. |
| F0771 | نیاز به سرویس فیلتر | رسیدن شمارنده نگهداری به حد تنظیمشده. | ۱. فیلتر سامانه را بازدید کنید؛ ۲. پس از سرویس، شمارنده و تنظیمات نگهداری را طبق منوال اصلاح کنید. |
۶. جدول جامع مشخصات فنی اینورتر وگ CFW501
جدول انتخاب بروشور WEG برای نسخههای دارای ماژول RS485، ردههای سهفاز T2 و T4 را در بازه ۱ تا ۳۱ آمپر نشان میدهد؛ منوال نصب برای بعضی نسلها یا قابها کدهای دیگری را هم معرفی میکند. این دو دامنه نباید بدون تطبیق پسوند کد سفارش در یک رنج فروش ادغام شوند. اعداد توانِ زیر صرفاً توان مرجع موتور در همان بروشورند.
| مشخصه | داده مستند | ملاحظه انتخاب |
|---|---|---|
| کاربری | HVAC-R؛ پمپ و فن | تناسب با منحنی بار و مدت کارکرد بررسی شود. |
| تغذیه مدلهای جدول بروشور | سهفاز ۲۰۰–۲۴۰ یا ۳۸۰–۴۸۰ ولت AC | نوع ورودی را از کد کامل و پلاک بخوانید. |
| جریان خروجی T2 در جدول بروشور | ۱٫۶، ۲٫۶، ۴٫۳، ۷، ۹٫۶، ۱۲٫۲، ۱۶، ۱۷، ۱۹٫۴ و ۲۴ آمپر | همه کدها سختافزار ترمز یکسان ندارند. |
| جریان خروجی T4 در جدول بروشور | ۱، ۱٫۶، ۲٫۶، ۴٫۳، ۶٫۱، ۶٫۵، ۱۰، ۱۴، ۱۶، ۲۴ و ۳۱ آمپر؛ برخی جریانها در بیش از یک قاب عرضه میشوند. | قاب و پسوند NB یا DB را بررسی کنید. |
| توان مرجع IEC در جدول بروشور | حدود ۰٫۲۵ تا ۱۱ کیلووات، وابسته به مدل و ولتاژ | مبنای قطعی سایزینگ، جریان پلاک موتور است. |
| نمونه کد T2 | CFW501B16P0T2DB20C3؛ جریان نامی ۱۶ آمپر | DB وجود سختافزار ترمز را در این کد مشخص میکند. |
| نمونه کد T4 | CFW501D31P0T4DB20C3؛ جریان نامی ۳۱ آمپر | ظرفیت حرارتی نصب و جریان موتور کنترل شود. |
| ورودی و خروجی کنترل با CRS485-B | ۴ DI، ۲ AI، ۱ AO، ۲ رله و ۱ خروجی ترانزیستوری | شماره ترمینالها به ماژول Plug-in وابسته است. |
| شبکه صنعتی | RS485؛ Modbus-RTU، BACnet یا Metasys N2 | پروتکل فعال، آدرس و نرخ ارتباط باید تنظیم شوند. |
| فیوز ورودی | مقدار و نوع مجاز، وابسته به کد مدل؛ رجوع به جدول B.1 منوال نصب | یک فیوز ثابت برای کل خانواده اعلام نمیشود. |
| فرکانس خروجی | ۰ تا ۵۰۰ هرتز طبق منوال نصب | حد مجاز مکانیکی موتور و بار مستقل بررسی شود. |
| درجه حفاظت مدلهای منوال | IP20؛ کیت NEMA 1 در مدلهای سازگار | درجه حفاظت تابلو نهایی جداگانه تعیین میشود. |
| شرایط شبکه و نصب | تغذیه ۵۰/۶۰ هرتز؛ محدودیت دما و کاهش جریان وابسته به مدل و فرکانس سوئیچینگ | دیتاشیت کد دقیق و تهویه تابلو ملاک است. |
| استانداردهای ارجاعی منوال | IEC/EN 61800-3 برای EMC؛ IEC/EN 60529 برای درجه حفاظت | انطباق نصب، به کابل، فیلتر و آرایش ارت وابسته است. |
۷. ماتریس کاربردهای صنعتی هدف اینورتر وگ CFW501
دامنه مناسب CFW501 در درجه نخست تجهیزاتی است که با تغییر دبی یا فشار کار میکنند. در بار گریز از مرکز، کاهش سرعت میتواند توان مصرفی فرایند را بهشدت کاهش دهد؛ بااینحال، حداقل دبی پمپ، الزامات روانکاری و محدوده پایدار عملکرد باید رعایت شوند. کاربردهایی مانند نورد فولاد، بالابر معدن یا جرثقیل، صرفاً بهدلیل صنعتی بودن محل نصب، کاربرد هدف این سری محسوب نمیشوند.
| کاربرد | رفتار بار | نکته طراحی |
|---|---|---|
| فن هواساز و اگزاست | گشتاور متغیر؛ تغییر فشار کانال | سنسور فشار، PID، حداقل سرعت و نظارت بر پارگی تسمه بررسی شوند. |
| پمپ گردش آب و بوستر | تغییر دبی با مصرف ساختمان | حداقل دبی، حفاظت پمپ خشک و حالت خواب متناسب با فرایند تنظیم شوند. |
| سامانه سرمایش و کندانسور | عملکرد طولانی و تغییر بار حرارتی | اینترلاک فرایندی، زمانهای توقف و استارت و بازخورد دما یا فشار آزموده شوند. |
| تهویه اضطراری دود | وابستگی به سناریوی ایمنی ساختمان | Fire Mode فقط با منطق مصوب پروژه و مدارهای ایمنی مستقل بررسی شود. |
| نورد، اکسترودر یا سنگشکن سیمان | گشتاور ضربهای یا اضافهبار سنگین | CFW501 را پیشفرض انتخاب نکنید؛ ریتینگ و خانواده درایو مناسب جداگانه مطالعه شود. |
| بالابر معدنی و جرثقیل | بار راننده و انرژی پتانسیل | کنترل ترمز، فیدبک، بازتولید انرژی و ایمنی مستقل لازماند؛ کاربرد هدف متعارف CFW501 نیست. |
برای مقایسه با محصول HVAC توانبالاتر، جستوجوی CFW701 در سایت آتی روش را ببینید. این نشانی، لینک جستوجوی داخلی است، نه نشانی تأییدشدهٔ صفحه محصول؛ پس از یافتن صفحه واقعی CFW701 در دامنه سایت، لینک همان صفحه را جایگزین کنید.
۸. سوالات متداول مهندسین و نصابها اینورتر وگ CFW501
آیا میتوان CFW501 را تنها بر اساس کیلووات موتور انتخاب کرد؟
خیر. جدول توان موتور در بروشور، راهنمای اولیه است و حتی برای موتورهای مختلف با توان برابر، جریان پلاک میتواند متفاوت باشد. جریان نامی موتور در ولتاژ کاری، دمای تابلو، ارتفاع نصب، فرکانس سوئیچینگ و نوع بار باید با جریان مجاز کد دقیق درایو تطبیق داده شوند. اگر پمپ در بخشهایی از سیکل دچار گیر مکانیکی یا افزایش فشار میشود، تنها تکیه بر توان اسمی میتواند انتخاب را ناکافی کند.
آیا خروجیهای A و B شبکه RS485 را میتوان به هر دو پروتکل BACnet و Modbus همزمان اختصاص داد؟
وجود امکان انتخاب پروتکل به معنای اجرای همزمان چند پروتکل روی یک مسیر ارتباطی نیست. باید پروتکل، آدرس، نرخ تبادل، قطبیت سیمها و آرایش انتهای خط مطابق BMS یا PLC تنظیم شود. همچنین دو مجموعه ترمینال A/B در ماژول مورد استناد را نباید بدون مراجعه به راهنمای همان ماژول، دو درگاه کاملاً مستقل با پروتکلهای متفاوت فرض کرد.
آیا فعالکردن Fire Mode میتواند جایگزین مدار ایمنی تهویه دود شود؟
خیر. این حالت برای فلسفه کنترلی خاص تهویه اضطراری در نظر گرفته میشود و ممکن است رفتار حفاظتهای درایو را تغییر دهد تا تجهیز در شرایط تعریفشده به کار ادامه دهد. تصمیم به استفاده از آن باید در طراحی ایمنی ساختمان، با تعیین مرجع فرمان، وضعیت قطع برق، کنتاکتورهای مستقل و ریسک آسیب موتور اتخاذ شود. فعالکردن این قابلیت بدون آزمون و تأیید پروژه، راهکار ایمنی محسوب نمیشود.
چرا اتصال سنسور ۴ تا ۲۰ میلیآمپر به AI1 همیشه مقدار درست نشان نمیدهد؟
نوع سیگنال در کلید DIP، تنظیم پارامتر ورودی و سیمبندی مرجع باید یکسان باشد. علاوه بر آن، صفر و انتهای مقیاس سنسور، واحد مهندسی فشار یا دما و جهت عملکرد PID باید بررسی شوند. اگر حلقه بهجای کاهش خطا آن را تشدید میکند، نخست جهت اثر کنترلر و مقیاسبندی متغیر فرایند را آزمون کنید؛ افزایش بیهدف بهره انتگرالی، خطای وایرینگ را رفع نمیکند.
آیا CFW501 دارای ترمز مقاومتی و قابلیت بازگرداندن انرژی به شبکه است؟
این دو موضوع جدا هستند. وجود ترانزیستور ترمز و ترمینال BR به کد سختافزار، از جمله نسخه DB در مدلهای مستند، وابسته است و مقاومت باید مطابق محدودیتهای همان کد انتخاب شود. ترمز مقاومتی انرژی را تلف میکند؛ بازتولید انرژی به شبکه به معماری ورودی سازگار نیاز دارد و از وجود BR یا IGBT خروجی نتیجه نمیشود. در بیشتر بارهای فن و پمپ، نخست نیاز واقعی به توقف سریع تحلیل میشود.

نقد و بررسیها
هنوز بررسیای ثبت نشده است.