
معرفی مهندسی اینورتر وگ CFW11 و ساختار داخلی آن
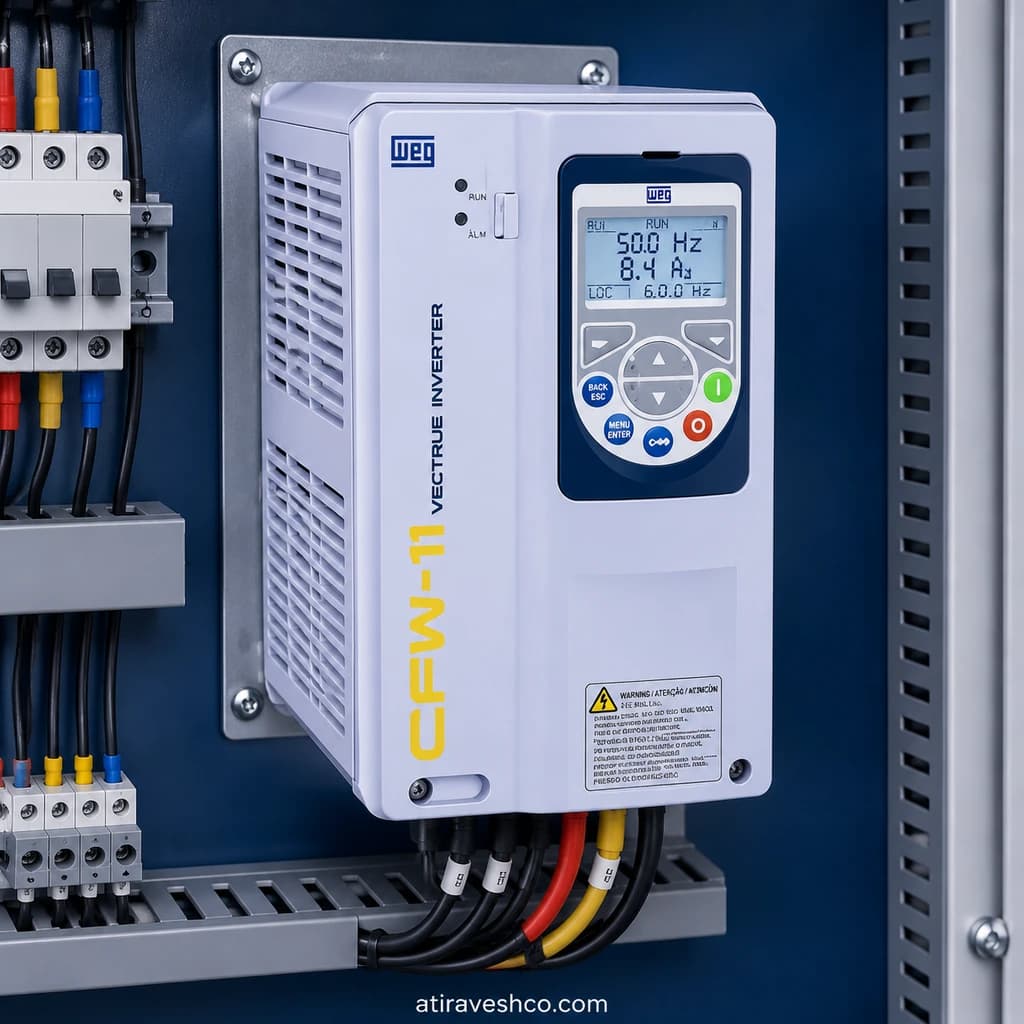
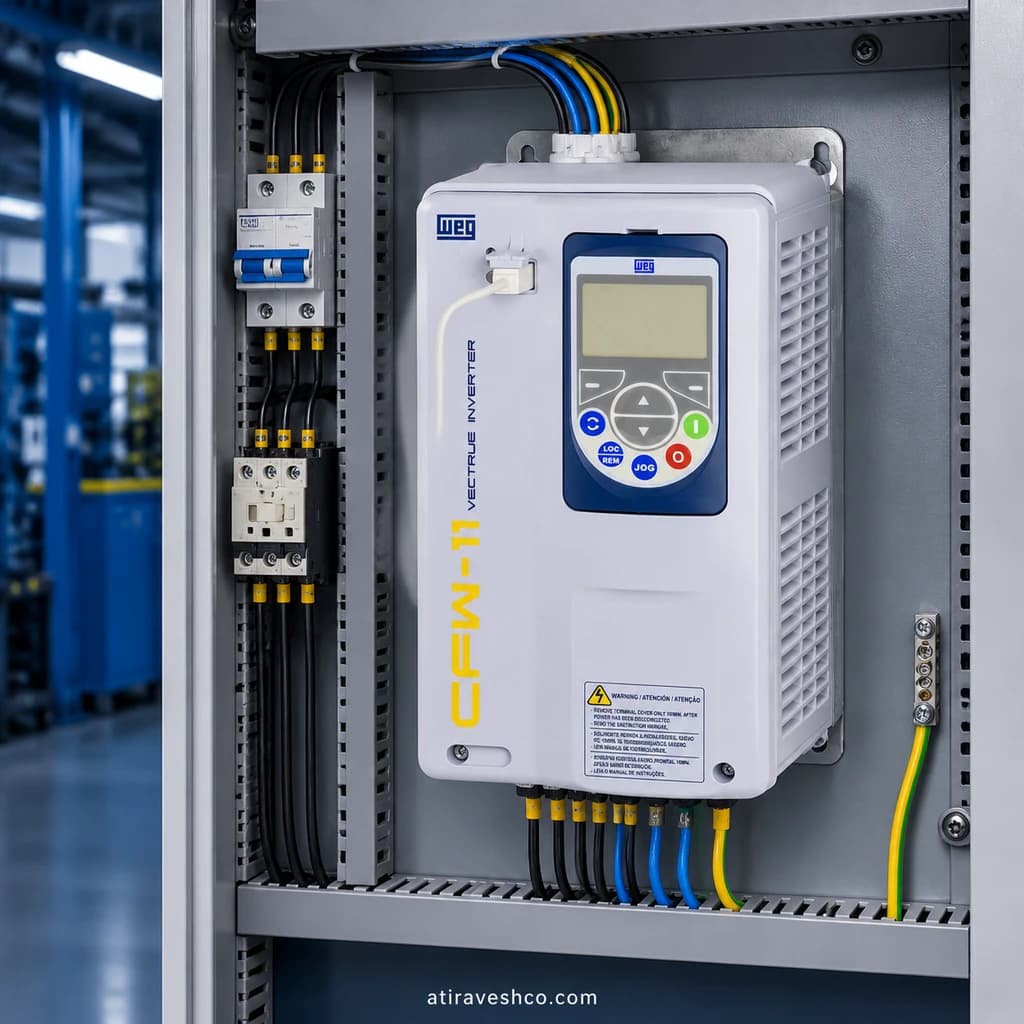
اینورتر وگ CFW11 یک درایو فرکانس متغیر برای کنترل موتورهای AC در کاربردهای صنعتی است. این خانواده برای موتور القایی سهفاز و، با انتخاب مد و پیکربندی مناسب، موتور سنکرون مغناطیس دائم طراحی شده است. «Heavy Duty» نام یک ردهٔ کاری برای تحمل اضافهبار است، نه مشخصهای که اجازه دهد همهٔ مدلهای خانواده با یک جریان یا توان یکسان انتخاب شوند. برای نوار نقالهٔ بارگیریشده، سنگشکن، میکسر سنگین یا تجهیزی با گشتاور راهاندازی بالا، ابتدا جریان نامی موتور، جریان موردنیاز در شتابگیری و سیکل تکرار بار را با جدول HD کد سفارش تطبیق دهید.
مسیر اصلی توان در CFW11 از یکسوکنندهٔ ورودی AC، لینک DC و پل اینورتر مبتنی بر IGBT تشکیل میشود. کنترلر با کلیدزنی IGBTها، ولتاژ و فرکانس سهفاز خروجی را برای موتور تنظیم میکند. سلف لینک DC که در بسیاری از فریمهای خانواده به کار رفته، به کاهش اثر هارمونیکهای جریان ورودی کمک میکند؛ بااینحال طراحی هارمونیک کل تأسیسات باید با توجه به شبکه، ترانسفورماتور و بارهای دیگر انجام شود. در مشخصات وگ برای فریم H، نیاز به راکتانس ورودی جداگانه ذکر شده است.
CFW11 درایو DC با پل تریستوری کنترل آرمیچر نیست: ترمینال آرمیچر، کنترل مستقل میدان DC و فیدبک ولتاژ آرمیچر را به آن نسبت ندهید. نقطهٔ متناظر در این محصول، کنترل شار و گشتاور موتور AC، پایش جریان و ولتاژ لینک DC و در صورت نصب کارت مناسب، فیدبک انکودر شفت است. همچنین ورود انرژی مکانیکی بار به لینک DC هنگام کاهش سرعت، به معنی قابلیت ذاتی بازگرداندن انرژی به شبکه نیست. ترمز مقاومتی انرژی را در مقاومت دفع میکند و تجهیزات ترمز آن باید متناسب با نسخهٔ درایو و سیکل کاری تعیین شوند.
برای مقایسهٔ خانوادههای System Drives میتوان CFW900 را نیز در بررسی فنی آتی روش لحاظ کرد؛ بااینحال جایگزینی دو محصول بدون مقایسهٔ جریان خروجی، مد کنترلی، تجهیزات ایمنی، ارتباطات و الزامات تابلو صحیح نیست. ظرفیت ۶۳۰ کیلووات، مشخصهٔ همهٔ نسخههای CFW11 یا همهٔ انتخابهای HD نیست.
مدهای کنترل، فیدبک سرعت و رفتار موتور زیر بار اینورتر وگ CFW11
پارامتر P0202 نوع کنترل را تعیین میکند. در راهنمای برنامهریزی، گزینههای V/f با فرکانس پایهٔ ۵۰ یا ۶۰ هرتز، V/f قابل تنظیم، برداری بدون انکودر، برداری با انکودر، VVW و مدهای اختصاصی موتور مغناطیس دائم تعریف شدهاند. انتخاب مد باید بر اساس نوع موتور، دقت سرعت، گشتاور موردنیاز در دور پایین و امکان نصب فیدبک انجام شود؛ صرفاً انتخاب پیشرفتهترین مد، راهاندازی را بهتر نمیکند.
V/f برای بارهایی مناسب است که پاسخ دینامیکی بسیار سریع یا کنترل دقیق گشتاور در سرعت پایین نمیخواهند. در این حالت نسبت ولتاژ به فرکانس و مشخصات پلاک موتور اهمیت دارند. VVW با استفاده از مدل ولتاژی و دادههای موتور، گزینهای بین کنترل سادهٔ اسکالر و تنظیمات پیچیدهتر برداری است. در کنترل برداری بدون انکودر، درایو سرعت و شار را از مدل موتور و اندازهگیریهای الکتریکی برآورد میکند؛ کیفیت این برآورد به ورود صحیح دادههای پلاک و خودتنظیمی وابسته است.
در کاربردهایی مانند کشش مواد، نوار نقالهٔ تحت بار متغیر و کنترل سرعت دقیق در دور پایین، مد برداری با انکودر میتواند مناسبتر باشد. در این پیکربندی، انکودر به کارت رابط سازگار متصل میشود، نه بهصورت فرضی به پینهای ورودی آنالوگ XC1. تعداد پالس، ترتیب کانالها، تغذیهٔ انکودر و جهت فیدبک باید با راهنمای همان کارت و موتور مطابقت داشته باشد. اختلاف علامت فیدبک و جهت چرخش موتور میتواند خطای F067 یا رفتار نامناسب حلقهٔ سرعت ایجاد کند.
برای موتور مغناطیس دائم، نوع کنترل و پارامترهای موتور را با دادههای سازندهٔ موتور تعیین کنید. مقادیر موتور القایی را به موتور PM تعمیم ندهید. دقت کنترل نیز به نوع مرجع سرعت وابسته است: مرجع دیجیتال یا شبکهای، کیفیت و تفکیکپذیری متفاوتی نسبت به ورودی آنالوگ نویزی دارد. قبل از اعلام هر عدد دقت برای پروژه، نوع کارت، مرجع، انکودر و شرایط آزمون را مشخص کنید.
سیمبندی قدرت، ترمینالهای کنترل XC1 و ملاحظات EMC
ورودی شبکهٔ سهفاز و خروجی U، V و W موتور را مطابق نقشهٔ نصب کد سفارش متصل کنید. اتصال زمین حفاظتی درایو و موتور، بخشی از مسیر ایمنی و عملکرد EMC است و نباید با زمین سیگنال اشتباه گرفته شود. قبل از کار روی توان، تغذیه را قطع کنید، زمان تخلیهٔ خازنهای لینک DC درجشده در راهنمای همان فریم را رعایت کنید و بیولتاژی را با روش اندازهگیری مجاز تأیید کنید. هرگز سیمبندی موتور یا مقاومت ترمز را در حالت برقدار تغییر ندهید.
جدول زیر پینهای کانکتور استاندارد XC1 را نشان میدهد. عملکرد پیشفرض ورودیهای دیجیتال قابل تغییر است؛ بنابراین نام DI1 بهتنهایی تضمین نمیکند که فرمان Start/Stop در پروژهٔ شما دقیقاً همان رفتار کارخانه را داشته باشد.
| پین XC1 | علامت | کاربرد یا ملاحظه |
|---|---|---|
| 1 و 4 | +REF و -REF | مرجع تغذیهٔ پتانسیومتر؛ جایگزین منبع تغذیهٔ عمومی کنترل نیست. |
| 2 و 3 | AI1+ و AI1- | ورودی آنالوگ تفاضلی اول؛ معمولاً برای مرجع سرعت در حالت Remote. |
| 5 و 6 | AI2+ و AI2- | ورودی آنالوگ تفاضلی دوم؛ عملکرد قابل برنامهریزی. |
| 7 و 8 | AO1 و AGND | خروجی آنالوگ اول و مرجع سیگنال آن. |
| 9 و 10 | AO2 و AGND | خروجی آنالوگ دوم و مرجع سیگنال آن. |
| 11، 12، 13، 14 | DGND، COM، 24 Vdc، COM | مرجع دیجیتال، مشترکها و تغذیهٔ کنترل؛ جهت ورودی/خروجی پین 13 در نسخهٔ دارای تغذیهٔ خارجی متفاوت است. |
| 15 تا 20 | DI1 تا DI6 | شش ورودی دیجیتال قابل برنامهریزی. |
| 21، 22، 23 | NC1، C1، NO1 | کنتاکتهای خروجی رلهای اول، DO1. |
| 24، 25، 26 | NC2، C2، NO2 | کنتاکتهای خروجی رلهای دوم، DO2. |
| 27، 28، 29 | NC3، C3، NO3 | کنتاکتهای خروجی رلهای سوم، DO3. |
در نسخههایی که گزینهٔ تغذیهٔ خارجی ۲۴ ولت کنترل دارند، پینهای مرتبط ممکن است برای دریافت تغذیه استفاده شوند؛ قبل از اتصال PLC یا سنسور، کد کامل درایو و نقشهٔ همان نسخه را بخوانید. برای مرجع ۴–۲۰ میلیآمپر یا ۰–۱۰ ولت، تنظیم نرمافزاری نوع سیگنال و آرایش ورودی باید با سیمبندی تطبیق داده شود. کابل فرمان و انکودر را از مسیر کابل موتور و تجهیزات سوئیچینگ جدا کنید و شیلد را مطابق دستورالعمل EMC و معماری زمین تابلو خاتمه دهید.
فیلتر RFI، طول مجاز کابل موتور و سطح انتشار EMC به مدل، فریم، نوع فیلتر و روش نصب وابستهاند. از ادعای مطابقت یکسان همهٔ نسخهها با یک دستهٔ EMC خودداری کنید. در کابلهای بلند، علاوه بر EMC، تنش عایقی موتور، جریان خازنی و نیاز احتمالی به فیلتر خروجی را بررسی کنید؛ تنظیم فرکانس سوئیچینگ نیز بر تلفات حرارتی درایو و موتور اثر میگذارد.
راهاندازی، پارامترگذاری و تنظیم حلقههای کنترلی اینورتر وگ CFW11
فرآیند راهاندازی را با ثبت کد سفارش درایو، ولتاژ شبکه، مشخصات پلاک موتور، نوع اتصال موتور، جریان نامی و منحنی گشتاور بار آغاز کنید. سپس صحت کابلکشی، حفاظت ورودی، اتصال PE، تهویهٔ تابلو و فاصلههای نصب را با راهنمای همان فریم تطبیق دهید. انتخاب فیوز، کابل و کلید را از جدول مدل مشخص انجام دهید؛ عدد ثابت برای همهٔ CFW11ها قابل دفاع نیست.
- درایو را بدون فرمان حرکت روشن کنید و تطابق کلاس ولتاژ ورودی با مدل و تنظیم P0296 را کنترل کنید. تنظیم نامتناسب ولتاژ نامی شبکه میتواند بر آستانههای نظارت لینک DC اثر بگذارد.
- نوع کنترل را با P0202 انتخاب کنید. برای موتور القایی، مقادیر پلاک شامل ولتاژ P0400، جریان P0401، سرعت P0402، فرکانس P0403 و توان P0404 را مطابق پلاک وارد کنید.
- در صورت استفاده از انکودر، تعداد پالس P0405 و تنظیمات کارت رابط را با دادههای واقعی انکودر تطبیق دهید. قبل از بستن حلقه، جهت فاز موتور و جهت فیدبک را در شرایط ایمن بررسی کنید.
- خودتنظیمی P0408 را با توجه به نوع کنترل و امکان چرخش ایمن بار انتخاب کنید. بعضی گزینهها بدون چرخش انجام میشوند و بعضی آزمونها نیازمند حرکت موتورند؛ در جرثقیل یا بار معلق، اجرای آزمون چرخشی بدون تمهیدات مکانیکی مجاز نیست.
- زمانهای شتاب و کاهش سرعت P0100 و P0101 و حدود سرعت P0133 و P0134 را متناسب با محدودیت مکانیکی تنظیم کنید. زمان توقف بسیار کوتاه میتواند ولتاژ لینک DC را افزایش دهد.
- منبع انتخاب Local/Remote و مسیر مرجع و فرمان را بررسی کنید: P0220 برای انتخاب وضعیت، P0221 و P0222 برای مرجع سرعت Local/Remote و P0224 و P0227 برای فرمان Run/Stop کاربرد دارند.
پس از خودتنظیمی، ابتدا آزمون بدون بار یا با بار کنترلشده انجام دهید. جریان موتور، سرعت واقعی، سرعت فرمانی و دمای تجهیز را ثبت کنید. اگر پاسخ سرعت نوسانی است، پیش از تغییر بهرههای P0161 و P0162، اتصال مکانیکی، پایداری مرجع آنالوگ، دادههای پلاک و کیفیت فیدبک را کنترل کنید. در کنترل برداری، پارامترهای حاصل از شناسایی موتور مانند P0410 و P0412 بر رفتار شار و سرعت اثر دارند؛ تغییر حدسی آنها میتواند گشتاور را تضعیف کند.
در پایان، تنظیمات تأییدشده را مستندسازی و نسخهٔ پشتیبان پارامترها را نگهداری کنید. تغییر مد کنترل یا دادهٔ پلاک پس از تحویل باید زیر رویهٔ کنترل تغییر انجام شود؛ «رفع خطا» با افزایش بیمحابای حدود جریان، غیرفعالکردن حفاظت موتور یا کوتاهکردن مسیر ایمنی، راهحل مهندسی نیست.
عیبیابی، کدهای خطا و حدود تعمیرات اینورتر وگ CFW11
در عیبیابی ابتدا کد دقیق، وضعیت بار، سرعت، جریان خروجی، ولتاژ لینک DC و زمان وقوع را ثبت کنید. یک کد ممکن است چند علت داشته باشد؛ تعویض کارت قدرت یا موتور صرفاً بر اساس نام خطا، بدون آزمون الکتریکی و بررسی شرایط فرآیند، هزینه و توقف تولید را افزایش میدهد.
| کد | معنی در راهنمای وگ | بررسی اولیه |
|---|---|---|
| F006 | عدم تعادل یا قطع فاز ورودی | ولتاژ سهفاز، اتصالات، فیوز و تنظیم مرتبط با تشخیص قطع فاز. |
| F021 | افت ولتاژ لینک DC | افت شبکه، قطع فاز، پیششارژ و تناسب P0296 با ولتاژ واقعی. |
| F022 | افزایش ولتاژ لینک DC | ولتاژ شبکه، اینرسی بار، زمان کاهش سرعت و طراحی ترمز. |
| F051 | داغی IGBT فاز U | تهویه، گرفتگی هیتسینک، دمای محیط و جریان بار. |
| F065 / F066 | ناسازگاری فیدبک انکودر و سرعت فرمانی | کابل، اتصال مکانیکی، کارت انکودر و محدودیت گشتاور. |
| F067 | اشکال در نسبت جهت انکودر و موتور | ترتیب فازهای موتور، کانالهای انکودر و جهت فیدبک. |
| F070 | اضافهجریان یا اتصال کوتاه | کابل و عایق موتور، مدار مقاومت ترمز و بخش قدرت. |
| F071 | جریان خروجی بیش از حد برای مدت طولانی | اینرسی بار، زمان شتاب و تنظیم حدود جریان. |
| F072 | اضافهبار موتور | بار شفت، جریان نامی ثبتشده و تنظیم حفاظت حرارتی. |
| F074 | خطای اتصال زمین | عایق کابل و موتور و اثر جریان خازنی کابل بلند. |
| F077 | اضافهبار مقاومت ترمز | توان و سیکل مقاومت، اینرسی و تنظیمات حفاظت ترمز. |
در خطاهای F070 و F074، پس از ایزولهکردن صحیح مدار، آزمون کابل و موتور را با روش مناسب و طبق دستور سازنده انجام دهید؛ تجهیزات الکترونیکی متصل نباید در معرض ولتاژ آزمون نامجاز قرار گیرند. خطای F022 در توقفهای تکراری الزاماً به معنی خرابی برد قدرت نیست: ممکن است انرژی برگشتی بار، ظرفیت مسیر ترمز یا شیب کاهش سرعت با یکدیگر سازگار نباشند.
تعمیر بخش قدرت، تعویض IGBT، خازن لینک DC یا برد گیتدرایو باید پس از تشخیص تخصصی و تأیید ایمنی انجام شود. برای سفارش قطعه و بررسی نسخهٔ نرمافزار، کد کامل مدل، شماره سریال، فریم و سابقهٔ خطا را ثبت کنید. تنظیمات حفاظتی را صرفاً برای خاموشکردن آلارم حذف نکنید.
جدول مشخصات فنی خانواده CFW11
این جدول مشخصات سطح خانواده را خلاصه میکند. توان موتور، جریان ND/HD، فریم، فیوز، چیدمان ترمز و گزینههای ارتباطی باید برای کد سفارش نهایی جداگانه کنترل شوند.
| مشخصه | اطلاعات مستند | ملاحظهٔ انتخاب |
|---|---|---|
| موتور سازگار | القایی سهفاز و موتور مغناطیس دائم در مدهای پشتیبانیشده | نوع موتور و دادههای نامی را مشخص کنید. |
| ۲۰۰–۲۴۰ ولت سهفاز | ۱٫۱ تا ۵۵ کیلووات | نسخهٔ تکفاز، بازه و کدهای جداگانه دارد. |
| ۳۸۰–۴۸۰ ولت سهفاز | ۱٫۵ تا ۶۳۰ کیلووات | حد بالای توان را به همهٔ ریتینگهای HD تعمیم ندهید. |
| ۵۰۰–۶۰۰ ولت سهفاز | ۱٫۵ تا ۵۶۰ کیلووات | جریان نامی مدل نهایی را کنترل کنید. |
| ۶۰۰–۶۹۰ ولت سهفاز | ۲٫۲ تا ۶۳۰ کیلووات | تطابق دقیق ولتاژ شبکه و کد سفارش ضروری است. |
| اضافهبار ND | ۱۱۰٪ برای ۶۰ ثانیه؛ ۱۵۰٪ برای ۳ ثانیه، هر ۱۰ دقیقه | بر مبنای جریان نامی ND همان مدل. |
| اضافهبار HD | ۱۵۰٪ برای ۶۰ ثانیه؛ ۲۰۰٪ برای ۳ ثانیه، هر ۱۰ دقیقه | بر مبنای جریان نامی HD همان مدل. |
| ورودی و خروجی استاندارد | ۶ DI، ۲ AI، ۲ AO و ۳ رلهٔ خروجی | توسعهٔ I/O با ماژول سازگار بررسی شود. |
| ارتباطات | USB داخلی؛ شبکههای صنعتی با ماژولهای مربوط | RS-485 یا Ethernet را برای همهٔ سفارشها پیشفرض فرض نکنید. |
| ترمز و ایمنی | روشهای ترمز وابسته به تجهیزات؛ STO در نسخهٔ دارای این گزینه | ترمز مقاومتی، ترمز بهینه و بازتولید انرژی به شبکه یکسان نیستند. |
| درجهٔ حفاظت | IP20 یا IP21 و گزینههای دیگر بسته به فریم | برای تابلو و محیط نصب، فریم و محفظه را کنترل کنید. |
| بازده و IE2 | در بروشور، بازده درایو بیش از ۹۷٪ ذکر شده است؛ IE2 موتور مرجع را توصیف میکند. | IE2 را بدون سند اختصاصی، کلاس خود درایو اعلام نکنید. |
کاربردهای صنعتی و معیار انتخاب در بارهای سنگین اینورتر وگ CFW11
در سیمان، تجهیزاتی مانند نوار نقاله، آسیاب کمکی و فن صنعتی، پروفیلهای بار متفاوت دارند. نوار نقالهٔ پر از مواد ممکن است در شروع به گشتاور بالا نیاز داشته باشد، در حالی که فن غالباً رفتار گشتاور متغیر دارد. بنابراین قرارگرفتن هر دو در یک کارخانه، دلیل استفاده از یک ریتینگ و یک مد کنترل نیست. جریان در بدترین وضعیت راهاندازی و زمان کار در اضافهبار را جداگانه محاسبه کنید.
در فولاد، کشش خط، رولها و جابهجایی مواد به پایداری سرعت و هماهنگی با PLC وابستهاند. برای بار دارای تغییر جهت یا توقف مکرر، انرژی برگشتی، توان ترمز، سیکل مقاومت و قابلیت دفع گرمای تابلو باید پیش از انتخاب تأیید شوند. در ماشینآلاتی که عدم تعادل فیدبک میتواند به محصول یا گیربکس آسیب برساند، حلقهٔ انکودر را همراه با حفاظت مناسب طراحی کنید.
در معدن، گردوغبار، ارتفاع نصب، طول کابل موتور و محدودیت تهویه غالباً به اندازهٔ توان نامی تعیینکنندهاند. کاهش ظرفیت جریان در دمای بالا یا ارتفاع زیاد میتواند انتخاب اولیه را تغییر دهد. برای بالابر، جرثقیل و بار آویزان نیز درایو تنها یکی از اجزای سامانه است؛ ترمز مکانیکی، منطق ایمنی، تأمین انرژی در قطع برق و تحلیل خطر باید مستقل طراحی شوند.
برای استعلام فنی، کد و پلاک موتور، ولتاژ واقعی شبکه، جریان کار پیوسته، گشتاور اوج، مدت و تعداد دفعات اضافهبار، بازهٔ سرعت، نوع مرجع فرمان، نیاز انکودر، پروتکل شبکه، طول کابل موتور و شرایط محیط را یکجا ارائه کنید. این اطلاعات انتخاب بین ND و HD و همچنین تعیین گزینههای ترمز، EMC و محفظه را قابل دفاع میکند.
پرسشهای فنی متداول درباره CFW11
آیا اینورتر وگ CFW11 در تمام توانها برای کار Heavy Duty مناسب است؟
خانوادهٔ CFW11 ریتینگ HD دارد، اما جریان و توان مجاز HD باید از جدول همان کد سفارش خوانده شود. سقف توان تبلیغاتی خانواده، تضمینکنندهٔ همان توان در سیکل HD نیست. جریان موتور، زمان شتاب و چرخهٔ اضافهبار را با جریان نامی HD مقایسه کنید.
آیا اینورتر وگ CFW11 انرژی ترمز را به شبکه برمیگرداند؟
وجود انرژی برگشتی در لینک DC یا امکان نصب مقاومت ترمز به معنی بازتولید انرژی به شبکه نیست. ترمز دینامیکی انرژی را در مقاومت دفع میکند. برای بازگرداندن انرژی به شبکه، معماری تغذیه و تجهیزات بازتولیدی مناسب باید جداگانه طراحی و سفارش داده شوند.
آیا انکودر مستقیماً به ترمینالهای XC1 متصل میشود؟
خیر. جدول XC1 مربوط به ورودی/خروجیهای کنترل استاندارد است. برای کنترل برداری حلقهبسته، رابط انکودر سازگار و راهنمای پینآوت همان کارت لازم است. تغذیه، تعداد پالس، جهت کانالها و شیلد کابل باید بررسی شوند.
آیا همهٔ مدلهای اینورتر وگ CFW11 دارای RS-485 و STO هستند؟
خیر. USB در محصول استاندارد ذکر شده، اما رابطهای شبکه به ماژول و پیکربندی وابستهاند. STO نیز گزینهای وابسته به نسخهٔ سفارش است؛ برای ادعای وجود آن، کد کامل و مشخصات همان تجهیز را بررسی کنید.
برای خطای F022 در توقف نوار نقاله چه باید کرد؟
ابتدا ولتاژ شبکه و ولتاژ لینک DC را بررسی کنید. سپس اینرسی بار، زمان کاهش سرعت و دفعات توقف را با روش ترمز انتخابشده تطبیق دهید. طولانیترکردن رمپ میتواند یک آزمون تشخیصی باشد، اما اگر فرآیند به توقف سریع نیاز دارد، طراحی ترمز باید اصلاح شود.

نقد و بررسیها
هنوز بررسیای ثبت نشده است.