

۱. معرفی جامع و کالبدشکافی مهندسی درایو WEG TPD500
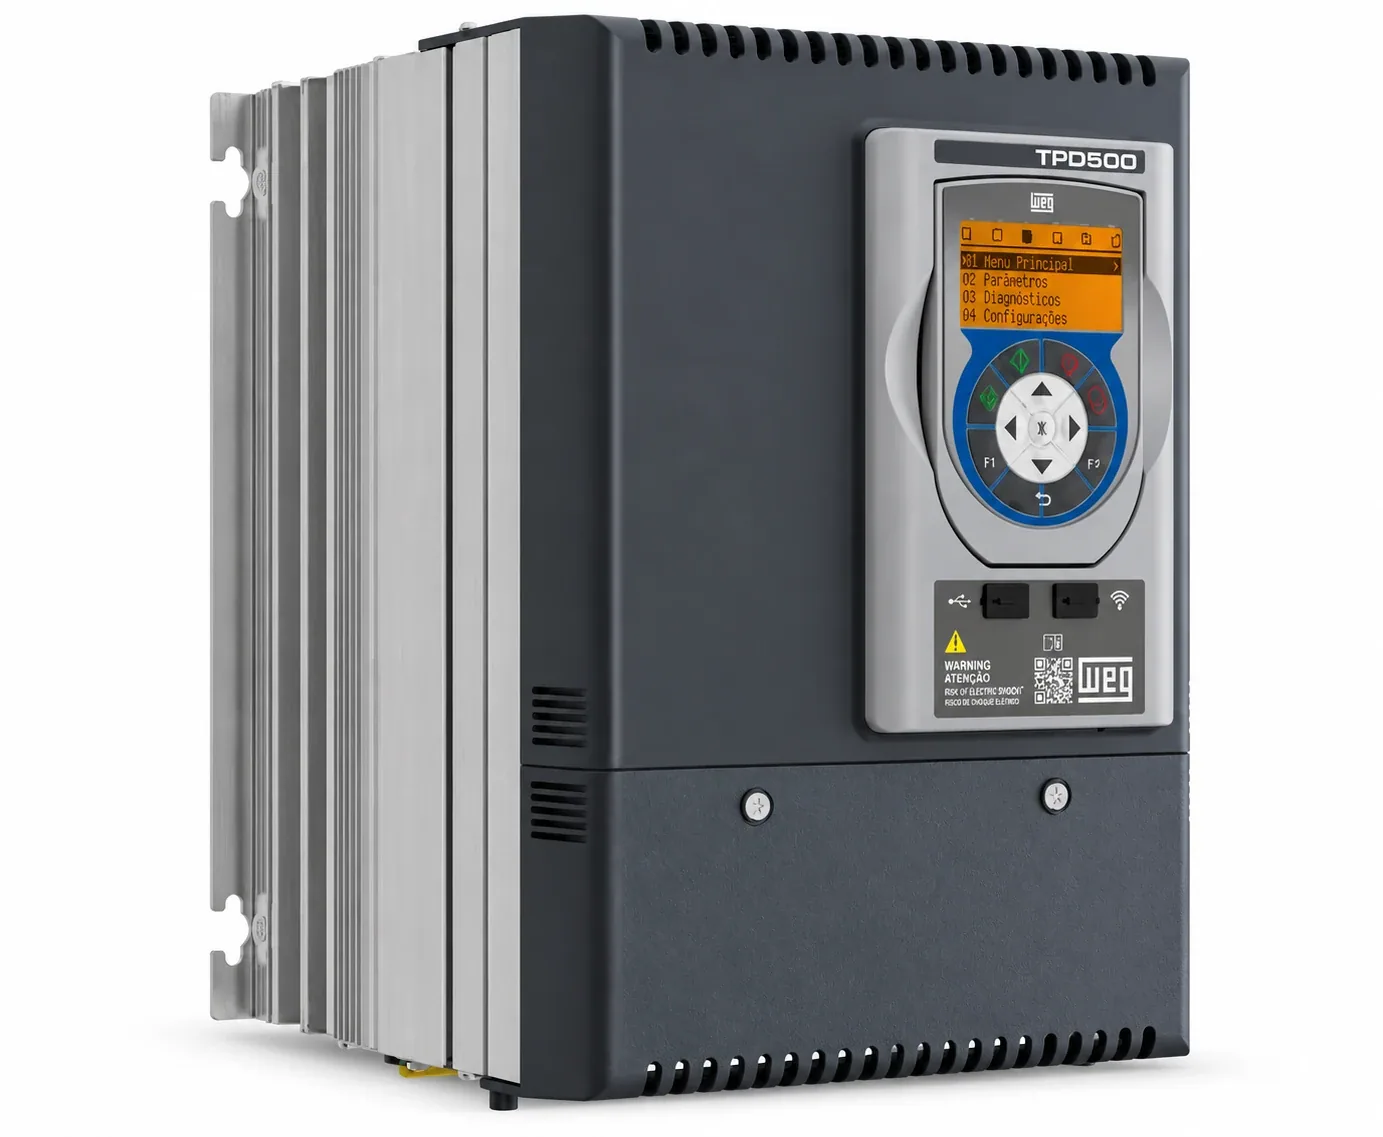
مبدل کنترل آرمیچر و تحریک WEG TPD500 معرف نسل تکاملیافته درایوهای جریان مستقیم (DC Drives) کمپانی بینالمللی WEG است که بر پایه میراث صنعتی موفق و پلتفرم اثباتشده TPD32-EV بازطراحی و ارتقا یافته است. برخلاف تصور عمومی مبنی بر منسوخ شدن فناوری محرکههای DC، در بخشهای استراتژیک صنایع سنگین—شامل قفسههای نورد گرم و سرد فولاد، بنادر، وینچها و آسانسورهای استخراج معدن عمیق و میکسرها و بنبوریهای الاستومر—موتورهای DC با توجه به چگالی گشتاور استثنایی در سرعتهای پایین و نبود تلفات هسته فرکانسی ناشی از اینورترهای سوئیچینگ سریع، همچنان به عنوان انتخاب اول مهندسی و مالی تلقی میشوند. درایو WEG TPD500 به عنوان یک کانورتر AC/DC تمامدیجیتال با دامنه جریان نامی ۲۰ الی ۳۳۰۰ آمپر و سازگاری با ولتاژهای شبکه ۲۳۰ الی ۶۹۰ ولت متناوب طراحی شده است تا ضمن ارائه عملکرد فوقالعاده دینامیکی، استانداردهای مدرن ایمنی، اتوماسیون یکپارچه و بهینهسازی زنجیره توان را برآورده سازد.
تشریح معماری مدار قدرت (Power Circuit Topology)
معماری تبدیل توان در سری WEG TPD500 مبتنی بر یکسوسازهای پل کنترلشونده تمامموج تریستوری (Full-Converter Thyristor Bridges) با آرایش ۶ پالس (6-Pulse) و ۱۲ پالس (12-Pulse برای فریمهای آمپراژ بالا جهت حذف هارمونیکهای ۵ و ۷) طراحی شده است. مدار قدرت این پلتفرم در دو گونه مهندسی عرضه میشود:
- مدلهای دو ربعی (2-Quadrant / Non-Regenerative): متشکل از یک پل شش تریستوری منفرد که زاویه آتش گیتها ($\alpha$) از ۰ تا ۹۰ درجه الکتریکی مدوله میشود. این پیکربندی تنها انتقال پیوسته توان از شفت شبکه به آرمیچر موتور (Drive Motoring) در یک جهت چرخش را محقق میسازد. در صورت نیاز به توقف سریع، ترمز دینامیکی از طریق ماژول خارجی و مقاومت مقدور خواهد بود.
- مدلهای چهار ربعی (4-Quadrant / Regenerative): این ساختار شامل دو پل تریستوری کامل ۶ پالسی است که به صورت موازی معکوس (Anti-Parallel Back-to-Back) بدون سلف میانفاز (Circulating-Current Free) بسته شدهاند. در این ساختار، یک پل برای چرخش مستقیم و ترمز معکوس، و پل دوم برای چرخش معکوس و ترمز احیاکننده شتابمنفی به کار میرود. توان مکانیکی بازگشتی حاصل از اینرسی بار در هنگام شتابمنفی و ترمزگیری از طریق اینورتر تریستوری ($\alpha > 90^\circ$) مستقیماً به شبکه سراسری AC تزریق میگردد که این ویژگی منجر به راندمان اقتصادی و انرژی فوقالعاده در کاربردهای بالابری و وایندرهای نورد میگردد.
جهت حفاظت ادوات نیمههادی قدرت در برابر ولتاژهای ضربهای ناشی از سوئیچینگ شبکه و پدیده کموتاسیون (Notching)، مدارات اسنابر مقاومت-خازنی (RC Snubber Networks) با توان تلفاتی متالکساید به همراه ترمیستورها وریستوری بر روی هر تریستور تعبیه شده است. افزون بر این، درایو جهت پایدارسازی فرآیند دیورانس تغییرات جریان ($di/dt$) نیازمند سلف خط (Line Commutating Choke) با حداقل امپدانس اتصالی ۳ الی ۴ درصد میباشد.
تحلیل کنترل فیلد و تضعیف میدان (Field Controller & Field Weakening)
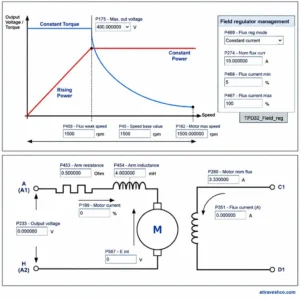
سری TPD500 به یک پل تریستوری دو ربعی یا چهار ربعی مجزا در مدار سیمپیچ تحریک (Field Circuit) مجهز است. واحد کنترل دیجیتال داخلی، ولتاژ و جریان فیلد را به طور کاملاً مستقل مانیتور و رگوله میکند. در سرعتهای فرو نامی (زیر Base Speed)، شار تحریک در ماکسیمم مقدار خود تثبیت شده و گشتاور نامی ثابت (Constant Torque Region) تضمین میگردد. زمانی که ولتاژ Back-EMF آرمیچر به نزدیکی مرز ولتاژ نامی میرسد، الگوریتم هوشمند تضعیف میدان فعال شده و جریان تحریک به تناسب عکس دور کاهش مییابد ($I_f \propto 1/\omega$). این رویکرد به سیستم امکان میدهد تا بدون گذر از ولتاژ شکست عایقی کموتاتور آرمیچر، در ناحیه توان ثابت (Constant Power Region) به دورهای فراتر از دور نامی موتور با حداکثر بهرهوری مکانیکی دست یابد.
۲. تحلیل مدهای کنترلی و فیدبک سرعت
دقت کنترل گشتاور و ثبات سرعت در محرکههای صنعتی منوط به کیفیت سیگنال فیدبک و نحوه بسته شدن حلقههای کنترلی در میکروپروسسورهای دوهستهای DSP درایو TPD500 است. این درایو سه مد فیدبک اصلی را پشتیبانی میکند:
۱. فیدبک ولتاژ آرمیچر (Armature Voltage Feedback / Back-EMF) WEG TPD500
در کاربردهایی که نصب تجهیزات فیدبک مکانیکی بر روی شفت موتور به دلیل لرزشهای شدید، دمای محیطی بالا یا موانع فیزیکی ناممکن است، درایو از رابطه بنیادی موتور DC برای تخمین سرعت بهره میبرد:
$$E_a = V_a – I_a \cdot R_a$$
در این رابطه، $E_a$ نیروی ضد محرکه الکتریکی (Back-EMF)، $V_a$ ولتاژ خروجی پایانههای درایو به آرمیچر، $I_a$ جریان بار و $R_a$ مقاومت سیمپیچی داخلی و زغالهای آرمیچر است. درایو پارامتر افت ولتاژ مقاومت آرمیچر را با عنوان جبرانساز IxR (IxR Compensation) به صورت دینامیک تصحیح میکند. دقت سرعت در این روش در بازه ۱ الی ۲ درصد دور نامی بوده و برای خطوط فرآیندی با گشتاور بار متغیر دینامیکی ملایم مناسب است.
۲. فیدبک تاکو ژنراتور آنالوگ (Tachogenerator Feedback) WEG TPD500
با اتصال یک تاکوژنراتور ولتاژ مستقیم (عموماً با گرادیانهای ولتاژی استاندارد ۲۰، ۴۰ یا ۶۰ ولت بر هر ۱۰۰۰ دور بر دقیقه) به شفت موتور و ترمینالهای ورودی آنالوگ برد کنترلی WEG TPD500، ولتاژ القایی به سرعت زاویهای موتور تصویر میشود. دقت این مکانیزم به ۰.۱ درصد ارتقا مییابد، اما وجود ریپل ناشی از کلکتور تاکو و نویزپذیری سیگنال میلیولتی آنالوگ در کابلکشیهای طولانی، نیازمند فیلترهای پایینگذر دیجیتال در تنظیمات پارامتری درایو است.
۳. فیدبک انکودر دیجیتال حلقه بسته (Closed-Loop Digital Encoder) WEG TPD500
برای برآوردهسازی الزامات سختگیرانه سیستمهای نورد سنگین، تستبنچهای صنعتی و وینچها، ماژول کارت انکودر WEG TPD500 سیگنالهای پالس مربعی تفاضلی دیجیتال (RS422 Line Driver) با فازهای $A$، $\bar{A}$، $B$، $\bar{B}$ و نشانگر مرجع $Z$ را قرائت میکند. این معماری کنترل سرعت حلقه بسته، دقتی بالاتر از ۰.۰۰۱ درصد با رزولوشن موقعیتی ۱۶ بیتی فراهم میآورد و پاسخ پله جریان را به کمتر از ۵ میلیثانیه میرساند؛ این امر توانایی نگهداشتن گشتاور نامی کامل در سرعت صفر (Zero Speed Torque Holding) را بدون نوسان فراهم میسازد.
۳. راهنمای تخصصی وایرینگ، ترمینالها و پیناوت WEG TPD500
اتصال الکتریکی اصولی درایوهای توان بالای صنعتی تضمینکننده ایمنی پرسنل و طول عمر قطعات نیمههادی قدرت است. پیناوت و چیدمان ترمینالهای درایو WEG TPD500 به شرح زیر است:
ترمینالهای مدار قدرت (Power Terminals) WEG TPD500
- ترمینالهای U, V, W (خط تغذیه ورودی AC): محل اتصال کابلهای شمشبندیشده سهفاز ورودی از طریق چوک سهفاز و فیوزهای تندکار فوقسریع نیمههادی (Ultra-Rapid Semiconductor Fuses).
- ترمینالهای C (+), D (-) (مدار آرمیچر موتور): ترمینالهای بار خروجی ولتاژ متغیر DC متصل به کموتاتور و سیمپیچ آرمیچر موتور.
- ترمینالهای 1U1, 1V1 (مدار تغذیه فیلد AC): ورودی دو فاز ولتاژ خط یا ترانسفورماتور کاهنده جهت تغذیه بخش اکسایتر فیلد.
- ترمینالهای 1C (+), 1D (-) (مدار خروجی فیلد): خروجی جریان رگولهشده DC جهت تحریک سیمپیچی میدان مغناطیسی استاتور موتور.
- ترمینالهای PE / Earth: باسبار مسی ضخیم در پایین بدنه درایو جهت اتصال زمین حفاظتی شاسی با حداقل امپدانس.
جدول ترمینالهای فرمان، کنترل و ورودی/خروجیها (I/O)
| شناسه ترمینال | نوع سیگنال | عنوان و عملکرد تخصصی | مشخصات الکتریکی و محدودیتها |
|---|---|---|---|
| 1 – 2 | ورودی دیجیتال ایمن | STO A & STO B (Safe Torque Off) | ۲۴ ولت DC تفکیکشده دوکاناله، سطح ایمنی SIL3/PLe |
| 3 – 4 | ورودی دیجیتال | Enable / Drive Start | ۲۴ ولت DC، امپدانس ۴.۷ کیلواهم، زمان پاسخ ۱ میلیثانیه |
| 5 | ورودی دیجیتال | Fast Stop / Emergency Stop | ۲۴ ولت DC با منطق قطع مثبت (Normally Closed – Fail Safe) |
| 6 – 9 | ورودیهای دیجیتال برنامهپذیر | DI1 تا DI4 (انتخاب جهت، جوگ، ریست خطا) | ۲۴ ولت DC ایزوله شده اپتوکوپلری (Opto-isolated) |
| 10 – 11 | ورودی آنالوگ تفاضلی | Analog Input 1 (+ / -) (مرجع اصلی سرعت) | ۱۰± ولت تفاضلی، دقت ۱۴ بیت، مقاومت ورودی ۱۰۰ کیلواهم |
| 12 – 13 | ورودی آنالوگ دوم | Analog Input 2 (مرجع گشتاور یا لیمیت جریان) | ۰ تا ۱۰ ولت یا ۴ تا ۲۰ میلیآمپر با جامپر سختافزاری |
| 14 – 15 | خروجیهای آنالوگ برنامهپذیر | Analog Output 1 & 2 (مونیتور سرعت و جریان) | ۱۰± ولت خروجی خطی، حداکثر بار خروجی ۵ میلیآمپر |
| 16 – 17 | رله خروجی بدون پتانسیل | Drive Ready (آمادهبهکاری درایو) | کنتاکت باز ۲۵۰ ولت AC / 5 آمپر مقاومتی |
| 18 – 19 | رله خروجی آلارم | Fault Relay (کنتاکت هشدار خطا و تریپ) | کنتاکت بسته/باز ایزوله برای مدار اینترلاک اصلی تابلو |
| 20 – 25 | رابط انکودر دیفرانسیلی | A, /A, B, /B, Z, /Z و تغذیه 5V/24V | ورودی فرکانسی Line Driver تا ۵۰۰ کیلوهرتز پهنای باند |
| 26 – 27 | رابط شبکه RS485 | پورت فیلدباس سریال (Modbus RTU) | نرخ تبادل اطلاعات ۹۶۰۰ تا ۱۱۵۲۰۰ بیت بر ثانیه |
الزامات کابلکشی و سازگاری الکترومغناطیسی (EMC) WEG TPD500
سیستمهای کنترل تریستوری به دلیل فرآیند سوئیچینگ خط منبع هارمونیکهای شدید جریان و انتشار امواج نویز هدایتی و تشعشعی هستند. در نصب تابلوهای WEG TPD500 رعایت ضوابط زیر الزامی است:
- جداسازی مسیر کابلها: فاصله فیزیکی میان داکت کابلهای جریان بالای قدرت AC و کابلهای خروجی آرمیچر DC نسبت به داکت کابلهای سیگنال، انکودر و شبکه باید دستکم ۳۰ سانتیمتر باشد. در محلهای تقاطع، کابلها باید با زاویه دقیق ۹۰ درجه از روی یکدیگر عبور کنند.
- شیلدینگ و سیستم ارتینگ: کابل انکودر و سیگنالهای آنالوگ باید از نوع جفت تابیدهشده (Twisted Pair) با شیلد مس بافتهشده با پوشش بالای ۸۵ درصد باشند. اتصال شیلد کابلها به شاسی زمین باید به روش ۳۶۰ درجه توسط کلمپهای اختصاصی فلزی بر روی گلندپلیت فلزی متصل گردد؛ از باریک کردن سیم شیلد (Pigtail) اکیداً خودداری شود.
- فیلترهای EMC و چوک خط: جهت مطابقت با استاندارد صنعتی EN 61800-3 (محیط دوم کلاس A)، نصب فیلتر تداخل الکترومغناطیسی (Mains Filter) به همراه چوک ورودی خط با ضریب اشباع بالا در مجاورت فیزیکی ورودی درایو اجتنابناپذیر است.
۴. راهنمای گامبهگام راهاندازی WEG TPD500 ، پارامتردهی و تیونینگ (Commissioning) WEG TPD500
موفقیت در راهاندازی درایو سنگین TPD500 نیازمند اعمال رویههای دقیق و استاندارد مهندسی برق است. مراحل راهاندازی مطابق با گامهای چهارگانه زیر انجام میپذیرد:
گام اول: تستهای سرد و تمهیدات پیش از اعمال توان (Cold Commissioning) WEG TPD500
- قطع کامل ولتاژ تغذیه شبکه ورودی و اطمینان از ایزولاسیون بر اساس دستورالعمل قفل و برچسبگذاری (LOTO).
- سنجش مقاومت عایقی موتور: تست مگر (Megger Test) کابلها و سیمپیچهای آرمیچر و فیلد نسبت به بدنه موتور در ولتاژ ۵۰۰ ولت DC؛ مقاومت عایقی باید بیش از ۵ مگااهم باشد. (تذکر: در حین تست مکر، کابلها باید کاملاً از پایانههای درایو جدا شده باشند تا آسیب ولتاژی به ادوات تریستوری وارد نشود.)
- بررسی چرخش آزادانه مکانیکی شفت موتور، سلامت فنهای خنککننده موتور (Blower Fan) و اتصال صحیح سنسورهای حرارتی PT100 یا ترمیستورهای PTC به کارت مربوطه.
- اعمال تغذیه ۲۴ ولت به مدار کنترل درایو و بررسی پارامترهای پایهای روی پنل کیپد بدون برقراری کلید اصلی شبکه قدرت.
گام دوم: پیکربندی پارامترهای پلاک موتور (Nameplate Configuration) WEG TPD500
ثبت دقیق مشخصات نامی الکتریکی از روی پلاک موتور DC برای اجرای صحیح الگوریتمهای مادلینگ درایو WEG TPD500 ضروری است. پارامترهای پایه باید به دقت در منوی Drive Config تنظیم شوند:
- Nominal Armature Voltage (ولتاژ نامی آرمیچر): ولتاژ قید شده روی پلاک موتور (به عنوان مثال ۴۰۰، ۴۴۰ یا ۴۶۰ ولت DC).
- Nominal Armature Current (جریان نامی آرمیچر): حداکثر جریان مجاز سیمپیچ آرمیچر در رژیم پیوسته کاری ($S_1$).
- Base Speed & Max Speed (دور مبنا و حداکثر دور موتور): مشخصکننده نقطه شروع ناحیه تضعیف میدان و لیمیت ایمن فرار مکانیکی.
- Nominal Field Current & Field Voltage (جریان و ولتاژ نامی تحریک): ثبت جریان اشباع فیلد در شرایط کارکرد سرد و گرم.
- Feedback Device Configuration: تعریف نوع فیدبک (انکودر پالس بر دور – PPR، یا ضریب تبدیل تاکو V/1000 RPM).
گام سوم: اجرای الگوریتم اتوتیونینگ حلقه جریان و تحریک (Autotuning) WEG TPD500
درایو WEG TPD500 دارای فرآیند خودکار شناسایی پارامترهای مدار داخلی بار است. فرآیند تیونینگ شامل دو مرحله حیاتی است:
- Current Loop Autotuning (اتوتیونینگ حلقه جریان): در این مرحله، شفت موتور باید قفل مکانیکی یا بدون بار باشد؛ درایو با تزریق پالسهای جریان کنترلشده، مقاومت آرمیچر ($R_a$) و اندوکتانس پراکندگی ($L_a$) را به دقت محاسبه نموده و ضرایب بهینه $K_p$ و $T_i$ کنترلکننده جریان را در کمتر از ۳۰ ثانیه در رجیسترهای کنترل پیادهسازی میکند. این فرآیند مانع از رفتارهای نوسانی و اعوجاج در گشتاور خروجی میشود.
- Field Current Tuning: محاسبه مقاومت گرم سیمپیچی میدان ($R_f$) و اندوکتانس خودالقا ($L_f$) جهت پیکربندی فیدبک کنترل جریان فیلد و تعیین منحنی هیسترزیس مغناطیسی هسته استاتور.
گام چهارم: تیونینگ حلقه سرعت (Speed Loop PI Tuning) WEG TPD500
پس از تنظیم جریان، موتور تحت چرخش آزاد قرار گرفته و پاسخ دینامیکی کنترلکننده سرعت PI تنطیم میگردد. ضریب تناسبی $K_p$ کنترلکننده برای بهینهسازی زمان صعود (Rise Time) و ضریب انتگرالگیر $T_i$ جهت حذف کامل خطای حالت ماندگار سرعت (Steady-State Error) تنظیم میگردند. در سیستمهای نورد با بارهای ضربهای، نرخ جبرانسازی اینرسی مکانیکی (Inertia Compensation) و فیلتر مشتقگیر $T_d$ نیز وارد مدار میگردند تا فرونشست سرعت به حداقل ممکن تقلیل یابد.
۵. راهنمای جامع خطایابی، کدهای آلارم و تعمیرات تخصصی WEG TPD500 (Troubleshooting)
سیستم مانیتورینگ دیجیتال درایو WEG TPD500 کلیه پارامترهای دینامیکی توان و کنترل را لحظهبهلحظه رصد کرده و در صورت انحراف از مقادیر ایمن، کد خطای متناظر را روی نمایشگر یا باس شبکه ارسال میکند. جدول زیر راهنمای عیبیابی خطاهای رایج است:
| کد آلارم / خطا | شرح دقیق خطا | علل احتمالی مکانیکی و الکتریکی | اقدامات گامبهگام و راهکار مهندسی رفع عیب |
|---|---|---|---|
| F001 / Overcurrent | اضافه جریان لحظهای در پل آرمیچر | اتصال کوتاه در خروجی آرمیچر، فرسودگی و جرقهزدن شدید زغالها (Flashover)، شتاب شتابگیری بیش از حد، اتصال کوتاه فاز به فاز در کلکتور. | ۱. مقاومت عایقی کابلها و آرمیچر را با مگر چک کنید. ۲. وضعیت زغالها، فنرها و سطح تیغههای کموتاتور را تمیز و سمباده بزنید. ۳. زمان شیب شتاب (Ramp Time) را افزایش دهید. |
| F002 / Mains Fault | افت فاز، تقارن ولتاژ یا قطع تغذیه شبکه AC | سوختن یکی از فیوزهای تندکار خط، افت ولتاژ شدید شبکه به دلیل راهاندازی ترانسهای مجاور، قطعی در کلید هوایی یا کنتاکتور اصلی. | ۱. ولتاژ فاز به فاز ترمینالهای ورودی U, V, W را بررسی کنید. ۲. سلامت فیوزهای نیمههادی با مولتیمتر تست شود. ۳. از عدم شل بودن اتصالات شمش اصلی اطمینان حاصل فرمایید. |
| F003 / Field Loss | قطع جریان مدار تحریک فیلد | قطعی در کابلکشی سیمپیچی تحریک، سوختن فیوز فیلد، خطای مقاومت دمایی سیمپیچ تحریک، خرابی تریستورهای پل تحریک. | ۱. جریان مدار فیلد با کلمپمتر بررسی شود. ۲. مقاومت اهمی کلافهای فیلد اندازهگیری و با پلاک مطابقت داده شود. ۳. پارامتر حداقل آستانه جریان مجاز فیلد (Field Loss Threshold) بازبینی گردد. |
| F004 / Heatsink Overtemp | افزایش دمای فراتر از حد مجاز هیتسینک تریستورها | مسدود شدن مجاری هوای درایو، خرابی یا سوختگی فنهای خنککننده داخلی، دمای محیطی بالای ۵۰ درجه سانتیگراد، اضافه بار مداوم کاری. | ۱. پرههای هیتسینک را با فشار هوای فشرده خشک از غبار پاکسازی کنید. ۲. چرخش و تغذیه فنهای خنککننده تابلو و درایو را تست کنید. ۳. جریان بار موتور را در مقایسه با آمپراژ نامی درایو پایش کنید. |
| F005 / Tach / Enc Loss | قطعی یا عدم تطابق سیگنال فیدبک سرعت | بریده شدن کابل انکودر، قطعی کانکتور ورودی، شل شدن کوپلینگ مکانیکی انکودر با شفت موتور، وجود نویز القایی شدید در مسیر سیگنال. | ۱. کوپلینگ مکانیکی شفت را بررسی کنید. ۲. سیگنال کانالهای A و B را به وسیله اسیلوسکوپ پایش نمایید. ۳. پیوستگی شیلد کابل و اتصال زمین ۳۶۰ درجه را کنترل کنید. |
| F006 / Motor Stalled | قفل شدن روتور و اضافه بار توقف | گیر مکانیکی بار گیربکس، زنجیر، غلطکها یا بریک مکانیکی که در حالت بسته باقی مانده است، افت شدید میدان فیلد در شروع حرکت. | ۱. مکانیزم ترمز الکترومکانیکی (Holding Brake) را تست کنید. ۲. محور شفت را در حالت بیبرقی بچرخانید تا از عدم گیر مکانیکی مطمئن شوید. ۳. حد جریان لیمیت درایو را کنترل کنید. |
| F007 / Commutation Fault | خطای کموتاسیون تریستوری در حین ترمز احیاکننده | افت ناگهانی ولتاژ شبکه AC در زمان کارکرد ربع چهارم (4Q Regenerative) که مانع خاموش شدن طبیعی تریستورها میشود. | ۱. مقدار سلف چوک ورودی خط بررسی شود (حداقل امپدانس اتصالی ۴٪). ۲. پایداری شبکه توزیع و هارمونیکهای ولتاژ منبع تست شود. ۳. زاویه حد اینورتر ($\alpha_{max}$) در پارامترها به مقادیر محافظهکارانهتر تغییر یابد. |
| F008 / STO Trip | فعال شدن قطع گشتاور ایمن سختافزاری | باز شدن مدار استپ اضطراری کارخانه (E-Stop)، قطعی سیمکشی یکی از کانالهای دوگانه ترمینالهای ورودی STO. | ۱. ولتاژ ۲۴ ولت را روی هر دو کانال STO A و STO B اندازهگیری کنید. ۲. سلامت میکروسوئیچهای درب تابلو یا قارچیهای اضطراری خط بررسی شود. |
۶. جدول جامع مشخصات فنی درایو WEG TPD500
| شاخص مهندسی | مقادیر و مشخصات فنی استاندارد درایو WEG TPD500 |
|---|---|
| دامنه جریان نامی خروجی ($I_n$) | از ۲۰ آمپر تا ۳۳۰۰ آمپر به صورت پیوسته (پوشش تمام سایزهای فریم مکانیکی از Size 1 تا Size 5) |
| دامنه ولتاژ شبکه ورودی AC | سهفاز ۲۳۰ تا ۶۹۰ ولت متناوب (+۱۰٪ / -۱۵٪)، فرکانس ۴۵ الی ۶۶ هرتز، با قابلیت اتصال به شبکههای ضعیف صنعتی |
| ولتاژ خروجی آرمیچر DC | تا ۱.۱۵ برابر ولتاژ موثر خط ورودی متناوب (تا ۸۰۰ ولت DC در مدلهای ۶۹۰ ولت AC) |
| پیکربندی تریستوری توان | مدلهای ۲ ربعی (2Q – Non-Regenerative) و مدلهای ۴ ربعی (4Q – Full Regenerative Back-to-Back) |
| جریان خروجی مدار فیلد | جریان فیلد یکپارچه داخلی از ۳ آمپر تا ۷۰ آمپر متناسب با فریم درایو، همراه با واحد تضعیف میدان مستقل |
| ظرفیت تحمل اضافه بار (Overload) | ۱۵۰٪ جریان نامی به مدت ۶۰ ثانیه در هر چرخه کاری، ۲۰۰٪ جریان نامی به مدت ۱۰ ثانیه |
| توابع ایمنی عملکردی (Functional Safety) | قطع گشتاور ایمن (STO) بر اساس استانداردهای EN ISO 13849-1 (PLe) و IEC 61508 (SIL3)، کنترل ایمن ترمز (SBC) |
| کارتها و ورودیهای فیدبک | فیدبک ولتاژ Back-EMF، تاکوژنراتور ولتاژ بالا و پایین، انکودر دیجیتال Line Driver تفاضلی و انکودر Sin/Cos |
| پروتکلهای فیلدباس و اتوماسیون | پورت پایه Modbus-RTU بر بستر RS485، پشتیبانی انتخابی از ماژولهای Profinet, Profibus-DP, EtherCAT, Ethernet/IP, DeviceNet |
| نرمافزار مهندسی و پیکربندی | پلتفرم اختصاصی جهت پارامتردهی، مانیتورینگ آنلاین سیگنالها، رسم گرافهای اسیلوسکوپ و پشتیبانگیری فایلها |
| شرایط محیطی مجاز کارکرد | دمای کاری ۰ تا ۴۰ درجه سانتیگراد بدون کاهش توان (تا ۵۵ درجه با ضریب Derating)، ارتفاع تا ۱۰۰۰ متر از سطح دریا |
| استانداردهای بینالمللی | CE, UL508C, CSA, EAC, EN 61800-1, EN 61800-3 (EMC Directive) |
۷. ماتریس کاربردهای صنعتی هدف WEG TPD500 (Target Industrial Applications)
ویژگیهای کنترلی دینامیک، تابآوری بالای تریستوری و ساختار پایدار درایو WEG TPD500 آن را به راهکاری ایدهآل برای فرآیندهای سنگین صنعتی زیر مبدل ساخته است:
- خطوط نورد سرد و گرم فولاد و فلزات رنگین (Metal Rolling Mills): در استندهای اصلی نورد و وایندر/ریوایندرها (Coilers & Uncoilers)، اعمال گشتاور پیوسته در سرعتهای نزدیک به صفر بدون اعوجاج، و پاسخ سریع حلقه جریان در برابر تنشهای کششی مقاطع ورودی فولاد حیاتی است که WEG TPD500 با حلقه کنترل جریان زیر ۵ میلیثانیه آن را فراهم میکند.
- میکسرها، اکسترودرها و بنبوریهای لاستیک و پلیمر: فرآیند اختلاط ترکیبات الاستومری مستلزم تحمل گشتاور راهاندازی و اضافه بارهای ضربهای فراتر از ۲۰۰ درصد بدون بروز تریپ اضافه جریان است که استقامت تریستورهای حرارتی WEG TPD500 پاسخگوی کامل این نیاز میباشد.
- بالابرهای صنعتی، چرثقیلهای تناژ بالا و آسانسورهای معادن عمیق (Mining Hoists): مدل ۴ ربعی WEG TPD500 قابلیت برگشت کامل انرژی جنبشی بار در حین سقوط کنترلشده یا ترمزگیری به شبکه برق سراسری کارخانه را داراست. تلفیق این امر با سطح ایمنی سختافزاری SIL3/PLe در مدارات ترمز ایمن، تضمینکننده امنیت مطلق جان پرسنل و محمولههای حساس است.
- دستگاههای تستبنچ خودرویی و صنعتی (Test Benches): به دلیل نیاز به شبیهسازی دقیق دینامیک بارهای موتوری و ایجاد رژیمهای متغیر بارگذاری گشتاور در سرعتهای گوناگون با دقت میکرورادیان.
۸. سوالات متداول مهندسین و نصابها (FAQ) درباره WEG TPD500
آیا درایو WEG TPD500 میتواند جایگزین مستقیم درایو قدیمی WEG TPD32-EV در تابلوهای کنترل بدون تغییرات شمشبندی شود؟
بله، از منظر مهندسی مکانیکال و پیناوت پایه، سری WEG TPD500 به نحوی مهندسی شده است که دقیقاً منطبق بر شمشبندی، فواصل پیچها و موقعیت پایانههای کابلکشی مدار قدرت سری TPD32-EV در همان سایز فریم باشد. از نظر سیگنالهای فرمان، تخصیص ورودی/خروجیهای ترمینالها همخوانی حداکثری دارد، با این مزیت که در مدل WEG TPD500 امکانات ارتباطی دیجیتال اترنت و پایانههای یکپارچه ایمنی سختافزاری STO اضافه شده است که پیادهسازی پروژههای نوسازی (Retrofit) را با کمترین زمان توقف خط ممکن میسازد.
تفاوت حیاتی عملکردی مدل ۲ ربعی (2Q) با ۴ ربعی (4Q) درایو WEG TPD500 در شرایط اضطراری قطع شبکه چیست؟
مدل ۲ ربعی فقط در جهت مستقیم انتقال انرژی از شبکه به موتور را میسر میسازد و برای توقف متکی بر لختی بار یا ترمز مکانیکی/مقاومتی است. در مقابل، مدل ۴ ربعی شامل دو پل کامل تریستوری موازی معکوس است که قادر به تولید گشتاور ترمزی در هر دو جهت چرخش و برگرداندن انرژی ناشی از اینرسی به شبکه ورودی (Regeneration) میباشد. با این حال، باید در نظر داشت در صورتی که شبکه برق اصلی حین ترمز احیاکننده قطع شود، تریستورها ممکن است دچار خطای کموتاسیون (Commutation Failure) و سوختن فیوزهای فوقسریع گردند؛ به همین دلیل در سیستمهای حساسی چون آسانسورهای معدن، تلفیق سیستم ترمز مکانیکی مستقل با فرمان سریع STO همواره در مدلهای 4Q ضروری است.
حداقل سلف خط (Line Choke) مورد نیاز برای نصب در ورودی درایو WEG TPD500 چقدر است و چرا نباید حذف شود؟
سلف خط باید دارای حداقل امپدانس اتصالی ۳٪ تا ۴٪ بر مبنای توان نامی درایو باشد. حذف سلف ورودی تحت هیچ شرایطی در درایوهای تریستوری توان بالا مجاز نیست؛ چراکه در طول زمان کموتاسیون تریستورها (Commutation Notching)، دو فاز خط ورودی به مدت چند میکروثانیه از طریق تریستورها اتصال کوتاه میشوند. سلف خط مانع از افت ولتاژ شدید در شینه کارخانه شده، نرخ رشد شیب جریان را تا زیر حد بحرانی تریستورها محدود نموده و از آسیب به ادوات نیمههادی جلوگیری میکند.
چگونه خطای تضعیف میدان ناخواسته یا فرار موتور (Runaway Motor) در درایو WEG TPD500 مهار میشود؟
فرار موتور در سیستمهای DC هنگامی رخ میدهد که ولتاژ یا جریان فیلد ناگهان قطع شود در حالی که آرمیچر دارای ولتاژ است. درایو WEG TPD500 از رله فیزیکی تشخیص افت میدان (Hardware Field Loss Detection) و فیدبک سنسور جریان سریع هال در حلقه تحریک بهره میبرد. به محض افت جریان فیلد به زیر آستانه تنظیمشده (عموماً زیر ۵۰٪ مقدار نامی تحریک به مدت بیش از ۱۰ میلیثانیه)، درایو در کسری از میلیثانیه گیتهای تریستورهای آرمیچر را بلاک نموده، فرمان رله تریپ مدار شکن اصلی (Circuit Breaker) را صادر و ترمز ایمن مکانیکی موتور را وارد مدار مینماید.



نقد و بررسیها
هنوز بررسیای ثبت نشده است.