

۱. معرفی جامع و کالبدشکافی مهندسی اینورتر صنعتی WEG ADV200
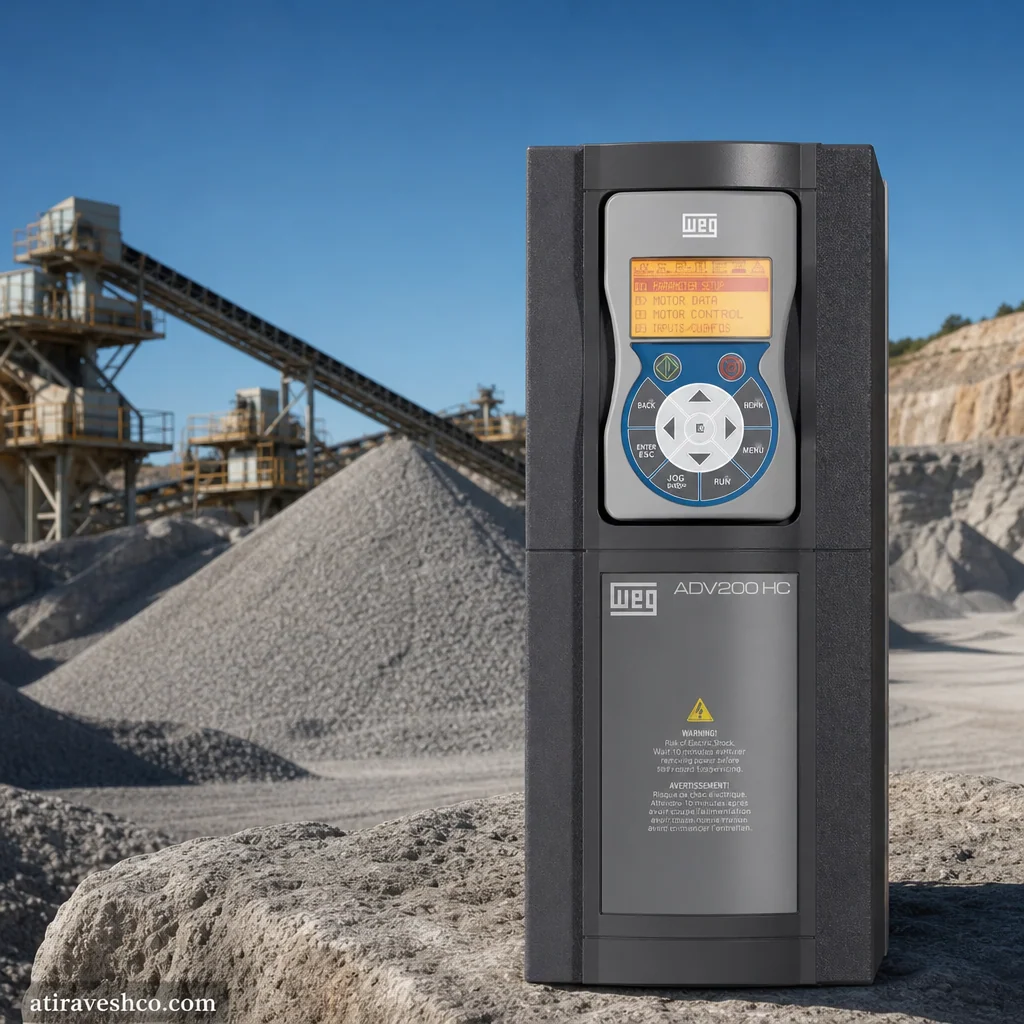
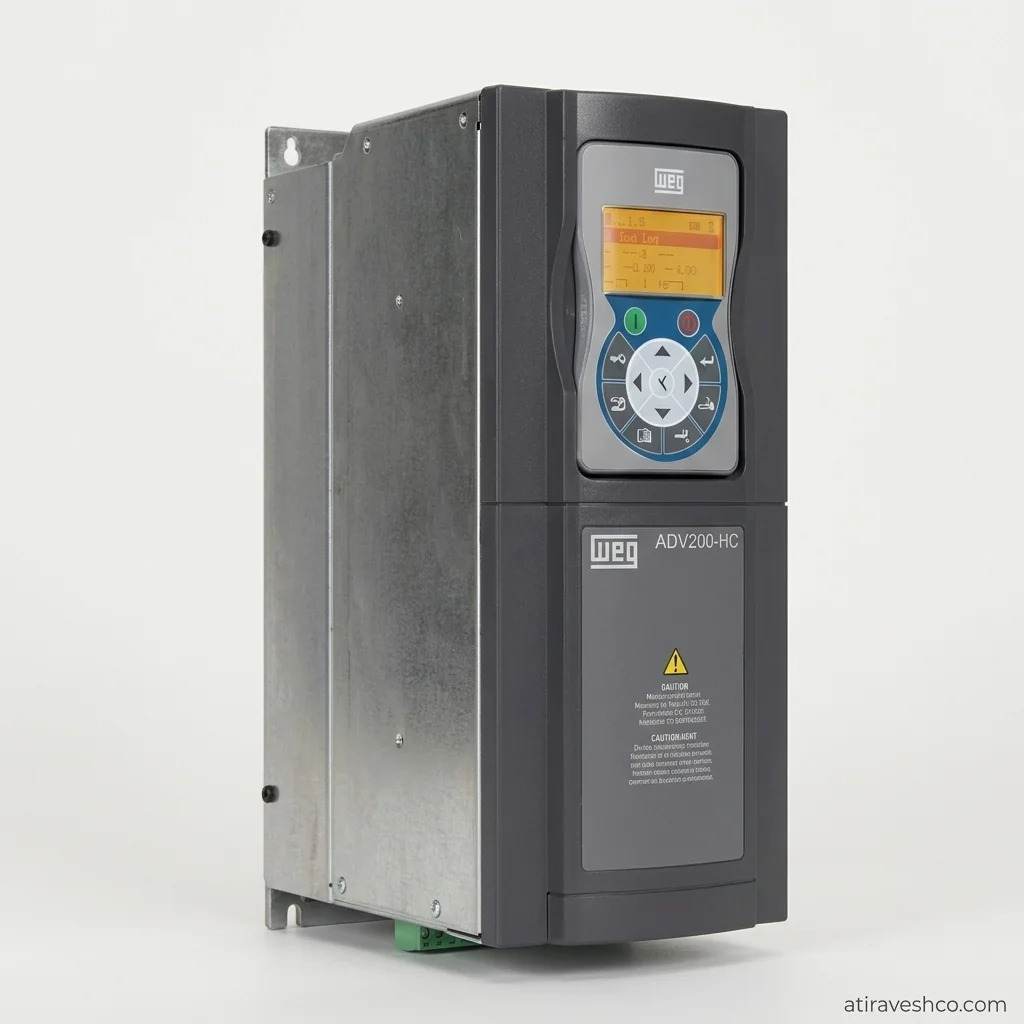
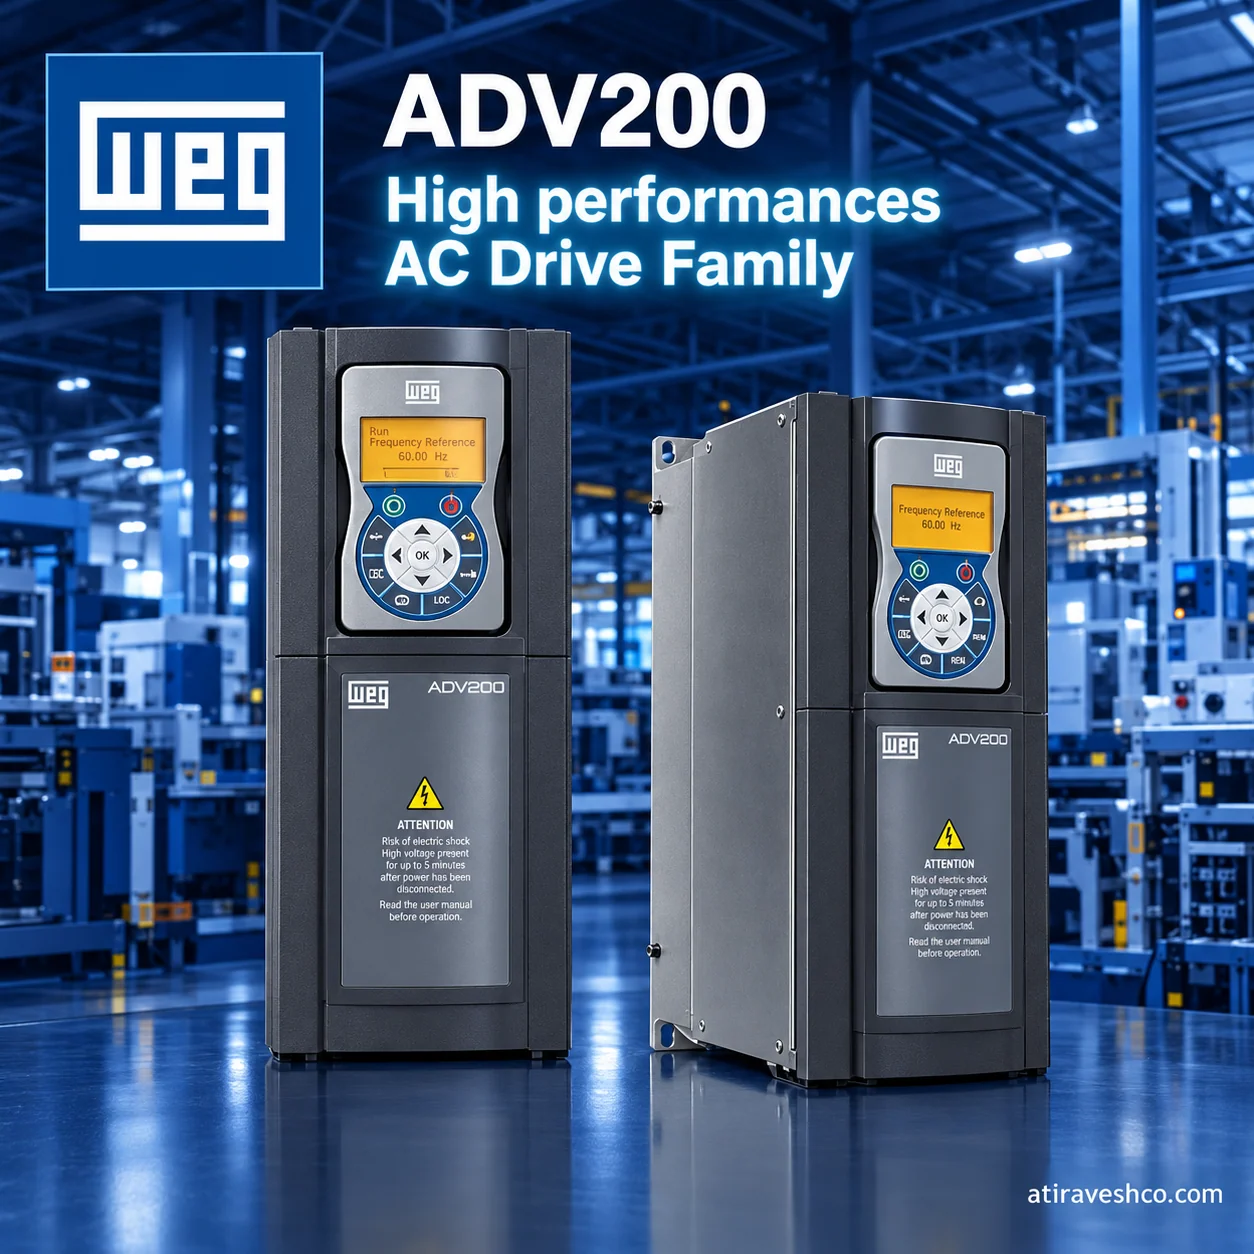
اینورتر صنعتی WEG ADV200 شاخصترین عضو خانواده درایوهای سیستم (System Drives) کمپانی WEG است؛ پلتفرمی ماژولار که با توارث معماری مهندسی اروپایی (پلتفرم صنعتی Gefran) طراحی شده و هدف آن تمرکز قابلیتهای یک اتوماسیون کامل درون یک درایو واحد است.
تفاوت بنیادین WEG ADV200 با درایوهای جنرالپرپاس (General Purpose) در فلسفه طراحی آن نهفته است: در حالی که یک اینورتر معمولی صرفاً وظیفه تنظیم دور موتور را بر عهده دارد، WEG ADV200 یک زیرسیستم کنترل کامل است که با بستههای نرمافزاری صنعتی از پیش بارگذاریشده—شامل Hoist & Crane، Torque Winder، Electronic Line Shaft و Positioning—نیازهای ماشینآلات سنگین چندمحوره را بدون نیاز به PLC مجزا یا کارتهای کنترلی خارجی برآورده میسازد. این رویکرد، هزینه سیمکشی، زمان راهاندازی (Time-to-Market) و نقاط خرابی ماشینسازان OEM را بهطور محسوس کاهش میدهد.
بازه توان این پلتفرم از ۰.۷۵ کیلووات در فریمهای کتابی سبک تا ۱ مگاوات در ساختارهای کابینتی پوشانده میشود و پشتیبانی همزمان از شبکههای ۳۸۰ تا ۵۰۰ ولت و ۶۹۰ ولت متناوب، آن را برای صنایع فرآیندی سنگین—فولاد، سیمان، پتروشیمی و بندر—مناسب میسازد. قابلیت اتصال مستقیم باس DC مشترک ۶۹۰ ولت نیز معماریهای چندمحوره با بازیابی انرژی ترمزی را در دسترس مهندسان قرار میدهد.
تشریح معماری مدار قدرت (Power Circuit Topology) WEG ADV200
مدار قدرت WEG ADV200 از نوع یکسوساز دیودی ششپالسه (6-Pulse Diode Rectifier) در ورودی و یک اینورتر ولتاژ منبع (VSI) مبتنی بر ماژولهای IGBT تکنولوژی تراشه نسل سوم در خروجی تشکیل شده است. ساختار DC-LINK میانفاز با خازنهای الکترولیتی صنعتی و سلف DC، ریپل ولتاژ باس مستقیم را کنترل نموده و تابآوری درایو را در برابر نوتیجینگ شبکه (شکلهای مربعی ناشی از کموتاسیون درایوهای تریستوری همسایه) ارتقا میدهد. نکات مهندسی کلیدی معماری قدرت عبارتند از:
- مدلهای استاندارد ۲ ربعی (2Q – Non-Regenerative) WEG ADV200 : در این پیکربندی، انرژی ترمزی موتور در خازنهای DC-LINK انباشته شده و از طریق یک یونیت ترمز دینامیکی خارجی (Braking Chopper & Resistor) به حرارت تبدیل میشود. چوپر ترمز با آستانه ولتاژ حدود ۷۵۰ تا ۷۸۰ ولت DC در کلاس ۴۰۰ ولت فعال میگردد و اینرسی بار را در فرآیند شتابمنفی مهار میکند.
- معماری باس DC مشترک (Common DC Bus / 4Q System-Level) WEG ADV200 : در ماشینآلات چندمحوره نظیر اکسترودرها و خطوط رول، چند درایو ADV200 روی یک باس DC مشترک ۶۹۰ ولت سیمبندی میشوند؛ محورهای موتورینگ انرژی خود را مستقیماً از محورهای ژنراتوری دریافت میکنند و تنها اختلاف توان از طریق یک یونیت فعال بازیاب (Active Front End / Regenerative Unit) به شبکه برگردانده میشود. این ساختار راندمان کلی سیستم را تا ۵ درصد ارتقا داده و حجم تابلوی قدرت را کاهش میدهد.
- چوکها و فیلترهای ورودی WEG ADV200 : چوک خط با امپدانس اتصالی ۲ تا ۴ درصد جهت کنترل THD جریان ورودی، فیلتر EMC داخلی (کلاس C2/C3 مطابق EN 61800-3) و ترمیستورهای NTC پیششارژ محدودکننده جریان هجومی خازنها، بخش جداییناپذیر فریمهای توان بالای ADV200 هستند.
تحلیل معماری نرمافزاری بستههای اختصاصی (Application Firmware) WEG ADV200
هسته پردازشی WEG ADV200 با فریمورهای ماژولار صنعتی کار میکند. هر بسته نرمافزاری، ساختار پارامتری و حلقههای کنترلی ویژه کاربرد خود را درون درایو فعال میکند:
- Hoist & Crane: مدیریت منطقی ترمز مکانیکی (Brake Logic)، ممانعت از رها شدن بار (Anti-Drop)، محدودیت گشتاور هنگام باز شدن ترمز و پروفایل مبدل سرعت برای مکانیزمهای هاکی، تراولینگ و اسلیوینگ.
- Torque Winder: محاسبه دینامیکی گشتاور بر اساس قطر لحظهای رول (Diameter Calculator)، کنترل کشش (Tension Control) با فیدبک لودسل یا رگولاسیون ارباتری، و پردازش پیوسته نسبت شعاع در وایندرهای تک و چند محوره.
- Electronic Line Shaft: جایگزینی شافت مکانیکی خط با سنکرونساز زاویهای دیجیتال؛ تعریف ماستر مجازی و نسبتدهی دقیق زاویهای (Angle Synchronization) بین محورهای تابع در ماشینهای چاپ روتاری و فرآوری کاغذ.
- Positioning: کنترل موقعیت مطلق با انکودر، تعریف نقاط توقف (Home Position) و پروفایل حرکتی S-Curve جهت ماشینآلات مونتاژ و رباتیک صنعتی.
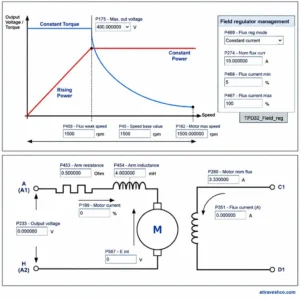
علاوه بر بستههای فوق، درایو از ناحیه گشتاور ثابت و توان ثابت برای موتورهای سنکرون با روتور مغناطیس دائم (PMSM) پشتیبانی میکند و تثبیت گشتاور در دورهای فرانامی از طریق الگوریتم استاندارد تضعیف میدان مصنوعی (Field Weakening) در بردار کنترل فلاکس انجام میپذیرد؛ در این ناحیه با ثابت نگاه داشتن ولتاژ DC-LINK، نسبت V/f بهصورت دینامیک کاهش یافته و شار روتور تضعیف میشود تا از رسیدن ولتاژ خروجی به سقف ماژولاسیون PWM جلوگیری گردد.
۲. تحلیل مدهای کنترلی و فیدبک سرعت WEG ADV200
معماری کنترلی WEG ADV200 بر بستر پردازندههای سیگنال دیجیتال DSP با نمونهبرداری حلقه جریان در حد میکروثانیه، چهار رژیم کنترلی اصلی را ارائه میکند: V/F خطی (برای بارهای ساده)، V/F چندشکسته (Multipoint)، کنترل برداری حلقه باز (Sensorless Vector) و کنترل برداری حلقه بسته با فیدبک انکودر (Closed-Loop Vector). در ادامه، تکنیکهای فیدبک سرعت از منظر دقت و محدودیتهای مهندسی تحلیل میشوند:
۱. تخمین سرعت بدون سنسور (Sensorless / Back-EMF Estimation) WEG ADV200
در رژیم کنترل برداری بدون سنسور، سرعت موتور از روی مدل ریاضی الکتریکی موتور القایی برآورد میشود. نیروی ضد محرکه القایی (Back-EMF) از رابطه زیر حاصل میگردد:
$$E = V – (R_s \cdot I + L_\sigma \cdot \frac{dI}{dt})$$
در این رابطه، $E$ ولتاژ Back-EMF، $V$ ولتاژ اعمالی فاز، $R_s$ مقاومت استاتور و $L_\sigma$ اندوکتانس پراکندگی است. دقت سرعت در این روش حدود ±۰.۵ درصد دور نامی است؛ اما در سرعتهای نزدیک به صفر، دامنه سیگنال Back-EMF به حد نویز نزدیک شده و پایداری گشتاور افت میکند. بنابراین این رژیم برای فنها، پمپها و نوار نقالهها مناسب است و در کاربردهای بالابری توصیه نمیشود.
۲. فیدبک آنالوگ و تاکوژنراتور WEG ADV200
ورودی آنالوگ اختصاصی برد کنترل میتواند سیگنال تاکوژنراتور ولتاژ DC یا AC را با وضوح ۱۴ بیتی نمونهبرداری کند. این روش برای ماشینآلات قدیمی که تاکوی مکانیکی موجود دارند، راهکار اقتصادی مدرنسازی محسوب میشود؛ با این حال ریپل کلکتوری تاکو در فرکانسهای بالا و حساسیت به نویز کابلهای طولانی، دقت عملی را به حدود ±۰.۱ درصد محدود میسازد. فیلتر پایینگذر قابل پیکربندی درایو باید متناسب با پهنای باند حلقه سرعت تنظیم گردد تا از فازلگ (Phase Lag) نامطلوب جلوگیری شود.
۳. فیدبک انکودر دیجیتال حلقه بسته (Closed-Loop Encoder Vector) WEG ADV200
کارت انکودر WEG ADV200 سیگنالهای تفاضلی RS422 با کانالهای $A$، $\bar{A}$، $B$، $\bar{B}$ و نشانگر صفر $Z$ را تا فرکانس ۳۰۰ کیلوهرتز پردازش میکند. در این رژیم، دقت تنظیم سرعت به ±۰.۰۱ درصد دور نامی و بازه کنترل سرعت ۱:۱۰۰۰ میرسد و درایو قادر به اعمال گشتاور کامل نامی در سرعت صفر (Zero Speed Full Torque) خواهد بود. این ویژگی برای نگهداشتن بار در بالابرهای صنعتی پیش از باز شدن ترمز مکانیکی، حیاتی و ضروری است. همچنین پشتیبانی از انکودرهای Sin/Cos و_resolver_ جهت دقت موقعیتی میکرون در بسته Positioning فراهم شده است.
۳. راهنمای تخصصی وایرینگ، ترمینالها و پیناوت WEG ADV200
ترمینالهای مدار قدرت (Power Terminals) WEG ADV200
- ترمینالهای R, S, T (ورودی سهفاز AC): اتصال خط تغذیه اصلی پس از کلید مغناطیسی و فیوزهای تندکار یا کلیدهای محافظ موتور، مطابق رنج توان درایو.
- ترمینالهای U, V, W (خروجی موتور): اتصال کابل سهفاز شیلددار موتور؛ در مدلهای ماژولار امکان اتصال به باس DC مشترک ۶۹۰ ولت از طریق ترمینالهای DC+ و DC- وجود دارد.
- ترمینالهای DC+, DC-: نقاط اتصال چوپر ترمز خارجی، مقاومت ترمز و شبکه باس DC مشترک.
- ترمینال PE / Ground: اتصال زمین حفاظتی شاسی با مقطع مسی برابر یا بزرگتر از هادی فاز، مطابق IEC 61800-5-1.
جدول ترمینالهای فرمان، کنترل و ورودی/خروجیها (I/O) WEG ADV200
| شناسه ترمینال | نوع سیگنال | عنوان و عملکرد تخصصی | مشخصات الکتریکی و محدودیتها |
|---|---|---|---|
| X1: 1 – 2 | ورودی دیجیتال | DIG 1 / DIG 2 (استارت، جهت چرخش، انتخاب مرجع) | ۲۴ ولت DC داخلی، ورودی PNP، امپدانس ۳.۳ کیلواهم |
| X1: 3 – 5 | ورودیهای دیجیتال | DIG 3 تا DIG 5 (Fast Stop، Second Ramp، ترمز خارجی) | ۲۴ ولت DC ایزوله اپتوکوپلری، زمان پاسخ ۲ میلیثانیه |
| X2: 1 – 2 | ورودی آنالوگ تفاضلی | AIN 1 (مرجع اصلی سرعت یا کشش) | ۱۰± ولت تفاضلی یا ۰/۴ تا ۲۰ میلیآمپر، رزولوشن ۱۴ بیت |
| X2: 3 – 4 | ورودی آنالوگ | AIN 2 (لیمیت گشتاور یا فیدبک لودسل) | ۰ تا ۱۰ ولت با جامپر انتخاب جریان/ولتاژ |
| X2: 5 – 6 | خروجی آنالوگ | AOUT 1 & AOUT 2 (مونیتور سرعت، جریان، گشتاور) | ۱۰± ولت، حداکثر بار ۵ میلیآمپر، خطایی کمتر از ۰.۵٪ |
| X3: 1 – 2 | رله خروجی ۱ | Relay 1 (آمادهبهکاری / Drive Ready) | کنتاکت تغییر حالت ۲۵۰ ولت AC / ۲ آمپر |
| X3: 3 – 4 | رله خروجی ۲ | Relay 2 (آلارم خطا / کنترل ترمز مکانیکی) | کنتاکت برنامهپذیر برای درایو مکانیکی ترمز بالابر |
| X4 (Enc) | ورودی انکودر تفاضلی | A, /A, B, /B, Z, /Z و تغذیه انکودر | RS422 تا ۳۰۰ کیلوهرتز، تغذیه ۵ یا ۲۴ ولت انتخابی |
| X5 (Net) | پورت سریال RS485 | باس Modbus RTU داخلی و اتصال زنجیرهای چند درایو | نرخ ۹۶۰۰ تا ۱۱۵۲۰۰ بیت بر ثانیه، ترمیناسیون ۱۲۰ اهم |
| +24V / 0V | تغذیه کمکی کنترل | منبع تغذیه داخلی برای سنسورهای خارجی و رلهها | ۲۴ ولت DC، حداکثر جریان ۲۰۰ میلیآمپر |
الزامات کابلکشی و سازگاری الکترومغناطیسی (EMC) WEG ADV200
- جداسازی مسیرها: حداقل فاصله ۲۰ تا ۳۰ سانتیمتر میان کابلهای موتور (با نویز PWM سوئیچینگ ۲ تا ۱۶ کیلوهرتزی) و کابلهای سیگنال آنالوگ و انکودر رعایت شود؛ در تقاطعها زاویه ۹۰ درجه الزامی است.
- شیلدینگ و ارتینگ ۳۶۰ درجه: کابل موتور باید از نوع شیلددار با پوشش مس بالای ۸۵ درصد باشد و شیلد در هر دو سر (درایو و جعبهکلکتور موتور) با کلمپهای گلند فلزی ۳۶۰ درجه به زمین متصل گردد؛ استفاده از Pigtail ممنوع است.
- ملاحظات dv/dt: در کابلهای موتور طولانیتر از ۵۰ متر (بهویژه در کلاس ۶۹۰ ولت)، نصب راکتور خروجی یا فیلتر dv/dt جهت حفاظت عایق موتور و کاهش بازتاب ولتاژ (Voltage Reflection) اجباری است.
- فیوز و حفاظت ورودی: فیوزهای تندکار gR/aR یا کلیدهای محافظ با منحنی مناسب مطابق جدول کاتالوگ برای هر فریم توان الزامی است؛ حذف حفاظت ورودی، گارانتی درایو را باطل میکند.
۴. راهنمای گامبهگام راهاندازی، پارامتردهی و تیونینگ WEG ADV200 (Commissioning)
گام اول: تست سرد و الزامات پیش از استارت WEG ADV200
- بررسی ولتاژ شبکه با مولتیمتر (فاز به فاز و فاز به نول) و انطباق آن با رنج مجاز درایو؛ برای مدلهای انبارششده، اعمال ولتاژ پیششارژ تدریجی به خازنهای DC-LINK (فرآیند Reforming) طبق منوال الزامی است.
- تست مگر سیمپیچهای موتور و کابل (حداقل ۵ مگااهم در ۵۰۰ ولت DC) با جداسازی کامل کابل از ترمینالهای درایو.
- بازرسی اتصالات شمش و ترمینالها با آچار ترکمتر مطابق گشتاور اسمی کاتالوگ، و کنترل چرخش آزاد شفت موتور و سلامت فن خنککننده.
- پیکربندی اولیه از طریق پنل کیپد یا نرمافزار مهندسی: انتخاب زبان، رنج ولتاژ و ورود به منوی راهاندازی سریع (Quick Startup).
گام دوم: پارامترهای حیاتی پلاکخوانی موتور WEG ADV200
- Nom Motor Voltage (ولتاژ نامی موتور): ولتاژ خط به خط پلاک موتور؛ مبنای محاسبه نسبت V/f و سقف ماژولاسیون PWM.
- Nom Motor Current (جریان نامی موتور): جریان پلاک در رژیم S1؛ مرجع حفاظت حرارتی مدل حرارتی الکترونیکی درایو.
- Nom Motor Frequency / Speed (فرکانس و دور نامی): تعیینکننده سرعت مبنا (Base Speed) و آستانه ورود به ناحیه تضعیف میدان.
- Cosφ / Power Factor: توان مقاومتی پلاک جهت دقت مدلسازی شار در کنترل برداری.
- Encoder PPR: تعداد پالس بر دور انکودر در صورت استفاده از حلقه بسته.
- Nom Motor Torque / Power: برای بستههای Torque Winder و Hoist جهت نرمالسازی رگولاسیون گشتاور.
گام سوم: اجرای اتوتیونینگ (Autotuning) WEG ADV200
درایو WEG ADV200 دو رژیم شناسایی پارامتر ارائه میدهد:
- اتوتیونینگ ایستا (Static / Rotor Locked): با شفت قفلشده یا جدا از بار مکانیکی، درایو با تزریق سیگنالهای تست، مقاومت استاتور ($R_s$)، اندوکتانس پراکندگی ($L_\sigma$) و جریان مغناطیسکننده را شناسایی و ضرایب PI حلقه جریان را محاسبه میکند. این رژیم برای بستههای Hoist و Positioning الزامی است.
- اتوتیونینگ دینامیک (Rotating): موتور تا دور نامی چرخانده شده و شناسایی مدل مکانیکی بار (لختی $J$ و اصطکاک ویسکوز) انجام میشود؛ ضرایب حلقه سرعت بر این اساس مقداردهی اولیه میگردند.
گام چهارم: تیونینگ دقیق حلقههای PI
پس از اتوتیونینگ، ضرایب کنترلکننده سرعت بهصورت دستی بهینهسازی میشوند: افزایش ضریب تناسبی $K_p$ تا مرز نوسان (Oscillation Limit) و سپس کاهش ضریب انتگرالگیر $T_i$ جهت حذف خطای حالت ماندگار و افزایش سختی سرعت (Speed Stiffness). در کاربردهای بالابر، جبرانساز اینرسی (Inertia Compensation) و فیلتر Notch فعال میشوند تا ارتعاشات مکانیکی سازهای (Torsional Vibration) میرا گردد. پاسخ گام مرجع سرعت باید با اسیلوسکوپ نرمافزاری درایو ثبت و ضریب میرایی رویده پاسخ، بهینه شود.
۵. راهنمای جامع خطایابی، کدهای آلارم و تعمیرات WEG ADV200 (Troubleshooting)
| کد آلارم / خطا | شرح دقیق خطا | علل احتمالی الکتریکی/مکانیکی | اقدامات گامبهگام رفع عیب |
|---|---|---|---|
| OC / Overcurrent | اضافه جریان لحظهای خروجی اینورتر | زمان شتابگیری بسیار کوتاه، اتصال کوتاه حلقه در کابل موتور، شکست عایق موتور، افزایش ناگهانی بار ضربهای. | ۱. مگر کابل و موتور با جداسازی از درایو انجام شود. ۲. زمان Ramp شتاب افزایش یابد. ۳. لیمیت گشتاور راهاندازی و رفتار بار بازبینی گردد. |
| OU / Overvoltage | افزایش ولتاژ باس DC فراتر از حد مجاز | ترمزگیری اینرسی بار سنگین بدون چوپر کافی، افت ناگهانی ولتاژ شبکه (اعمال مجدد پس از قطع)، بلند بودن کنتراست شبکه. | ۱. عملکرد یونیت ترمز و مقاومت بررسی شود. ۲. زمان Ramp ترمز افزایش یابد. ۳. در سیستم چندمحوره، هماهنگی محورهای ژنراتوری و موتورینگ کنترل شود. |
| LU / Undervoltage | افت ولتاژ باس DC زیر آستانه | افت شدید ولتاژ شبکه، قطع یک فاز ورودی، خرابی فیوز، سوختن ترمیستور پیششارژ، خازنهای فرسوده DC-LINK. | ۱. ولتاژ ورودی سهفاز و فیوزها کنترل شود. ۲. ظرفیت و ESR خازنهای DC-LINK تست گردد. ۳. مدار پیششارژ و رله باپاس بازرسی شود. |
| OH / Overtemperature | دمای فراتر از حد هیتسینک IGBT | مسدود شدن فیلتر هوا، خرابی فن خنککننده، دمای محیط بالای ۴۰/۵۰ درجه، اضافه بار پیوسته. | ۱. فنها و مجاری هوا تمیز و تست شوند. ۲. جریان خروجی واقعی با جریان نامی مقایسه شود. ۳. در صورت نیاز Derating حرارتی اعمال یا تهویه تابلو ارتقا یابد. |
| OL / Overload | اضافه بار حرارتی موتور مطابق مدل I²t | تنظیم نادرست جریان نامی موتور در پارامترها، گیر مکانیکی، کاهش بازده فن موتور در دورهای پایین. | ۱. پارامتر جریان نامی با پلاک موتور تطبیق داده شود. ۲. مکانیزم بار در حالت بیبرقی بازرسی گردد. ۳. برای کارکرد دور پایین، تهویه اجباری موتور (Forced Ventilation) بررسی شود. |
| EFb / Encoder Fault | قطع یا ناهنجاری سیگنال فیدبک انکودر | شکستن کابل انکودر، قطع شیلد و ورود نویز، خرابی LED فرستنده، شل بودن کوپلینگ مکانیکی. | ۱. پیوستگی کانالهای A/B/Z با اسیلوسکوپ کنترل شود. ۲. اتصال ۳۶۰ درجه شیلد و مسیر ارت بازرسی گردد. ۳. تغذیه انکودر (۵/۲۴ ولت) و کوپلینگ مکانیکی کنترل شود. |
| SE / Serial Error | خطای ارتباط سریال یا فیلدباس | قطعی کابل RS485، عدم ترمیناسیون ۱۲۰ اهم، تداخل آدرسهای گرهها، نویز هدایتی روی باس. | ۱. توپولوژی و ترمیناسیون انتهای باس کنترل شود. ۲. آدرسها و نرخ باود تمام گرهها یکسانسازی گردد. ۳. مسیر کابل شبکه از کابل قدرت جدا شود. |
| BRK / Brake Fault | خطای منطق ترمز مکانیکی (بسته Hoist & Crane) | خرابی کنتاکتور ترمز، فرسودگی صفحات ترمز، تأخیر زمانی نادرست در توالی باز/بسته شدن ترمز. | ۱. مدار فرمان کنتاکتور ترمز و فیدبک کموتاتور بررسی شود. ۲. زمانبندی پارامترهای Brake Open/Close Delay تنظیم گردد. ۳. مکانیزم مکانیکی ترمز و گشتاور نگهداشتی سنجیده شود. |
۶. جدول جامع مشخصات فنی اینورتر WEG ADV200
| شاخص مهندسی | مقادیر و مشخصات فنی درایو WEG ADV200 |
|---|---|
| بازه توان موتوری | از ۰.۷۵ کیلووات تا ۱ مگاوات (۱۰۰۰ کیلووات) در فریمهای ماژولار کتابی تا کابینتی |
| ولتاژ تغذیه ورودی | سهفاز ۳۸۰ تا ۵۰۰ ولت AC (کلاس ۴۰۰ ولت) و سهفاز ۵۲۵ تا ۶۹۰ ولت AC (کلاس ۶۹۰ ولت) |
| معماری باس DC | قابلیت اتصال به باس DC مشترک ۶۹۰ ولت جهت سیستمهای چندمحوره و ترمز بازیاب مشترک |
| توپولوژی مدار قدرت | یکسوساز دیودی ۶ پالسه + اینورتر VSI مبتنی بر IGBT با فرکانس سوئیچینگ قابل تنظیم ۲ تا ۱۶ کیلوهرتز |
| مدهای کنترلی | V/F خطی و چندشکسته، کنترل برداری بدون سنسور (Sensorless Vector)، کنترل برداری حلقه بسته با انکودر، کنترل گشتاور مستقیم |
| دقت کنترل سرعت | ±۰.۵٪ در حالت سنسورلس؛ ±۰.۰۱٪ در حلقه بسته با انکودر، بازه تنظیم سرعت ۱:۱۰۰۰ |
| بستههای نرمافزاری صنعتی | Hoist & Crane، Torque Winder، Electronic Line Shaft، Positioning |
| ورودی/خروجیهای کنترلی | ۶ ورودی دیجیتال PNP، ۲ ورودی آنالوگ (۰-۱۰V / ۰/۴-۲۰mA)، ۲ خروجی آنالوگ، ۲ رله برنامهپذیر، ورودی انکودر تفاضلی RS422 |
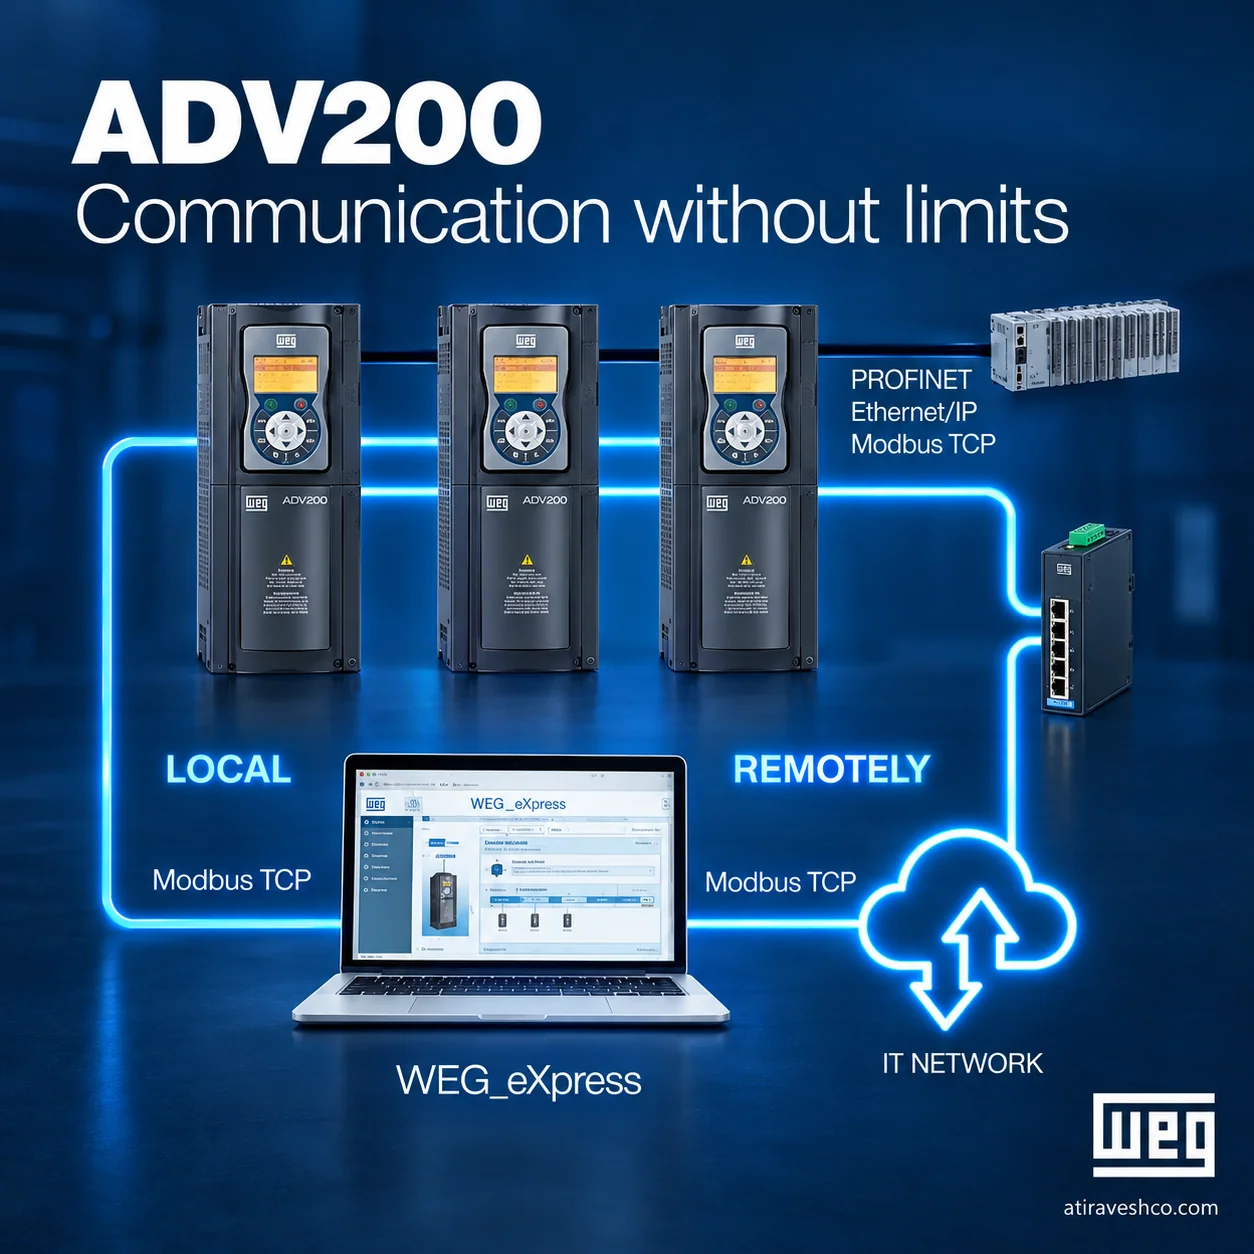
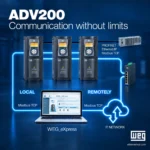
| پروتکلهای فیلدباس | Modbus RTU داخلی (RS485)؛ کارتهای توسعه Profinet، Profibus-DP، EtherCAT، Ethernet/IP، DeviceNet، CANopen |
| حفاظتهای نرمافزاری/سختافزاری | اضافه جریان، اضافه/کم ولتاژ، مدل حرارتی I²t موتور و درایو، گرمای هیتسینک، قطع فاز، حفاظت زمین، خطای انکودر و سریال |
| شرایط محیطی | دمای کاری ۰ تا ۴۰ درجه سانتیگراد بدون کاهش توان (تا ۵۰/۵۵ درجه با Derating)، ارتفاع تا ۱۰۰۰ متر، درجه حفاظت IP20/IP21 و IP54 در کابینتها |
| استانداردها | CE، UL/cUL، EN 61800-5-1 (ایمنی)، EN 61800-3 (EMC کلاس C2/C3)، EN 61800-2 ( الزامات درایوها) |
۷. ماتریس کاربردهای صنعتی هدف WEG ADV200 (Target Industrial Applications)
- خطوط نورد فولاد و فلزات: در استندهای کمکی و وایندرهای خطوط نورد، بسته Torque Wender با محاسبه لحظهای قطر رول و رگولاسیون کشش، تنش یکنواخت ورق را در حین شتابگیری و ترمز تضمین میکند و معماری باس DC مشترک، انرژی ترمزی وایندرها را به استندهای موتورینگ منتقل میسازد.
- اکسترودرهای لاستیک و پلیمر و بنبوریها: تحمل اضافه بارهای ضربهای بالای ۱۵۰ درصد بهواسطه رگولاسیون برداری گشتاور و حفاظت حرارتی مدل I²t، همراه با کارکرد پیوسته ۲۴/۷ در محیط غبارآلود کارخانجات لاستیک.
- بالابرهای معدنی، جرثقیلهای بندری و هاکیهای صنعتی: بسته Hoist & Crane با کنترل ترمز مکانیکی یکپارچه و گشتاور کامل در سرعت صفر، ریسک سقوط بار را حذف کرده و با منطق Anti-Drop، توالی ایمن باز شدن ترمز پیش از اعمال گشتاور را مدیریت میکند.
- ماشینآلات چاپ، بستهبندی و فرآوری کاغذ (خطوط چندمحوره): بسته Electronic Line Shaft با سنکرونسازی زاویهای دیجیتال محورها، جایگزین شافت مکانیکی شده و تغییرات فرمت محصول را صرفاً با پارامتردهی نرمافزاری محقق میسازد؛ دقت فاز سنکرون در حد کسری از درجه الکتریکی است.
- صنایع سیمان و مواد معدنی: کلاس ۶۹۰ ولت و فریمهای کابینتی توان بالا، راهکاری اقتصادی برای کاهش جریان و تلفات کابلکشی در محرکههای غلطکها، نوار نقالههای طولانی و میکسرهای دوغاب است.
۸. سوالات متداول مهندسین و نصابها (FAQ)
آیا WEG ADV200 صرفاً یک اینورتر جنرالپرپاس است یا قابلیتهای کنترل سیستم دارد؟
WEG ADV200 یک درایو سیستم (System Drive) با معماری ماژولار است؛ علاوه بر توابع استاندارد کنترل دور، بستههای فریمور صنعتی Hoist & Crane، Torque Winder، Electronic Line Shaft و Positioning را درون خود اجرا میکند. این بستهها توالیهای منطقی پیچیده مانند مدیریت ترمز مکانیکی بالابر، محاسبه دینامیک قطر و کشش وایندر و سنکرونسازی زاویهای محورها را بدون نیاز به PLC مجزا در سطح درایو حل میکنند و برای ماشینسازان OEM، نقاط اتصال، سیمکشی و زمان راهاندازی را بهطور محسوس کاهش میدهند.
معماری باس DC مشترک ۶۹۰ ولت چه مزیتی نسبت به درایوهای مستقل با مقاومت ترمز دارد؟
در ماشینآلات چندمحوره، در هر لحظه برخی محورها موتورینگ و برخی ژنراتوری هستند. با اتصال DC-LINK درایوها به یک باس مشترک ۶۹۰ ولت، انرژی ترمزی محورهای ژنراتوری مستقیماً توسط محورهای موتورینگ مصرف میشود و تنها اختلاف توان از طریق یونیت بازیاب به شبکه بازمیگردد. نتیجه، حذف مجموعهای از مقاومتهای ترمز و چوپرها، کاهش تلفات حرارتی تابلو، بهبود راندمان کل سیستم تا حدود ۵ درصد و متعادلسازی ولتاژ باس در برابر فلیکر شبکه است؛ البته الزامات حفاظتی مشترک (فیوزهای باس، پیششارژ گروهی و هماهنگی آستانه ولتاژ) باید دقیقاً رعایت شود.
در کاربرد بالابر WEG ADV200 ، چرا کنترل برداری حلقه بسته با انکودر نسبت به حالت سنسورلس اجباری است؟
در حالت سنسورلس، برآورد سرعت از روی Back-EMF انجام میشود که در سرعتهای نزدیک به صفر دقت خود را از دست میدهد. در بالابر، پیش از باز شدن ترمز مکانیکی، درایو باید گشتاور نامی کامل را در سرعت دقیقاً صفر (Zero Speed Full Torque) در شفت ایجاد کند تا بار اندکی نیز سقوط نکند. فقط کنترل برداری حلقه بسته با انکودر تفاضلی، دقت ±۰.۰۱ درصد و پهنای باند حلقه سرعت کافی برای این مأموریت را فراهم میکند؛ به همین دلیل بسته Hoist & Crane بر مبنای فیدبک انکودر طراحی شده است.
آیا WEG ADV200 علاوه بر موتور القایی استاندارد، موتورهای سنکرون مغناطیس دائم (PMSM) را کنترل میکند؟
بله. معماری برداری ADV200 از مدلسازی شار روتور برای موتورهای القایی و از الگوریتمهای کنترل برداری مبتنی بر موقعیت (Field-Oriented Control) برای موتورهای PMSM پشتیبانی میکند. در موتورهای سنکرون با انکودر مطلق یا Sin/Cos، رگولاسیون گشتاور با دقت بالا حتی در دور صفر ممکن است و در کاربردهایی مانند بالابر و Positioning، بهرهوری انرژی موتور PMSM بهطور معناداری بالاتر از القایی است؛ صرفاً پارامترهای موتور (پیکربندی شار، جریان مغناطیسکننده و PPR انکودر) باید مطابق دیتاشیت سازنده در فرآیند اتوتیونینگ وارد شوند.
در نصب درایوهای WEG ADV2000 روی باس DC مشترک، چه نکاتی در حفاظت و راهاندازی گروهی حیاتی است؟
چهار نکته کلیدی: نخست، هر ماژول ورودی باید حفاظت فیوزی مستقل خود را نگه دارد و کل باس با فیوزهای تندکار گرهبندی شود؛ دوم، مدار پیششارژ گروهی باید جریان هجومی مجموع خازنهای DC-LINK تمام درایوها را محدود کند؛ سوم، آستانههای ولتاژ اضافه/کم ولتاژ تمام درایوها باید هماهنگ تنظیم شوند تا یک درایو بهتنهایی تریپ ندهد؛ چهارم، یونیت بازیاب یا چوپر ترمز مرکزی باید بر اساس بیشینه توان همزمان ژنراتوری ابعادگذاری شود. رعایت این موارد، پایداری دینامیکی گروه درایوها را در گذرندههای ضربهای بار تضمین میکند.



نقد و بررسیها
هنوز بررسیای ثبت نشده است.