
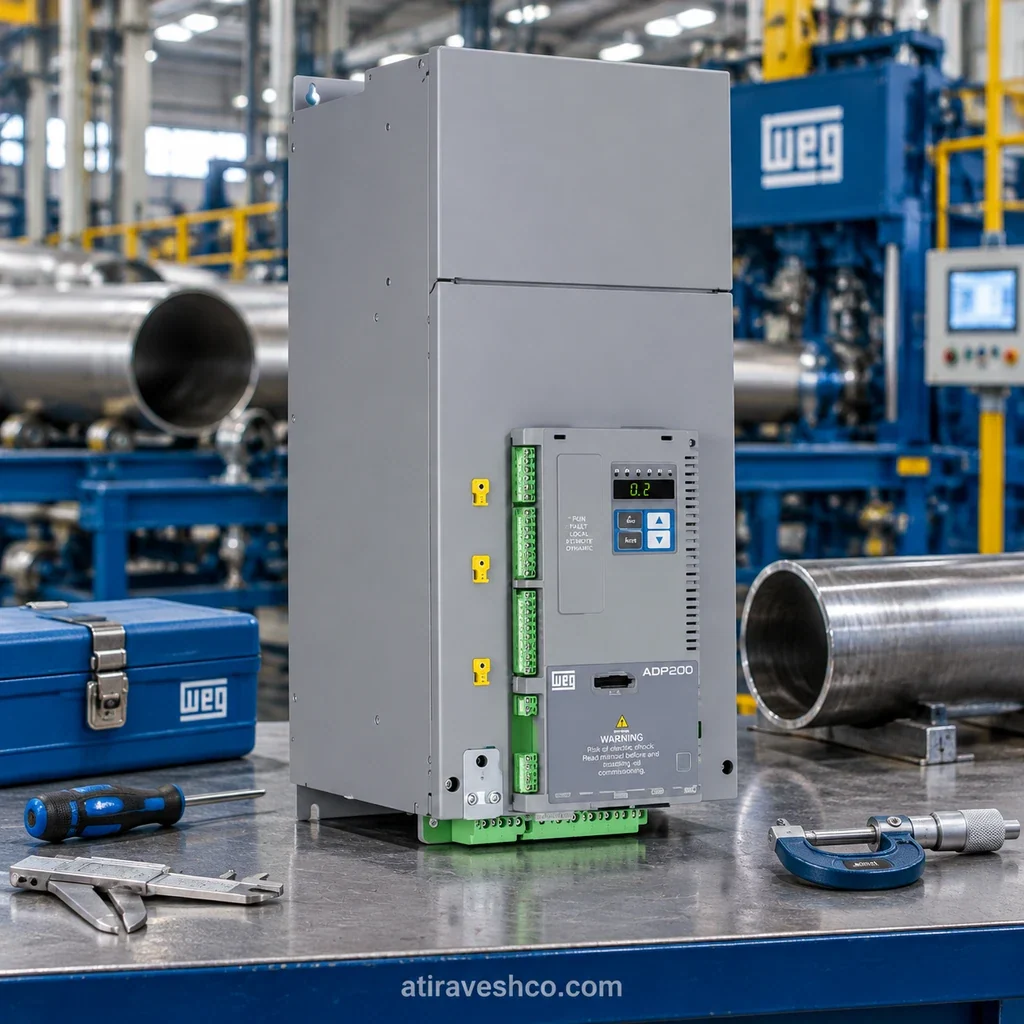
۱. معرفی جامع و کالبدشکافی مهندسی سرو درایو وگ ADP200
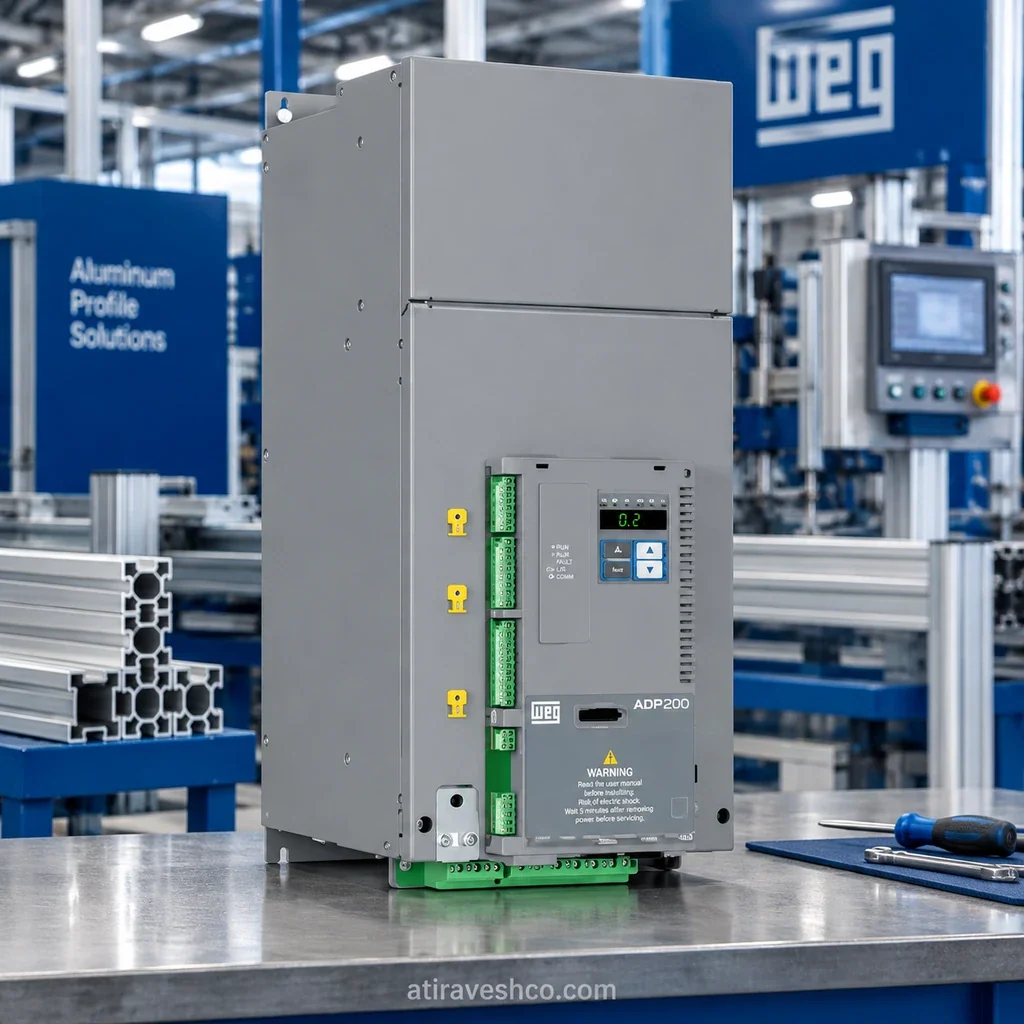
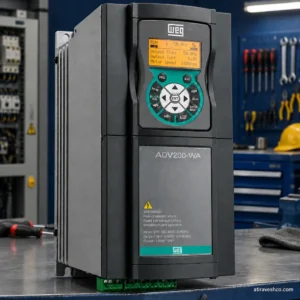
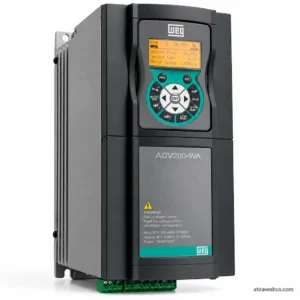
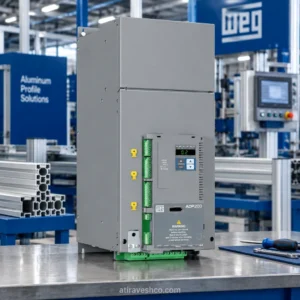
ADP200 در خانواده درایوهای کاربردی وگ، برای راهاندازی موتور سنکرونِ محرک پمپ هیدرولیک تعریف شده است. مسئله اصلی در چنین سامانهای صرفاً تغییر سرعت موتور نیست؛ درایو باید فرمان دبی، فشار اندازهگیریشده، محدودیت جریان موتور و توالی سیکل ماشین را با یکدیگر هماهنگ کند. در ماشین تزریق پلاستیک، دایکاست یا پرس سرووهیدرولیک، نیاز به دبی و فشار در تمام مراحل سیکل یکسان نیست. کنترل دور پمپ مطابق تقاضای واقعی، در مقایسه با چرخاندن پیوسته پمپ و تخلیه روغن اضافی، مبنای طراحی این محصول است.
معماری ADP200 ماژولار است، اما «ماژولار» به معنی یک خروجی قدرت برای چند محور مستقل نیست. امکان انتخاب کارتهای فیدبک، نسخههای ارتباطی و آرایش کنترل چندپمپ وجود دارد؛ در آرایش چندپمپ، هر موتور و پمپ به انتخاب و درایو مناسب خود نیاز دارند. از نظر فلسفه کاربرد نیز ADP200 با اینورتر آسانسور VDL200 یکسان نیست: درایو آسانسور حول حرکت کابین، توقف و الزامات همان ماشین طراحی میشود، درحالیکه ADP200 برای تنظیم فشار و جریان سامانه هیدرولیک بهینه شده است.
توپولوژی مدار قدرت و رفتار ترمزی سرو درایو وگ ADP200
مسیر متعارف توان در ADP200 از ورودی سهفاز L1/L2/L3، بخش یکسوسازی AC/DC، مدار پیششارژ خازنهای لینک DC و سپس اینورتر DC/AC با کلیدهای IGBT تشکیل میشود. خروجی U/V/W ولتاژ سهفاز با فرکانس و دامنه کنترلشده را به موتور سنکرون میرساند. در این مسیر، پل تریستوریِ کنترل ولتاژ آرمیچر یا خروجی تحریک DC مستقل وجود ندارد. فیلتر EMC داخلی فقط در مدلهای دارای پسوند F پیشبینی شده است. چوک ورودی در بعضی سایزها انتخابی، چوک لینک DC در گروهی از سایزها داخلی و چوک AC خارجی برای مدلهای 5S550 و 5S750 الزامی است.
در کاهش سرعت، موتور ممکن است انرژی را به لینک DC بازگرداند. واحد ترمز و مقاومت خارجیِ متناسب با سایز میتوانند این انرژی را به گرما تبدیل کنند؛ این عملکرد به معنی تزریق انرژی به شبکه نیست. در کاربردهایی که از اصطلاح «چهارربعی» برای تولید گشتاور مثبت و منفی استفاده میشود، باید رفتار مکانیکی را از قابلیت بازتولید انرژی در ورودی شبکه تفکیک کرد. ADP200 را نباید بدون طراحی و تجهیز جداگانه، منبع تغذیه رژنراتیو 4Q فرض کرد.
محل اتصال مقاومت نیز یکسان نیست: برای گروه 2075 تا 3220، ترمینالهای C و BR؛ برای برخی سایزهای بزرگتر، BR1 و BR2؛ و در مدل 5750، واحد ترمز خارجیِ سازگار باید طبق منوال بررسی شود.
شار، تضعیف میدان و محدوده گشتاور سرو درایو وگ ADP200
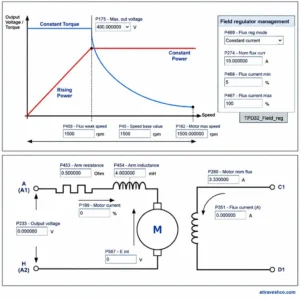
در موتور سنکرون این سامانه، کنترل گشتاور با تنظیم جریانهای محورهای d و q و استفاده از فیدبک موقعیت روتور انجام میشود؛ سیمپیچ تحریک جداگانهای که تکنسین بتواند مانند موتور DC به آن ولتاژ میدان بدهد، جزء ترمینالهای معمول ADP200 نیست. رابطه تقریبی گشتاور برای موتور آهنربای دائم با برجستگی ناچیز T ≈ 1.5 × p × ψm × iq است؛ p تعداد جفتقطبها، ψm شار آهنربا و iq مؤلفه مولد گشتاور جریان است.
اگر طراحی موتور و تنظیمات اجازه کار بالاتر از سرعت پایه را بدهند، تضعیف شار با تنظیم مؤلفه id و در چارچوب محدودیت ولتاژ، جریان و سرعت انجام میشود. نتیجه، گشتاور ثابتِ نامحدود در دور بالا نیست؛ در ناحیه تضعیف شار، ظرفیت گشتاور معمولاً کاهش مییابد. انتخاب نقطه کار باید با منحنی موتور و پمپ تأیید شود.
۲. تحلیل مدهای کنترلی و فیدبک سرعت سرو درایو وگ ADP200
مد اصلی موردنظر برای سرووپمپ، کنترل برداری حلقهبسته موتور سنکرون با فیدبک موقعیت است. در سطح ماشین، فرمان دبی به نیاز سرعت پمپ مرتبط میشود و حلقه فشار، خروجی ترانسدیوسر را با فشار درخواستی مقایسه میکند. بهطور تقریبی برای پمپ با جابهجایی ثابت، Q ≈ n × Vg × ηv است؛ Q دبی، n سرعت دورانی، Vg حجم جابهجایی در هر دور و ηv بازده حجمی است. این رابطه برای برآورد اولیه مفید است، اما نشتی داخلی، ویسکوزیته و فشار کاری باعث میشوند دبی واقعی با مقدار ایدهآل اختلاف داشته باشد.
Back EMF، تاکوژنراتور و انکودر؛ چه چیزی واقعاً پشتیبانی میشود؟
در موتور DC میتوان سرعت را با تقریب n ∝ (Va − IaRa)/Φ از ولتاژ آرمیچر تخمین زد؛ این فرمول، روش فیدبک اعلامشده برای ADP200 نیست. در موتور سنکرون نیز نیروی ضدالکترومحرکه با سرعت الکتریکی نسبت دارد، اما در سرعت نزدیک صفر سیگنال آن کوچک است و نمیتوان آن را جایگزین قطعی فیدبک موقعیت در کنترل دقیق گشتاور ساکن دانست. تاکوژنراتور آنالوگ نیز نباید بدون طراحی مبدل و تأیید سازگاری، بهعنوان ورودی فیدبک بومی این محصول معرفی شود.
نسخه استانداردِ مورد بحث در راهنمای اتصال از رزولور استفاده میکند. بسته به کارت سفارشدادهشده، گزینههای فیدبک دیجیتال یا سینوسی نیز وجود دارند؛ نوع سیگنال، تغذیه، جهت شمارش و پیناوت هر کارت باید جداگانه کنترل شود. مقدار اعلامشده برای دقت کنترل سرعت در شرایط مشخص، ۰٫۰۱٪ سرعت نامی موتور است، نه تضمین دقت مکانیکی کل ماشین. در سرعت صفر، کیفیت تخمین موقعیت، سلامت کابل فیدبک، تنظیم زاویه موتور و توان تحمل جریان تعیین میکنند که پمپ بتواند فشار را بدون نوسان حفظ کند.
۳. راهنمای تخصصی وایرینگ، ترمینالها و پیناوت سرو درایو وگ ADP200
پیش از سیمکشی، کد کامل روی پلاک ADP200، سایز بدنه، نوع کارت I/O، کارت فیدبک و وجود پسوندهای F و C ثبت شود. اتصال فیزیکی بر اساس شباهت ظاهری ترمینالها مجاز نیست؛ نقشه سایز دقیق دستگاه بر هر فهرست عمومی اولویت دارد.
| گروه | ترمینال یا پین در آرایش مستند | کارکرد و کنترل پیش از اتصال |
|---|---|---|
| قدرت ورودی | L1، L2، L3 و ارت حفاظتی | تغذیه سهفاز از مسیر حفاظت بالادست؛ ولتاژ، توالی قطع و سایز فیوز مطابق مدل کنترل شود. |
| قدرت خروجی | U، V، W و ارت موتور | اتصال به موتور سنکرون؛ هرگز خروجی را به شبکه یا ترمینال تحریک DC وصل نکنید. |
| ترمز و لینک DC | BR/C یا BR1/BR2؛ ترمینالهای C/D بسته به سایز | اتصال مقاومت یا واحد ترمز فقط مطابق نقشه همان سایز؛ C/D را ورودی عمومی مصرفکننده تلقی نکنید. |
| فرمان دیجیتال | T1: DI6 تا DI1 روی پینهای 3 تا 8؛ EN HW روی 9 | نقش ورودیها قابل پارامتردهی است؛ تخصیص Reset یا Start در نقشه نمونه، الزاماً تنظیم ماشین شما نیست. |
| تغذیه و مشترک I/O | T1: DIO CM روی 10، صفر ولت روی 11، مثبت ۲۴ ولت روی 12 | نوع منبع و منطق ورودیها با مدار PLC و راهنمای کارت I/O تطبیق داده شود. |
| آنالوگ فرمان | T2: AI2−/AI2+ روی 40/41؛ AI1−/AI1+ روی 42/43 | مرجع فشار و دبی پس از تعیین نوع ورودی، مقیاس و جهت سیگنال متصل شود. |
| سنسور فشار | T2: AIS IN+ روی 70، AIS 24V روی 71، AIS 0V روی 72 | تغذیه و بازه خروجی ترانسدیوسر پیش از اتصال سنجیده و مقیاسگذاری شود. |
| حفاظت موتور | T2: MO1 روی 80 و 81 | نوع حسگر حرارتی موتور و تنظیم مربوط به آن باید با نقشه موتور یکسان باشد. |
| خروجیهای کنترلی | T1: AO1 روی 45/46؛ DO1/DO2 و RO1/RO2 طبق نقشه کارت | وضعیت آمادهبهکار، آلارم و کمیت مانیتورینگ پس از کنترل عملکرد و ظرفیت کنتاکت به PLC داده شود. |
| فیدبک رزولور استاندارد | XE: EXC−/EXC+، COS−/COS+، SIN−/SIN+ | زوجهای تابیده شیلددار، ترتیب سیگنال و نسبت تبدیل رزولور با کارت نصبشده تطبیق داده شود. |
در اتصال فیدبک، جابهجایی COS و SIN یا معکوسشدن قطب یک زوج میتواند جهت یا کیفیت اندازهگیری را تغییر دهد. پیش از اعمال فرمان فشار، سرعت نمایشدادهشده در مانیتور در چرخش کنترلشده موتور بررسی شود. پایههای دقیق کارتهای فیدبک اختیاری با رزولور استاندارد یکسان نیستند؛ شماره پین آنها فقط از نقشه همان کارت استخراج شود.
کابل موتور و کابل سیگنال در مسیرهای جداگانه قرار گیرند و در محل تقاطع، تا حد امکان عمود از یکدیگر عبور کنند. شیلد کابل موتور با اتصال مناسب در دو انتها به مرجع حفاظتی متصل شود و مرجع EMC تابلو، اتصال کوتاه و کمامپدانس داشته باشد. برای رزولور و آنالوگ، زوج تابیده شیلددار و مسیر دور از کنتاکتور و کابل PWM انتخاب شود. در شبکه CAN، کابل مناسب، ترمینیشن دو سر باس و همپتانسیلسازی نقاط ارت بررسی شود. آزمون عایقی موتور فقط با موتور جداشده از درایو و طبق دستورالعمل تجهیزات انجام گیرد؛ آزمون دیالکتریک روی بخشهای خود درایو مجاز نیست.
۴. راهنمای گامبهگام راهاندازی، پارامتردهی و تیونینگ سرو درایو وگ ADP200
- در تست سرد، برق قدرت و فرمان را ایزوله کنید؛ نبود ولتاژ خطرناک را با روش ایمن کارگاه تأیید کنید. ظرفیت فیوز، اتصال ارت، ترتیب ترمینالهای موتور، سلامت رزولور، فشارشکن مدار هیدرولیک و امکان حرکت ناخواسته عملگر بررسی شود. خازن لینک DC پس از قطع ورودی نیز ممکن است باردار بماند.
- کد کامل درایو و پلاک موتور ثبت شود. پارامترهای PAR 2000 ولتاژ نامی، PAR 2002 جریان نامی، PAR 2004 سرعت نامی، PAR 2008 تعداد جفتقطبها و PAR 2010 ثابت گشتاور را از داده معتبر موتور وارد کنید. PAR 2012 به ثابت EMF مربوط است. اندوکتانس و مقاومت استاتور را با مقادیر موتور یا نتایج شناسایی معتبر تطبیق دهید؛ مقدار موتور دیگر را کپی نکنید.
- پس از ورود دادههای پلاک، فرمان PAR 2020، یعنی Take parameters، اجرا شود. درایو برای محاسبه مقادیر مبنا به این مرحله نیاز دارد. سپس نوع فیدبک، جهت چرخش، مقیاس سنسور فشار، محدوده مجاز سرعت و محدودیت جریان با شرایط پمپ تنظیم شوند.
- برای شناسایی موتور، Autotune rotation با PAR 2022 فقط وقتی انتخاب شود که موتور از بار جداست یا سهم بار انتقالی در محدوده مجاز منوال قرار دارد. برای موتور متصل به بار، Autotune still با PAR 2024 طبق توالی منوال اجرا شود؛ این روش نیز ممکن است حرکت محدود محور ایجاد کند. حالت Reduced یا Extended در PAR 2026 متناسب با زمان و نیاز شناسایی تعیین شود.
- پس از اتمام موفق تیون، وضعیتهای PAR 2028 و PAR 2030 و دادههای اندازهگیریشده کنترل شوند. نتایج تیون با PAR 2078 و تنظیمات نهایی با PAR 550 ذخیره شوند. در صورت خطا، پیش از تکرار، وضعیت Enable، آلارم فعال و پیکربندی Local بررسی شود.
- ابتدا موتور با فرمان محدود و بدون تقاضای فشار بالا آزموده شود. سپس مرجع دبی، پاسخ فشار و جریان موتور در چند نقطه سیکل ثبت گردد. ضرایب حلقه جریان و سرعت، از جمله PAR 2250/2252 و PAR 2236/2238، فقط پس از ثبت مقادیر اولیه و مشاهده پاسخ تغییر کنند. افزایش شتابزده بهره حلقه فشار میتواند نوسان مکانیکی یا فشار ضربهای ایجاد کند؛ هر حلقه جداگانه و با آزمون تکرارپذیر تنظیم شود.
۵. راهنمای جامع خطایابی، کدهای آلارم و تعمیرات سرو درایو وگ ADP200
در راهنمای رسمی، شماره آلارم از طریق ارتباط سریال قابل مشاهده است و نمایشگر داخلی ممکن است متن کوتاهشده نشان دهد. از آنجا که نمایش کوتاه بعضی آلارمها مشابه است، ثبت شماره آلارم، شرایط بار و تاریخچه خطا بر اتکا به چند حرف نمایشگر مقدم است. پیش از بازنشانی، علت الکتریکی یا مکانیکی رفع شود.
| کد و نام آلارم | شرح و علل محتمل | مسیر مرحلهای عیبیابی |
|---|---|---|
| 1 ـ Overvoltage / OV | افزایش ولتاژ لینک DC؛ کاهش سرعت سریع، بازگشت انرژی از موتور یا مشکل مدار ترمز. | ولتاژ و زمان بروز را ثبت کنید؛ شیب کاهش سرعت را بازبینی کنید؛ سپس مقدار و اتصال مقاومت ترمزِ متناسب با سایز و تنظیم کنترل لینک DC را بررسی کنید. |
| 2 ـ Undervoltage / UV | افت ولتاژ لینک DC؛ افت شبکه، اتصال شل یا افت زیاد روی کنتاکتور و تجهیزات ورودی. | ولتاژ هر سه فاز را هنگام سیکل اندازه بگیرید؛ فیوز، کنتاکتور و اتصالات را بررسی کنید؛ سپس تنظیم ولتاژ نامی شبکه را تطبیق دهید. |
| 3 ـ Ground fault / GNDF | اتصال ناخواسته خروجی یا کابل موتور به زمین. | درایو را ایمن و ایزوله کنید؛ کابل و موتورِ جداشده را مطابق روش مجاز آزمایش کنید؛ آسیب عایق و نقاط تماس بدنه را بیابید. |
| 4 ـ Overcurrent / OC | بیشجریانی لحظهای؛ اتصال فازها، خطای سیمکشی یا تنظیم نامناسب حلقه جریان. | خروجی و موتور را از نظر اتصال کوتاه بررسی کنید؛ سپس داده پلاک، محدودیت جریان و پارامترهای تنظیمکننده را با فایل تنظیمات معتبر مقایسه کنید. |
| 9 ـ Heatsink OT / HOT | افزایش دمای هیتسینک به علت انسداد هوا، نقص فن یا دمای بالای تابلو. | فن، فیلتر و مسیر ورود و خروج هوا را بررسی کنید؛ دمای واقعی تابلو و فاصله نصب را اندازه بگیرید؛ پس از رفع علت، آزمون زیر بار انجام دهید. |
| 13 ـ Drive overload / DOL | جریان خروجی یا چرخه اضافهبار از ظرفیت درایو فراتر رفته است. | پروفایل جریان را ثبت کنید؛ گیر مکانیکی، فشار تنظیمی، شیب شتاب و تعداد سیکلها را بررسی کنید؛ در صورت نیاز سایز درایو را بازبینی کنید. |
| 15 ـ Bres overload / BOL | مدل حرارتی I²t مقاومت ترمز از حد مجاز عبور کرده است. | مقدار اهمی و سلامت مقاومت، انرژی هر توقف و توالی ترمز را بررسی کنید؛ تغییر اندازه یا تنظیم حفاظتی فقط مطابق مشخصات قطعه انجام شود. |
| 17 ـ Opt Bus fault / OPTB | اشکال پیکربندی یا ارتباط شبکه. | نوع باس، نشانی و نرخ ارتباط را تطبیق دهید؛ سپس کابل، شیلد، ترمینیشن، نویز و زمانانتظار ارتباط را بررسی کنید. |
| 22 ـ Speed fbk loss / SFL | قطع یا اختلال رزولور/انکودر، تغذیه نامناسب یا ناسازگاری کارت فیدبک. | اتصال و تغذیه کارت را بررسی کنید؛ مقدار سرعت در PAR 260 و زیرکد PAR 2172 را بخوانید؛ سپس زوجهای فیدبک و نوع کارت را تطبیق دهید. |
اگر آلارم Desaturation با کد 5 پس از کنترل اتصالات و یک راهاندازی مجددِ ایمن تکرار شد، تعمیر پل قدرت نباید به تعویض آزمونوخطایی قطعات محدود شود و موضوع باید به مرکز خدمات فنی ارجاع گردد. در خطاهای فشار، علاوه بر آلارم درایو، خود ترانسدیوسر، هوای محبوس در مدار، نشتی و وضعیت شیرها نیز بررسی شوند.
۶. جدول جامع مشخصات فنی سرو درایو وگ ADP200
جدول جریان زیر به خروجی نامی در فرکانس سوئیچینگ پیشفرض و ولتاژ نامی ۴۰۰ ولت مربوط است. توان، جریان و فیوز باید با مدل روی پلاک، شرایط محیطی و جدول همان نسخه منوال تطبیق داده شوند؛ اعداد فیوز نمونههای معرفیشده در جدول رسمی F1 هستند، نه جایگزین طراحی حفاظت تابلو.
| سایز ADP200 | توان موتور در ۴۰۰ ولت | جریان خروجی نامی | نمونه فیوز شبکه F1، نوع اروپایی |
|---|---|---|---|
| 2075 | ۷٫۵ کیلووات | ۱۸٫۵ آمپر | GRD3/35 |
| 2110 | ۱۱ کیلووات | ۲۲ آمپر | Z22GR40 |
| 3150 | ۱۵ کیلووات | ۳۲ آمپر | Z22GR63 |
| 3185 | ۱۸٫۵ کیلووات | ۳۹ آمپر | Z22GR80 |
| 3220 | ۲۲ کیلووات | ۴۲ آمپر | Z22GR80 |
| 4300/4301 | ۳۰ کیلووات | ۶۰ آمپر | Z22GR80 |
| 4370/4371 | ۳۷ کیلووات | ۷۵ آمپر | Z22GR100 |
| 4450/4451 | ۴۵ کیلووات | ۹۰ آمپر | Z22GR100 |
| 5550/5S550 | ۵۵ کیلووات | ۱۰۵ آمپر | S00/üf1/80/200A/690V |
| 5750/5S750 | ۷۵ کیلووات | ۱۵۰ آمپر | S00/üf1/80/200A/690V |
| شاخص | مشخصات و شرط کاربرد |
|---|---|
| ورودی و موتور | ورودی سهفاز، کلاسهای نامی ۲۳۰/۴۰۰/۴۸۰ ولت AC با بازه مجاز درجشده در منوال؛ موتور هدف سنکرون. |
| اضافهبار و سوئیچینگ | ۱۷۰٪ جریان نامی برای ۶۰ ثانیه؛ ۲۰۰٪ برای ۳ ثانیه؛ فرکانس سوئیچینگ پیشفرض ۴ و حداکثر ۸ کیلوهرتز، با رعایت شرایط کاهش ظرفیت. |
| فرکانس و فیدبک | حداکثر فرکانس خروجی ۳۰۰ هرتز؛ رزولور استاندارد در آرایش مستند، با گزینههای فیدبک وابسته به کارت سفارش. |
| ارتباط صنعتی | RS485 با Modbus-RTU؛ CANopen در نسخه دارای گزینه C. |
| حفاظت و EMC | IP20؛ فیلتر EMC داخلی در نسخه F؛ انطباق اعلامشده با EN 61800-3 و EN 61800-5-1 طبق شرایط نصب. |
| محیط نصب | دمای کارکرد ۱۰- تا ۴۰+ درجه سانتیگراد؛ از ۴۰+ تا ۵۰+ درجه، کاهش جریان مجاز طبق منوال؛ رطوبت کاری ۵ تا ۸۵٪ بدون میعان. |
| ارتفاع و تجهیزات ورودی | راهنمای نصب، ارتفاع حداکثر ۲۰۰۰ متر و کاهش جریان از ۱۰۰۰ متر را بیان میکند؛ چوک AC خارجی برای 5S550 و 5S750 الزامی است. |
۷. ماتریس کاربردهای صنعتی هدف سرو درایو وگ ADP200
کاربرد اصلی و مستند ADP200، ماشینهای هیدرولیکیِ نیازمند تنظیم دینامیکی فشار و دبی است: تزریق پلاستیک هیبرید، دایکاست، پرس سرووهیدرولیک و ماشین خمکاری هیدرولیکی. برای این تجهیزات، انتخاب ظرفیت از روی بیشینه توان پمپ کافی نیست؛ جریان اوج، زمان نگهداشت فشار، تعداد سیکل در ساعت و رفتار حرارتی موتور نیز باید محاسبه شود.
- در اکسترودر لاستیک و پلیمر، تنها وقتی سامانه شامل پمپ هیدرولیک سازگار باشد، ADP200 برای محور پمپ قابل بررسی است؛ کنترل مستقیم ماردون یا چند محور مستقل را نباید از این کاربرد نتیجه گرفت.
- در خطوط نورد فولاد و تجهیزات سیمان، امکان استفاده به زیرسامانه هیدرولیکِ مشخص وابسته است. برای موتور اصلی نورد یا فن و نوار نقاله، انتخاب محصول باید از صفر و بر اساس وظیفه واقعی محرک انجام شود.
- برای بالابر معدنی و جرثقیل، ظرفیت ترمز، ایمنی حرکت، کنترل بار معلق و الزامات استاندارد کاربرد تعیینکنندهاند. صرف وجود مقاومت ترمز در ADP200، آن را به درایو تأییدشده برای بالابری تبدیل نمیکند.
در آرایش چندپمپ، نخست مشخص شود پمپها به کلکتور مشترک متصلاند یا مسیرهای همگرا و واگرا دارند. سپس تعداد درایوها، حسگرهای فشار، ارتباط بین کنترلرها و منطق خروج پمپ معیوب از مدار طراحی شود. خطای یک حسگر نباید بدون ارزیابی ایمنی، فرمان افزایش دور همه پمپها را ایجاد کند.
۸. سوالات متداول مهندسین و نصابها سرو درایو وگ ADP200
آیا ADP200 یک درایو DC چهارربعی با خروجی آرمیچر و میدان است؟
خیر. تغذیه ورودی AC سهفاز به لینک DC و سپس خروجی AC سهفاز U/V/W برای موتور سنکرون تبدیل میشود. ترمینال مستقل آرمیچر و میدان یا پل تریستوریِ کنترل موتور DC در معماری معرفیشده این محصول وجود ندارد. هنگام کاهش سرعت، انرژی میتواند وارد لینک DC شود و با مدار ترمز و مقاومت سازگار دفع گردد؛ این موضوع با برگشت کنترلشده انرژی به شبکه تفاوت دارد. اگر پروژه الزام رژنراسیون شبکه دارد، باید معماری تغذیه و الزامات سازگاری آن جداگانه بررسی شود.
چرا موتور در سرعت پایین کار میکند اما فشار پمپ نوسان دارد؟
علت را فقط در بهره PID جستوجو نکنید. ابتدا فشار واقعی را با ابزار مستقل و مقدار خواندهشده از ترانسدیوسر مقایسه کنید؛ سپس مقیاس ورودی آنالوگ، نویز کابل، جهت چرخش پمپ و وجود هوا یا نشتی در مدار را کنترل کنید. بعد از تأیید بخش هیدرولیک، سرعت اندازهگیریشده و جریان موتور را با فرمانها مقایسه کنید. افزایش بهره فشار پیش از رفع تأخیر حسگر یا گرفتگی مکانیکی، میتواند نوسان و اضافهجریان را شدیدتر کند.
آیا میتوان چند موتور سنکرون را به خروجی یک ADP200 متصل کرد؟
پشتیبانی از کنترل چندپمپ به معنی اتصال چند سرووموتور به یک خروجی U/V/W برای کنترل مستقل نیست. در کنترل برداری حلقهبسته، درایو به فیدبک موقعیت و مدل الکتریکی موتور تحت کنترل نیاز دارد؛ وصلکردن چند موتور مستقل، این فرض را نقض میکند. آرایش چندپمپِ معرفیشده با هماهنگی کنترلرها و درایوهای متناسب با هر مجموعه موتور-پمپ طراحی میشود. پیش از خرید، تعداد واقعی موتورها و توپولوژی هیدرولیک باید در مدارک پروژه مشخص باشند.
در خطای Speed fbk loss، تعویض فوری رزولور اقدام درستی است؟
خیر. ابتدا شماره آلارم 22 و زیرکد ثبتشده در PAR 2172 را بخوانید؛ سپس تغذیه، شیلد، اتصال زوجهای EXC، SIN و COS و سازگاری رزولور با کارت نصبشده را بررسی کنید. مقدار PAR 260 هنگام چرخش کنترلشده موتور به تشخیص نبود سیگنال یا جهت نامناسب کمک میکند. اگر زیرکد به افت سیگنال یا اختلال SIN/COS اشاره کند، کابل، اتصال و نویز تابلو میتوانند علت باشند. تعویض قطعه بدون ثبت زیرکد، احتمال تکرار خطا را از بین نمیبرد.
آیا توان ۷۵ کیلووات برای انتخاب مدل سرو درایو وگ ADP200 کافی است؟
خیر. توان نامی تنها یکی از دادههای انتخاب است. جریان نامی موتور باید از جریان خروجی مجاز درایو، پس از اعمال کاهش ظرفیت ناشی از دما، ارتفاع و شرایط سوئیچینگ، فراتر نرود. جریانهای اوج سیکل و مدت آنها نیز با قابلیت اضافهبار مقایسه شوند. علاوه بر این، نوع فیدبک، ولتاژ شبکه، نیاز به چوک، تعداد توقفها و انرژی مقاومت ترمز باید روشن باشند. در پروژه پمپ هیدرولیک، منحنی فشار-دبی و طول مرحله نگهداشت فشار معمولاً برای ارزیابی حرارتی تعیینکنندهاند.

نقد و بررسیها
هنوز بررسیای ثبت نشده است.