
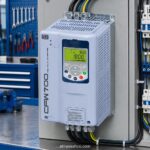
۱. معرفی جامع و کالبدشکافی مهندسی اینورتر وگ CFW700
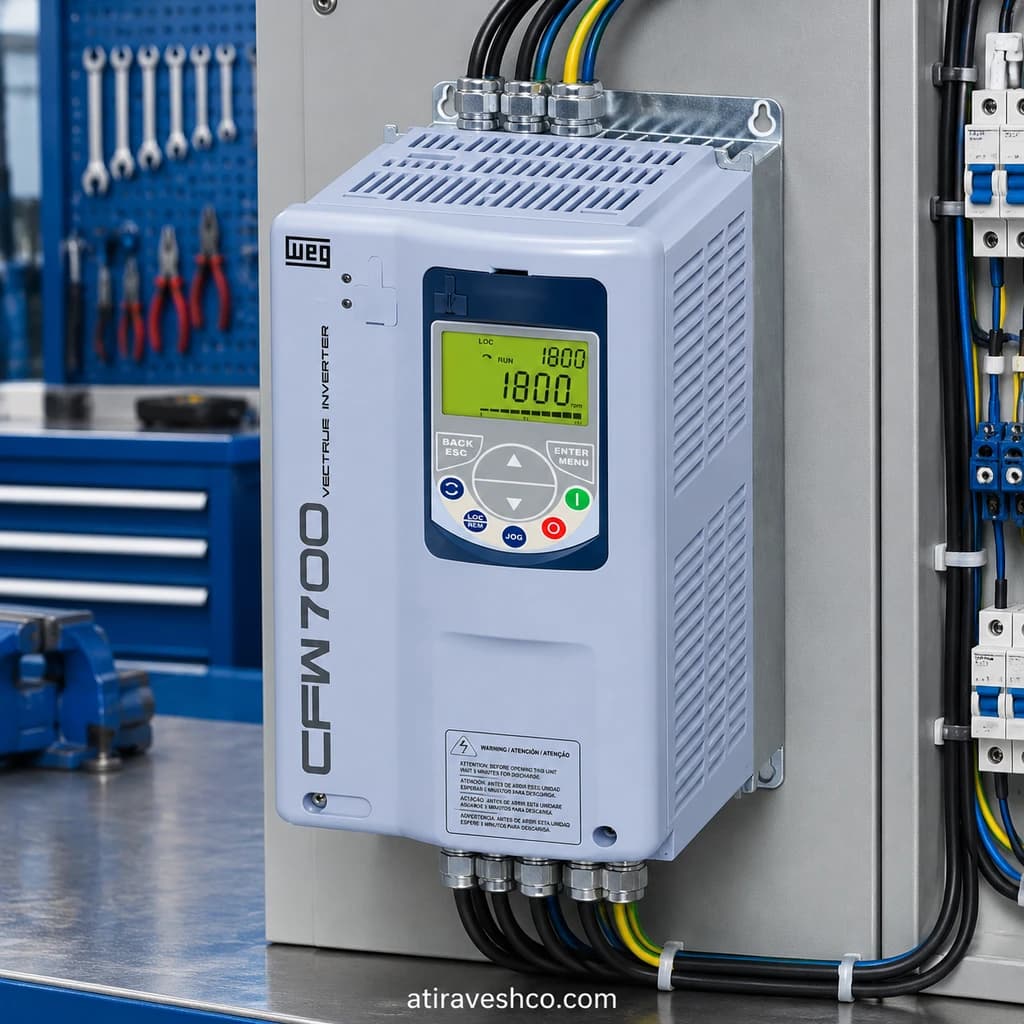
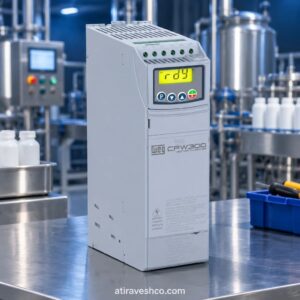
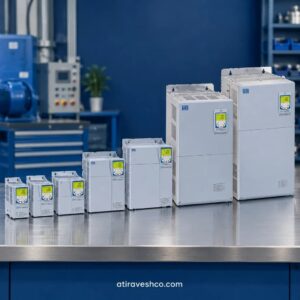
اینورتر وگ CFW700 برای کنترل سرعت و گشتاور موتورهای القایی سهفاز توسعه یافته است. جایگاه آن در طراحی صنعتی، میان نیازهای متداول پمپ و فن و کاربردهای پیچیدهترِ کنترل گشتاور قرار میگیرد؛ بااینحال، داشتن یک مد برداری به معنی مناسب بودن خودکار هر کد سفارش برای هر ماشین سنگین نیست. وگ این سری را در فهرست Legacy Drives قرار داده است.
در پروژهٔ جدید، علاوه بر مشخصات الکتریکی، امکان تأمین همان مدل، قطعات یدکی و پشتیبانی فنی نیز باید در مرحلهٔ انتخاب بررسی شود.
معماری قدرت از ورودی AC، یکسوکننده، مدار پیششارژ، چوکهای لینک DC، بانک خازنی و پل خروجی IGBT تشکیل میشود. IGBTها با کلیدزنی PWM ولتاژ سهفاز قابلکنترل را در خروجی U/T1، V/T2 و W/T3 تولید میکنند. چوک لینک DC به مدیریت جریان ورودی و هارمونیک کمک میکند، ولی تأثیر آن جای مطالعهٔ کیفیت توان در همهٔ شبکهها را نمیگیرد.
فیلتر RFI داخلی نیز تنها در پیکربندیهای دارای گزینهٔ مربوط قابل فرض است.
CFW700 یک درایو بازتولیدکنندهٔ انرژی به شبکه نیست. هنگام کاهش سرعت یک بار پراینرسی، موتور میتواند انرژی را به لینک DC بازگرداند و ولتاژ خازنها را افزایش دهد. قابلیت Optimal Braking ممکن است در بعضی کاربردها نیاز به مقاومت ترمز را کاهش دهد؛ برای توقفهای شدید، مقاومت ترمز باید با چاپرِ موجود در مدل و ظرفیت حرارتی مناسب انتخاب شود.
در فریمهای A تا D، مدار ترمز دینامیکی مطابق منوال در ساختار معرفیشده وجود دارد؛ در فریم E، وجود آن به گزینهٔ DB وابسته است. مقاومت، در مدل مجاز، میان DC+ و BR متصل میشود، نه به خروجی موتور.
تعبیر «دو ربعی» و «چهار ربعی» را باید با جهت سرعت، جهت گشتاور و جهت جریان انرژی تعریف کرد. توانایی ایجاد گشتاور ترمزی بهتنهایی اثبات نمیکند که درایو انرژی را به شبکه بازمیگرداند. همچنین CFW700 پل تریستوریِ کنترل آرمیچر یا خروجی تحریک مستقل موتور DC ندارد.
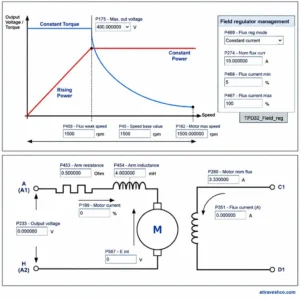
بالاتر از فرکانس پایهٔ موتور، محدودیت ولتاژ خروجی باعث ورود به ناحیهٔ تضعیف شار میشود؛ در این ناحیه، گشتاور قابلدسترس معمولاً کاهش مییابد و نمیتوان گشتاور نامی را تا هر سرعتی ثابت فرض کرد.
۲. تحلیل مدهای کنترلی و فیدبک سرعت اینورتر وگ CFW700
در مد V/f، ولتاژ و فرکانس بر پایهٔ منحنی تنظیمشده تغییر میکنند. این روش برای بسیاری از بارهای گشتاور متغیر، از جمله فن و پمپ، نقطهٔ شروع قابلفهمی است؛ اما فرکانس خروجی، اندازهگیری مستقیم سرعت محور نیست. برای موتور القایی، سرعت سنکرون بر حسب دور بر دقیقه برابر «۱۲۰ × فرکانس بر حسب هرتز ÷ تعداد قطبها» است و سرعت واقعی با لغزشِ وابسته به بار تفاوت دارد.
بنابراین خطای سرعت در بارهای متغیر را نباید صرفاً با اصلاح عدد فرکانس پوشاند.
مد VVW و کنترل برداری سنسورلس با استفاده از مدل الکتریکی موتور، جریان و ولتاژ اندازهگیریشده، رفتار سرعت و گشتاور را بهبود میدهند. دقت این روشها به پلاکخوانی، شناسایی پارامترهای موتور و وضعیت واقعی بار وابسته است. رابطهٔ «ولتاژ آرمیچر منهای افت مقاومتی، تقریباً برابر با ثابت موتور × شار × سرعت» مربوط به تحلیل موتور DC است؛
استفاده از آن بهعنوان روش فیدبک CFW700 نادرست خواهد بود. تاکوژنراتور آنالوگ نیز جایگزین مستقیم ورودی انکودر این درایو نیست؛ سیگنال آن، اگر در فرایند وجود داشته باشد، به طراحی جداگانهٔ ابزار دقیق نیاز دارد.
در کنترل برداری با انکودر، درایو پالسهای افزایشی A و B و کانالهای مکمل را دریافت میکند و جهت و سرعت واقعی محور را تشخیص میدهد.
در منوال برنامهنویسی بررسیشده، P0202 برابر ۴ برای برداری سنسورلس و برابر ۵ برای برداری با انکودر است؛ P0405 تعداد پالس در هر دور انکودر را تعیین میکند. این فیدبک، کیفیت تنظیم سرعت در دور پایین و نزدیک توقف را افزایش میدهد، اما گشتاور قابلتحویل همچنان تابع جریان مجاز درایو، موتور، خنککاری و تنظیم حلقههاست.
برای پمپ یا فنِ معمولی، هزینه و پیچیدگی انکودر باید در برابر نیاز واقعی به دقت سرعت سنجیده شود.
۳. راهنمای تخصصی وایرینگ، ترمینالها و پیناوت اینورتر وگ CFW700
ورودی، خروجی و لینک DC
ورودی شبکه در مدل سهفاز به R/L1/L، S/L2/N و T/L3 مطابق نشانگذاری روی دستگاه متصل میشود؛ در مدلهای تکفازِ مجاز، اتصال فاز و نول یا دو خط ورودی باید دقیقاً طبق کد مدل و نقشهٔ آن انجام گیرد. U/T1، V/T2 و W/T3 خروجی موتور هستند و PE اتصال ارت حفاظتی است. DC+ و DC- نقاط لینک DC و BR ترمینال مدار ترمز در مدلهای مشمولاند.
هیچیک از GNDهای کنترل جایگزین PE نیست. پیش از نصب مقاومت ترمز، حداقل مقاومت مجاز، جریان ترمز، زمان کارکرد و حفاظت حرارتی خارجی آن بررسی شود.
ترمینال کنترل XC1 روی برد CC700
| پین XC1 | نام فیزیکی | نکتهٔ اجرایی |
|---|---|---|
| ۱ تا ۷ | تغذیهٔ ۵ ولت و سیگنالهای انکودر A، /A، B، /B، Z، /Z | پینهای ۶ و ۷ مربوط به کانال Z هستند؛ اگر Z استفاده نمیشود، مطابق منوال بدون اتصال بمانند. ترتیب هر سیم با نقشهٔ XC1 کنترل شود. |
| ۸، ۹، ۱۰ | GND، RS-485 B(+)، RS-485 A(-) | مرجع و زوج ارتباطی؛ قطبیت، توپولوژی شبکه و مقاومت انتهایی S2 بررسی شود. |
| ۱۱ تا ۱۴ | DO2 تا DO5 | خروجیهای دیجیتال؛ نوع خروجی و ظرفیت بار با نقشهٔ کنترل تطبیق داده شود. |
| ۱۵، ۱۶، ۱۷ تا ۲۰ | +24 V، GND(24 V)، DI5 تا DI8 | تغذیه و ورودیهای دیجیتال گروه دوم؛ قطبیت فرمان کنترل شود. |
| ۲۱ تا ۲۶ | REF+، AI1+، AI1-، REF-، AI2+، AI2- | مرجع پتانسیومتر و دو ورودی آنالوگ تفاضلی؛ برای ۴ تا ۲۰ میلیآمپر، کلید S1 و پارامتر تنظیم شوند. |
| ۲۷ تا ۳۰ | AO1، AGND، AO2، AGND | دو خروجی آنالوگ و مرجع آنها؛ کمیت خروجی و نوع ولتاژی/جریانی قابلتنظیم است. |
| ۳۱ تا ۳۳ | RL1-NF، RL1-C، RL1-NA | کنتاکت بسته، مشترک و بازِ خروجی رلهای؛ ظرفیت تماس بررسی شود. |
| ۳۴ تا ۴۰ | +24 V، COM، GND(24 V)، DI1 تا DI4 | تغذیه، مشترک و ورودیهای دیجیتال گروه اول؛ عملکرد فرمان به پارامترها وابسته است. |
ورودیهای دیجیتال در تنظیم کارخانه active high و ورودیهای آنالوگ ۰ تا ۱۰ ولت هستند. تبدیل AI1 یا AI2 به ۴ تا ۲۰ میلیآمپر، فقط تغییر یک پارامتر نیست و به تنظیم کلید S1 نیز نیاز دارد. برای نمونه، منوال P0233 را برای نوع سیگنال AI1 و P0238 را برای AI2 معرفی میکند. انکودر باید با تغذیه و نوع خروجی مجاز تطبیق داده شود؛ منوال برای کابل شیلددار انکودر حداکثر طول ۱۰ متر و جداسازی از سایر سیمها را مشخص میکند. کابل موتور، کابل مقاومت ترمز و کابل فرمان را در مسیرهای مستقل اجرا کنید، اتصال شیلد را طبق دستورالعمل EMC انجام دهید و در شبکههای IT یا دلتا با گوشهٔ زمینشده، وضعیت فیلتر داخلی را پیش از برقدار کردن بررسی کنید.
۴. راهنمای گامبهگام راهاندازی، پارامتردهی و تیونینگ اینورتر وگ CFW700
- کد سفارش، ولتاژ ورودی، جریان خروجی ND و HD و پلاک موتور را ثبت کنید. پیش از برقدار کردن، اتصال ارت، فیوز، گشتاور بستن ترمینالها، مسیر تهویه، جهت گردش مکانیکی و وضعیت کنتاکتورهای مدار را کنترل کنید. آزمون عایقی موتور و کابل تنها پس از جداسازی آنها از درایو و طبق روش مجاز انجام شود.
- پس از تأیید ایمنی، ولتاژ شبکه را با P0296 تطبیق دهید؛ تنظیم کارخانهٔ آن الزاماً با شبکهٔ محل نصب یکسان نیست. در راهاندازی هدایتشده، P0317، سپس مد کنترل P0202 و اطلاعات پلاک موتور بررسی میشوند. P0400 ولتاژ، P0401 جریان، P0402 سرعت و P0403 فرکانس نامی موتور را مشخص میکنند. مقادیر را از پلاک واقعی بخوانید، نه از توان تقریبی درایو.
- منبع فرمان و مرجع سرعت را برای حالت LOCAL یا REMOTE تعیین کنید. P0100 زمان شتابگیری و P0101 زمان کاهش سرعت است. P0133 و P0134 حدود سرعت را تنظیم میکنند. برای فن، حداقل دور را با الزامات خنککاری، لرزش و محدودهٔ پایدار فرایند تطبیق دهید؛ برای پمپ، فشار حداقل، خطر کاویتاسیون و شرایط بستهشدن شیر را نیز ارزیابی کنید.
- اگر کنترل برداری انتخاب شده است، P0408 را برای خودتنظیمی طبق وضعیت اتصال بار اجرا کنید. مقدار ۱ آزمون بدون چرخش است؛ مقدار ۲ برای برآورد جریان مغناطیسکننده با چرخش موتور به جداسازی بار از محور نیاز دارد.
- اجرای آزمون چرخشی روی پمپ متصل یا ماشین ناایمن مجاز نیست. در مد VVW، خودتنظیمی مقاومت استاتور را برآورد میکند؛ در مد برداری، پارامترهایی مانند مقاومت، اندوکتانس و ثابتهای زمانی مبنای کنترل هستند.
- در پیکربندی انکودردار، P0405 را با پالسبردور واقعی تطبیق دهید و جهت نمایش سرعت را پیش از اتصال بار حساس بررسی کنید. P0161 و P0162 به حلقهٔ سرعت مربوطاند؛ P0175 و سایر ضرایب حلقهٔ جریان را نباید بدون ثبت نتایج خودتنظیمی تغییر داد. ابتدا روند سرعت، جریان و نوسان را ثبت کنید و تنها سپس تغییرات کوچک و مستند اعمال کنید.
- برای PID فرایند، کمیت اندازهگیریشده را به ورودی آنالوگ مناسب متصل و مقیاسبندی کنید. P1018 مقیاس فیدبک و P1020، P1021 و P1022 ضرایب تناسبی، انتگرالی و مشتقی کاربرد PID هستند. آنها با P0161 و P0162 که مربوط به حلقهٔ سرعت موتورند یکسان نیستند. در راهاندازی پمپ، نخست صحت نمایش فشار و جهت عملکرد کنترلر را ثابت کنید، سپس پاسخ گذرا و پایداری فشار را تیون کنید.
۵. راهنمای جامع خطایابی، کدهای آلارم و تعمیرات اینورتر وگ CFW700
پیش از دسترسی به ترمینالهای قدرت، ورودی را قطع و قفلگذاری کنید؛ منوال حداقل ۱۰ دقیقه انتظار برای تخلیهٔ خازنها را الزام میکند. پس از آن نیز بیبرقی را با ابزار مناسب احراز کنید. کد خطا بهتنهایی قطعهٔ معیوب را مشخص نمیکند: زمان بروز، مقدار جریان، ولتاژ لینک DC و وضعیت بار باید کنار هم ثبت شوند.
| کد | شرح | علل محتمل | اقدام مرحلهای |
|---|---|---|---|
| F0006 | عدمتعادل یا قطع فاز ورودی | قطع فاز، فیوز معیوب یا عدمتعادل شبکه. | ۱. سه ولتاژ ورودی را زیر بار اندازه بگیرید. ۲. فیوز و اتصالات را بررسی کنید. ۳. تنظیم و سابقهٔ خطا را کنترل کنید. |
| F0021 | افت ولتاژ لینک DC | افت شبکه، قطع فاز، ایراد پیششارژ یا تنظیم نادرست P0296. | ۱. P0004 را بخوانید. ۲. ولتاژ شبکه را هنگام استارت ثبت کنید. ۳. P0296 و مدار ورودی را تطبیق دهید. |
| F0022 | اضافهولتاژ لینک DC | کاهش سرعت سریع، اینرسی بالا یا ولتاژ شبکهٔ زیاد. | ۱. روند P0004 را هنگام توقف ثبت کنید. ۲. زمان P0101 را ارزیابی کنید. ۳. چاپر و مقاومت ترمز را فقط در مدل مشمول بررسی کنید. |
| F0051 | دمای بیشازحد IGBT | فن معیوب، هیتسینک آلوده، تهویهٔ نامناسب یا بار زیاد. | ۱. جریان و دمای محیط را ثبت کنید. ۲. مسیر هوا و فن را کنترل کنید. ۳. پس از ایمنسازی، آلودگی را رفع کنید. |
| F0065 | ناسازگاری سیگنال انکودر با سرعت فرمان | قطع کابل، خرابی انکودر یا کوپلینگ، کار طولانی در محدودیت جریان. | ۱. تغذیه و سیگنال انکودر را بررسی کنید. ۲. اتصال مکانیکی را کنترل کنید. ۳. سرعت فرمان و فیدبک را مقایسه کنید. |
| F0070 | اضافهجریان یا اتصال کوتاه | اتصال فازهای موتور، اتصال مدار ترمز یا خرابی ماژول قدرت. | ۱. ریست مکرر نکنید. ۲. کابل و موتور را جداگانه آزمون کنید. ۳. مدار مقاومت ترمز و سپس بخش قدرت را بررسی کنید. |
| F0071 | اضافهجریان خروجی | اینرسی زیاد، رمپ شتاب کوتاه یا تنظیم نامناسب محدودیت جریان. | ۱. وضعیت گیر مکانیکی را بررسی کنید. ۲. P0100 و جریان استارت را ثبت کنید. ۳. حدود جریان و گشتاور را با بار تطبیق دهید. |
| F0072 | اضافهبار موتور | بار محور بالا یا تنظیم نامتناسب حفاظت حرارتی. | ۱. P0401 را با پلاک تطبیق دهید. ۲. جریان پایدار و مکانیک را بررسی کنید. ۳. تنظیمات P0156 تا P0158 را ارزیابی کنید. |
| F0074 | اتصال زمین خروجی | آسیب عایق موتور یا کابل، یا ظرفیت خازنی زیاد کابل. | ۱. مدار را ایمن جدا کنید. ۲. کابل و موتور را جدا از درایو بررسی کنید. ۳. طول کابل و راهکار خروجی را بازبینی کنید. |
اگر خطا فقط هنگام کاهش سرعت رخ میدهد، ابتدا به مسیر انرژی ترمز و ولتاژ لینک DC توجه کنید؛
اگر فقط زیر بار پایدار ظاهر میشود، جریان موتور، تهویه و مقاومت مکانیکی اهمیت بیشتری دارند. برای خطای انکودر، خاموشکردن حفاظت بدون رفع علت میتواند عیب اصلی را پنهان کند. تعمیر برد و بخش قدرت پس از رد کردن اشکالات سیمبندی و بار، کار متخصص واجد صلاحیت است.
۶. جدول جامع مشخصات فنی اینورتر وگ CFW700
اعداد جدول، دامنهٔ خانواده یا نمونههای مستند هستند، نه مشخصات تضمینشدهٔ یک کد سفارش. ظرفیت قابلاستفاده با کلاس ND/HD، دمای محیط، ارتفاع و ولتاژ شبکه تغییر میکند. فیوز و کابل را از جدول مدل انتخاب کنید؛ درج یک آمپراژ فیوز برای تمام CFW700ها از نظر حفاظتی نادرست است.
| مشخصه | محدوده یا قابلیت مستند | قید انتخاب |
|---|---|---|
| موتور هدف | موتور القایی سهفاز | سازگاری موتور و مد کنترل بررسی شود. |
| توان موتور مرجع | ۱٫۱ تا ۱۳۲ کیلووات در خانواده | حداکثر توان به کلاس ولتاژ و شرایط انتخاب وابسته است. |
| ورودی تکفاز | ۲۰۰ تا ۲۴۰ ولت، مدلهای منتخب | سهفاز بودن خروجی را با تکفاز بودن ورودی اشتباه نگیرید. |
| ورودی سهفاز | ۲۰۰ تا ۲۴۰، ۳۸۰ تا ۴۸۰ و ۵۰۰ تا ۶۰۰ ولت | کد ولتاژ و مقدار P0296 با شبکه تطبیق داده شود. |
| جریان نامی ND | در مدلهای مستند، تقریباً ۲٫۹ تا ۲۱۱ آمپر در کل خانواده | کف و سقف هر کلاس ولتاژ متفاوت است؛ جریان HD جداگانه خوانده شود. |
| ترمز دینامیکی | داخلی در فریمهای مشمول؛ فریم E وابسته به گزینهٔ DB | حداقل اهم، جریان و حفاظت حرارتی مقاومت از جدول همان مدل. |
| ورودی/خروجی کنترل | ۸ DI، ۵ DO، ۲ AI و ۲ AO در پیکربندی معرفیشده | نوع الکتریکی DO و آرایش پینها از نقشهٔ XC1 خوانده شود. |
| فیدبک و شبکه | انکودر افزایشی و RS-485/Modbus-RTU؛ CANopen، DeviceNet و Profibus با ماژول مناسب | نیاز شبکه پیش از خرید با لوازم جانبی تطبیق یابد. |
| فیوز ورودی | وابسته به فریم، کد مدل و الزامات حفاظتی | جدولهای B.1 تا B.3 و الزامات I²t منوال ملاک است. |
| محیط | رطوبت ۵ تا ۹۵ درصد بدون میعان؛ ارتفاع نامی تا ۱۰۰۰ متر | بالاتر از ۱۰۰۰ متر، کاهش ظرفیت جریان طبق منوال اعمال شود. |
| درجهٔ حفاظت | گزینههای IP20، IP21، NEMA1 و IP55 بسته به فریم | وجود هر گزینه برای همهٔ مدلها مفروض نیست. |
| استانداردهای مرتبط | IEC 61800-3 برای پیکربندی EMC مربوط؛ IEC 61800-5-1 برای الزامات ایمنی الکتریکی | انطباق نهایی به نصب، ارت، کابل و کد تجهیز وابسته است. |
۷. ماتریس کاربردهای صنعتی هدف اینورتر وگ CFW700
| کاربرد | رفتار بار | معیار تصمیم مهندسی |
|---|---|---|
| پمپ و فن صنعتی، HVAC | گشتاور متغیر، کار پیوسته و کنترل فشار، دبی یا جریان هوا. | سایزینگ ND، صحت سنسور، PID، حداقل سرعت و تهویهٔ تابلو. |
| نوار نقاله و اکسترودر | گشتاور راهاندازی و تغییرات مکانیکی بار. | بررسی جریان HD، پاسخ برداری، خنککاری موتور و رمپها. |
| سیمان و محیط غبارآلود | کارکرد طولانی و آلودگی مسیر خنککاری. | درجهٔ حفاظت، فیلتراسیون تابلو و برنامهٔ نگهداری فن. |
| نورد فولاد | تغییرات سریع گشتاور و احتمال سیکلهای ترمز سنگین. | انتخاب تنها پس از تحلیل دینامیک، اضافهبار و مسیر انرژی ترمز. |
| جرثقیل و بالابر معدنی | بار آویزان، ترمز مکانیکی و پیامد ایمنی توقف. | ارزیابی اختصاصی منطق ترمز، ایمنی ماشین و کاربرد مربوط؛ درایو عمومی جایگزین طراحی ایمنی نیست. |
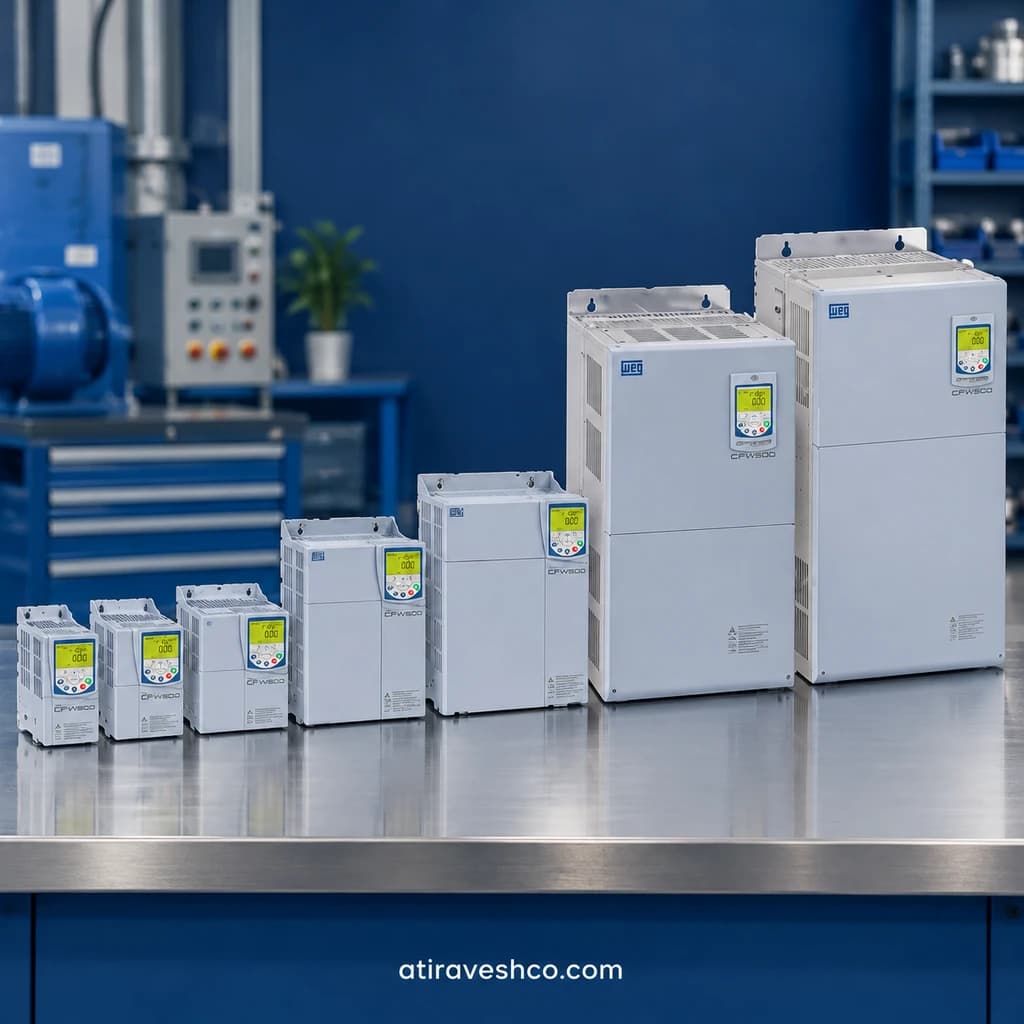
برای مقایسهٔ محصول مرتبط در محتوای آتی روش، CFW500 و CFW700 را از منظر جریان نامی، امکانات فیدبک، تعداد ورودی و خروجی و نیاز ارتباطی بررسی کنید؛ صرف شباهت کاربرد «پمپ و فن» دلیل همارز بودن دو مدل نیست. نشانی صفحهٔ CFW500 در سایت آتی روش هنگام این بررسی قابلتأیید نبود؛ ازاینرو لینک داخلیِ حدسی در این بلوک درج نشده است.
۸. سوالات متداول مهندسین و نصابها اینورتر وگ CFW700
آیا CFW700 انرژی حاصل از کاهش سرعت پمپ یا فن را به شبکه بازمیگرداند؟
خیر. بالا رفتن ولتاژ لینک DC هنگام ترمز به معنی قابلیت بازتولید انرژی به شبکه نیست. در برخی شرایط، عملکرد Optimal Braking میتواند بدون مقاومت خارجی توقف را مدیریت کند؛ در توقفهای پراینرسی یا پرتکرار، چاپرِ مدل و مقاومت ترمزِ محاسبهشده باید ارزیابی شوند. تصمیم نهایی از روی زمان توقف، انرژی هر سیکل، حداقل مقاومت مجاز و دمای تابلو گرفته میشود، نه صرف وجود ترمینال BR.
برای تثبیت فشار پمپ، چرا نمایش درست فشار پیش از تیونینگ PID ضروری است؟
اگر ترانسمیتر ۴ تا ۲۰ میلیآمپر به ورودی ولتاژی تنظیمشده متصل شود یا مقیاس فیدبک اشتباه باشد، کنترلر بر اساس فشار نادرست فرمان میدهد. ابتدا سیمبندی AI، وضعیت S1، نوع سیگنال و P1018 را بررسی کنید. سپس جهت عملکرد کنترلر و پاسخ فشار به تغییر فرکانس را در حالت ایمن آزمایش کنید. تنها پس از صحت این زنجیره، ضرایب PID فرایند یعنی P1020 تا P1022 را تغییر دهید.
تفاوت F0021 و F0022 در عیبیابی اینورتر وگ CFW700 چیست؟
F0021 افت ولتاژ لینک DC است و بررسی آن از ولتاژ ورودی، افت شبکه زیر بار، قطع فاز و P0296 آغاز میشود. F0022 اضافهولتاژ لینک DC است و بهویژه هنگام کاهش سرعت، بررسی انرژی برگشتی، رمپ توقف و مدار ترمز را میطلبد. در هر دو مورد P0004 مفید است، اما اقدام اصلاحی یکسان نیست؛ افزایش شتاب توقف برای رفع افت ولتاژ، یا دستکاری فیوز برای رفع اضافهولتاژ، تشخیص ریشهای محسوب نمیشود.
آیا انکودر برای همهٔ کاربردهای CFW700 لازم است؟
خیر. پمپها و فنهایی که بر اساس فشار یا دبی کنترل میشوند، اغلب بدون فیدبک مکانیکی محور طراحی میشوند. انکودر وقتی ارزش فنی دارد که دقت سرعت، عملکرد در دور بسیار پایین یا پاسخ دینامیکی فرایند آن را توجیه کند. اگر نصب شود، تعداد پالس P0405، جهت کانالها، تغذیهٔ انکودر و جداسازی کابل آن باید کنترل شوند؛ وجود انکودر، تنظیم نادرست موتور یا کمبود ظرفیت جریان را جبران نمیکند.
چرا انتخاب درایو برای فن ۷۵ کیلوواتی فقط از روی توان کافی نیست؟
دو موتور با توان نامی یکسان ممکن است جریان پلاک متفاوتی داشته باشند. افزون بر آن، دمای داخل تابلو، ارتفاع محل نصب، نوع سیکل اضافهبار و جریان نامی ND یا HD ظرفیت واقعی انتخاب را تغییر میدهد. ابتدا جریان موتور و شرایط محیطی ثبت شود، سپس کد CFW700 با جریان خروجی مناسب انتخاب گردد. در نهایت فیوز، کابل، درجهٔ حفاظت و موجودی همان کد سفارش بهصورت جداگانه بررسی شوند.

نقد و بررسیها
هنوز بررسیای ثبت نشده است.