
۱. معرفی جامع و کالبدشکافی مهندسی اینورتر وگ MW500 G2
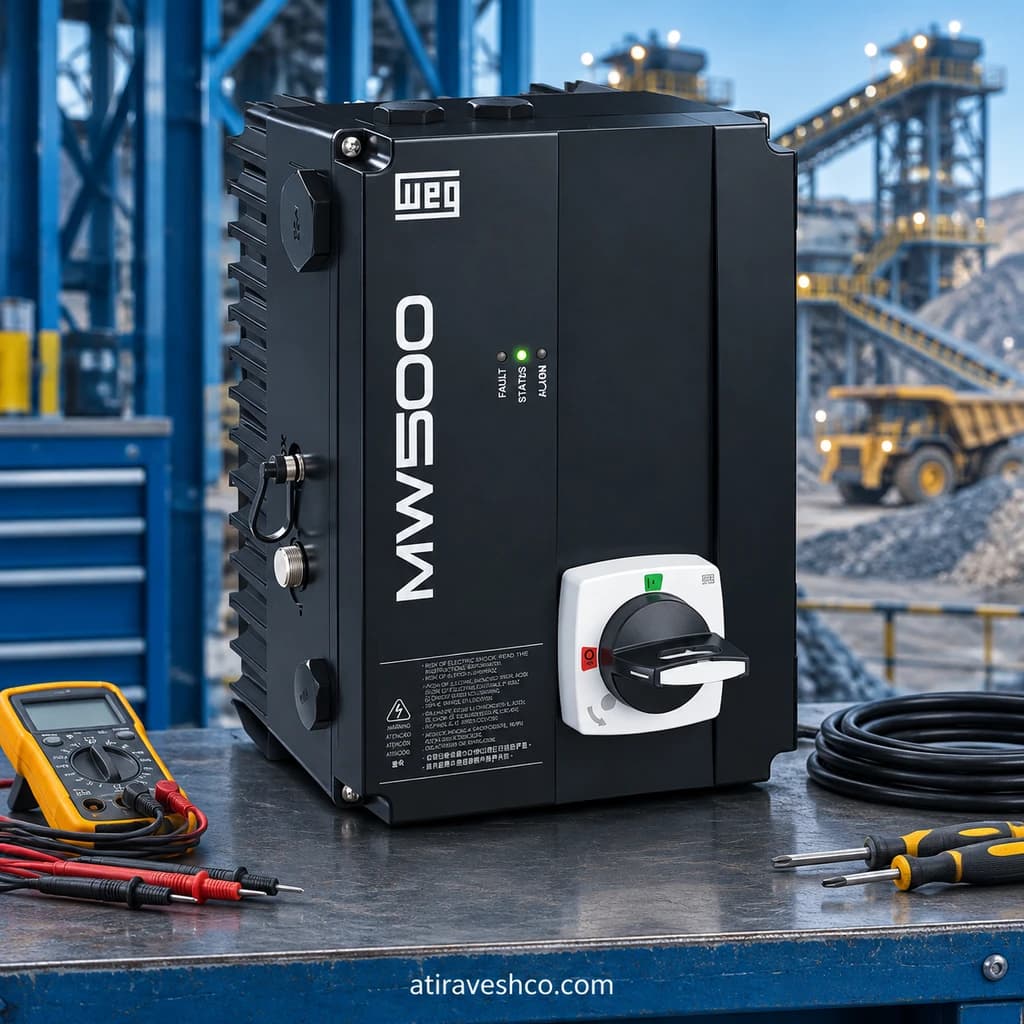
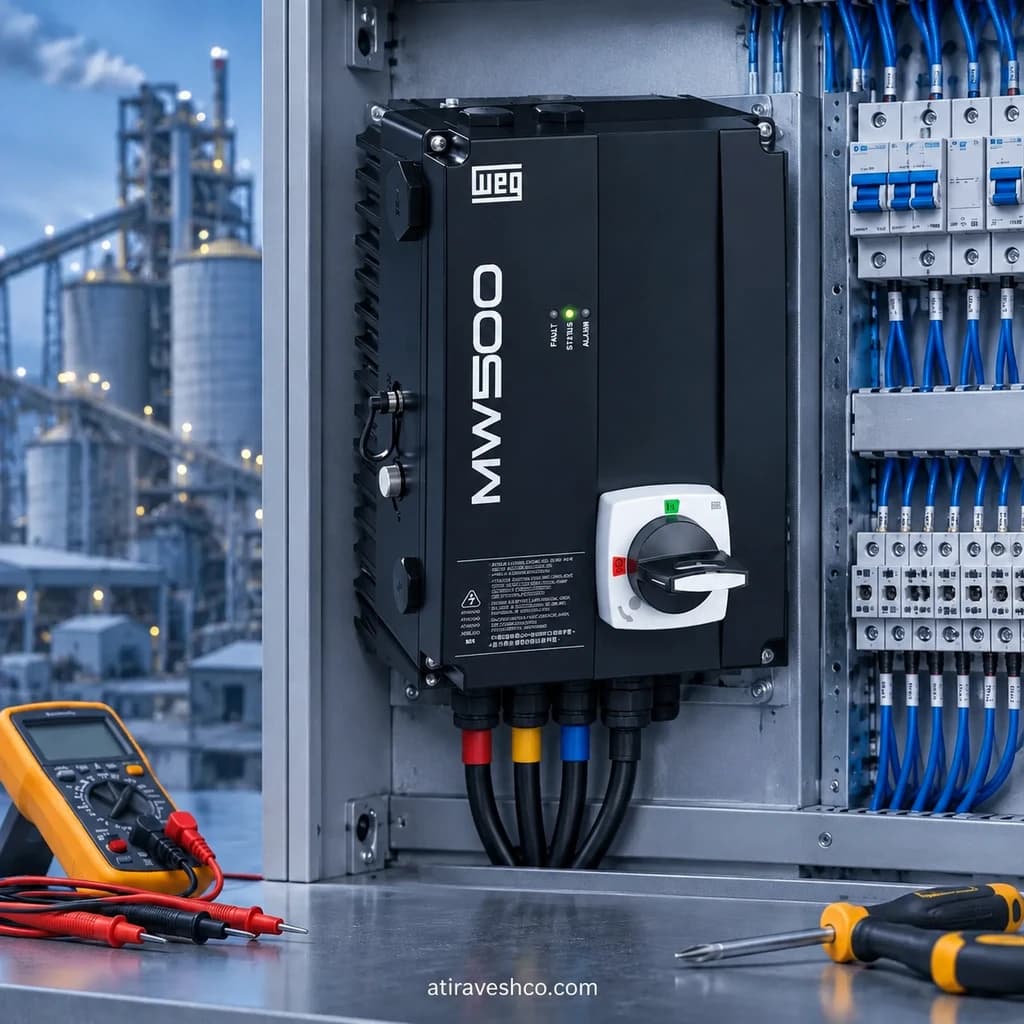
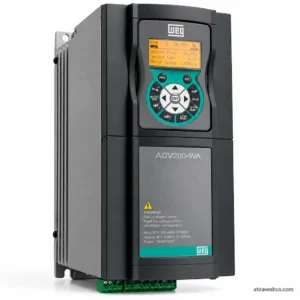
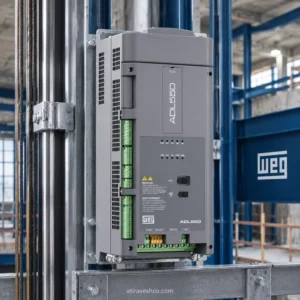
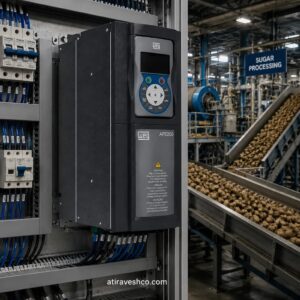
MW500 G2 پاسخ وگ به معماری کنترل غیرمتمرکز است: بهجای استقرار همه درایوها در یک تابلوی مرکزی و امتداد کابل موتور تا نقاط مختلف خط، درایو میتواند نزدیک موتور قرار گیرد. این رویکرد در نوار نقالههای چندبخشی، خطوط تفکیک و انتقال مواد، و ماشینآلات دارای موتورهای پراکنده، طول مسیر کابل موتور را کاهش میدهد. البته کابل تغذیه، فرمان، شبکه و ارت همچنان باید طراحی شوند؛ «غیرمتمرکز» به معنی حذف تابلو توزیع، تجهیزات حفاظت بالادست یا مدار ایمنی نیست.
در ساختار قدرت، ورودی AC از حفاظت و یکسوساز عبور میکند، خازنهای لینک DC انرژی میانی را نگه میدارند و پل IGBT خروجی، ولتاژ سهفاز PWM را به موتور میرساند. بخش کنترل، جریان و ولتاژ را پایش میکند و بر اساس مد انتخابی، فرکانس و ولتاژ خروجی را تغییر میدهد. در این معماری، پل تریستوریِ کنترل ولتاژ آرمیچر، ترمینال تحریک میدان و خروجی آرمیچر DC وجود ندارد. درایو، موتور AC را از خروجی U، V و W تغذیه میکند.
هنگام توقف نوار نقاله پراینرسی، انرژی جنبشی موتور ممکن است به لینک DC بازگردد. در مدل دارای کد DB، چاپر داخلی میتواند انرژی را در مقاومت ترمز خارجیِ درست انتخابشده تلف کند. این عملکرد با بازتولید انرژی به شبکه متفاوت است: یک ورودی یکسوساز متعارف، صرفاً بهدلیل وجود IGBT خروجی یا چاپر ترمز، چهارربعیِ سمت شبکه نمیشود. پیش از انتخاب مقاومت باید انرژی هر توقف، تعداد توقف در ساعت، حداقل مقاومت مجاز و حفاظت حرارتی مقاومت محاسبه شوند. برای کیفیت توان یا محدودیتهای شبکه نیز نیاز به راکتور ورودی باید از مشخصات همان سایت نتیجهگیری شود، نه از عنوان محصول.
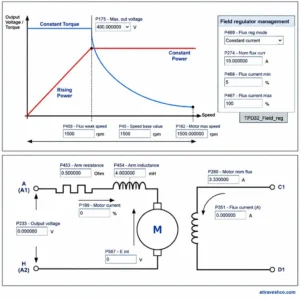
در کنترل موتور القایی، تضعیف میدان اصطلاحی برای کار بالاتر از سرعت پایه است. با رسیدن ولتاژ خروجی به حد عملی، افزایش بیشتر فرکانس باعث کاهش شار قابلدسترس میشود؛ در نتیجه گشتاور پیوسته در دورهای بالاتر کاهش مییابد. این رفتار جایگزین «کنترلر جریان میدان DC» نیست. در نوار نقاله، معمولاً مسئله مهمتر، گشتاور راهاندازی زیر بار، نگهداشت سرعت در تغییر بار و دمای موتور در دور پایین است. برای نصب روی موتور نیز سازگاری جعبه ترمینال، فریم و کیت اتصال باید از جدول سازنده بررسی شود؛ هر موتور سهفاز، بدون تطبیق مکانیکی، میزبان MW500 نیست.
۲. تحلیل مدهای کنترلی و فیدبک سرعت اینورتر وگ MW500 G2
مد V/f نسبت ولتاژ به فرکانس را کنترل میکند و برای کاربردهای ساده یا برخی آرایشهای چندموتوره قابل بررسی است. VVW از مدل موتور برای بهبود تنظیم سرعت استفاده میکند. منوال برنامهنویسی V3.0X همچنین در P0202 گزینههای برداری بدون سنسور، برداری با انکودر و VVW PM را فهرست میکند؛ فعالبودن هر گزینه در پروژه باید با نوع موتور، برد نصبشده و نسخه نرمافزار تأیید شود. انتخاب مد، جایگزین بررسی جریان خروجی و توان حرارتی موتور نیست.
«فیدبک ولتاژ آرمیچر» روش بازخورد موتور DC است و به MW500 G2 نسبت داده نمیشود. برای موتور القایی، رابطه تقریبی ولتاژ استاتور چنین است: ولتاژ استاتور برابر مجموع افت مقاومتی سیمپیچ و نرخ تغییر پیوند شار است. کنترل برداری بدون سنسور از اندازهگیریهای الکتریکی و مدل موتور برای برآورد شار و سرعت بهره میبرد. در سرعت نزدیک صفر، حساسیت تخمین به مقاومت استاتور، دمای موتور و صحت دادههای پلاک افزایش مییابد؛ بنابراین گشتاور موردنیاز برای استارت نوار نقاله باید در آزمون واقعی سنجیده شود.
تاکوژنراتور آنالوگ ورودی اختصاصیِ پیناوت CFW500-IOS نیست. دریافت یک سیگنال آنالوگ از حسگر، بهخودیخود کنترل برداری حلقهبسته ایجاد نمیکند. برای بازخورد انکودر افزایشی، ماژول سازگار CFW500-ENC و مستندات همان ماژول لازم است؛ پینهای انکودر را نباید از روی ترمینال AI1 یا RS485 حدس زد. در حالت برداری با انکودر، تعداد پالس در دور در P0405 تنظیم میشود. حتی در این حالت، دقت محور نوار نقاله به لغزش مکانیکی، گیربکس، کوپلینگ و روش اندازهگیری موقعیت نیز وابسته است.
۳. راهنمای تخصصی وایرینگ، ترمینالها و پیناوت اینورتر وگ MW500 G2
ترمینال X1 محل ورودی AC است: در مدل تکفاز از L1/L و L2/N استفاده میشود و مدل سهفاز از ورودیهای متناظر R، S و T یا L1، L2 و L3 استفاده میکند. ترمینال X2 شامل U/T1، V/T2 و W/T3 برای موتور است. X3 ترمینالهای DC-، BR و DC+ را در بر میگیرد؛ در مدار ترمزِ مجاز، مقاومت طبق نقشه سازنده میان BR و DC+ قرار میگیرد. هیچیک از این پایانهها خروجی آرمیچر یا تغذیه میدان نیستند. اتصال PE هم برای بدنه درایو و هم موتور الزامی است.
جدول زیر پینهای ماژول CFW500-IOS را نشان میدهد. هنگام سفارش ماژول شبکه یا I/O دیگر، همین جدول باید کنار گذاشته و پیناوت اختصاصی ماژول نصبشده خوانده شود.
| پین | سیگنال | کاربرد اجرایی |
|---|---|---|
| ۱، ۳، ۵، ۷ | DI1 تا DI4 | ورودیهای دیجیتال فرمان؛ DI2 میتواند با تنظیم مناسب بهصورت ورودی فرکانسی نیز بهکار رود. |
| ۹ | +24 V | تغذیه کمکی فرمان در محدوده ظرفیت مجاز ماژول؛ تغذیه عمومی بارهای صنعتی نیست. |
| ۱۱، ۱۳، ۱۵ | DO1-RL: NO، C، NC | کنتاکت باز، مشترک و بسته خروجی رلهای. |
| ۱۷، ۴، ۱۲ | GND | مرجعهای درجشده برای مدارهای فرمان؛ کارکرد آنها را با PE یکی نگیرید. |
| ۲ | AO1 | خروجی آنالوگ قابل تنظیم برای ارسال متغیر پایششده. |
| ۶، ۸ | AI1، +10 V | ورودی آنالوگ و مرجع پتانسیومتر؛ نوع سیگنال AI1 باید تنظیم شود. |
| ۱۰ | DO2-TR | خروجی ترانزیستوری؛ آن را کنتاکت خشک رله فرض نکنید. |
| ۱۴، ۱۶، ۱۸ | RS485 A(-)، B(+)، GND(485) | ارتباط سریال؛ قطبیت، شیلد و مقاومت انتهای خط باید با نقشه شبکه منطبق باشند. |
در پیکربندی مستند ماژول IOS، ورودیهای دیجیتال در حالت پیشفرض Active Low هستند، AI1 و AO1 بهصورت ولتاژی ۰ تا ۱۰ ولت تنظیم شدهاند و مقاومت انتهای خط RS485 خاموش است. برای دریافت ۴ تا ۲۰ میلیآمپر، وضعیت کلید S1 و P0233 باید با هم تغییر کنند؛ برای تغییر منطق ورودی دیجیتال، P0271 و نقشه فرمان بررسی شود. کابل کنترل شیلددار را از خروجی PWM و کابل قدرت جدا کنید. منوال برای جریانهای خروجی این خانواده، فاصله دستکم ۱۰ سانتیمتر در مسیرهای تا ۱۰۰ متر و ۲۵ سانتیمتر برای مسیرهای بلندتر را در جدول جداسازی ذکر میکند. گلند، درپوش و نحوه بستن محفظه نیز باید درجه حفاظت IP66 را پس از سیمکشی حفظ کنند.
۴. راهنمای گامبهگام راهاندازی، پارامتردهی و تیونینگ اینورتر وگ MW500 G2
- پلاک درایو و موتور را ثبت کنید: کد کامل شامل G2، ولتاژ و تعداد فاز ورودی، جریان خروجی، وجود DB و C2، نوع ماژول Plug-in و شماره نسخه نرمافزار. پیش از بازکردن محفظه، تغذیه را ایزوله و قفلگذاری کنید؛ منوال برای تخلیه خازنهای قدرت دستکم ده دقیقه انتظار را مقرر میکند. سپس بیبرق بودن مدار را با وسیله مناسب اندازه بگیرید.
- در تست سرد، اتصال PE، توالی سیمهای ورودی، اتصال U/V/W، وضعیت گلندها، آببندی و امکان چرخش آزاد مکانیزم را بررسی کنید. آزمون عایقی کابل یا موتور با درایو جداشده انجام شود؛ مِگِر را به برد یا ترمینالهای الکترونیکی دستگاه اعمال نکنید. فیوز و کلید بالادست را از جدول مدل و سطح اتصالکوتاه شبکه انتخاب کنید.
- در P0202 مد کنترل را برگزینید: در منوال V3.0X، مقدار ۰ برای V/f، مقدار ۳ برای برداری بدون سنسور، مقدار ۴ برای برداری با انکودر، مقدار ۵ برای VVW و مقدار ۸ برای VVW PM فهرست شده است. مقدار را بر اساس موتور واقعی و تجهیزات فیدبک انتخاب کنید، نه صرفاً برای فعالکردن نام یک قابلیت.
- ولتاژ موتور P0400، جریان P0401، سرعت P0402، فرکانس P0403، توان P0404 و ضریب توان P0407 را مطابق پلاک تنظیم کنید. رده ولتاژ تغذیه P0296 را نیز با پلاک درایو تطبیق دهید. مقاومت استاتور P0409، جریان مغناطیسکننده P0410 و اندوکتانس نشتی P0411 پارامترهای مدل موتور AC هستند؛ «ولتاژ تحریک میدان» برای این موتور تعریف نمیشود.
- برای VVW، شناسایی مقاومت استاتور در P0408 بدون چرخش انجام میشود. در مد برداری، P0408 گزینههای بدون چرخش و گزینههای چرخشی متفاوتی دارد. حالت چرخشیِ برآورد جریان مغناطیسکننده باید طبق منوال، با بار جداشده اجرا شود. پیش از هر شناسایی، امکان حرکت ناخواسته نوار نقاله را از نظر ایمنی حذف کنید.
- در کنترل برداری، P0161 و P0162 بهرههای حلقه سرعت و P0167 و P0168 مرتبط با حلقه جریاناند. تغییر آنها باید پس از ثبت تنظیمات اولیه، مشاهده جریان و پاسخ سرعت و رفع خطای مکانیکی انجام شود. نوسان مرجع آنالوگ یا اتصالات شل را با دستکاری بهره PI پنهان نکنید.
- در آزمون گرم، چند استارت تحت بار، تغییر سرعت، توقف، قطع ارتباط شبکه و بازیابی پس از قطع برق را ثبت کنید. حفاظت موتور، جهت حرکت، زمان توقف و عملکرد اینترلاکها را جداگانه بیازمایید. کلید یا فرمان توقف معمول درایو جایگزین سامانه توقف اضطراری مصوب ماشین نیست.
۵. راهنمای جامع خطایابی، کدهای آلارم و تعمیرات اینورتر وگ MW500 G2
پیش از پاککردن خطا، کد نمایشدادهشده، زمان رخداد، جریان موتور، ولتاژ لینک DC در P0004، وضعیت بار و فرمان استارت را ثبت کنید. خطای «عدم استارت» همیشه ناشی از برد قدرت نیست: وضعیت ورودی دیجیتال، مرجع سرعت، اینترلاک خارجی و گیر مکانیکی را نیز بررسی کنید. در خطاهای اضافهجریان و اتصال زمین، ریست پیاپی بدون آزمون کابل و موتور میتواند خرابی را تشدید کند.
| کد | شرح | علت احتمالی | ترتیب رفع عیب |
|---|---|---|---|
| F0021 | افت ولتاژ لینک DC | افت یا قطع ورودی، خطای فاز، اشکال پیششارژ یا عدم تطابق P0296. | ۱. ولتاژ ورودی را بسنجید؛ ۲. P0004 و P0296 را بخوانید؛ ۳. فیوز و اتصالات را بررسی کنید. |
| F0022 | افزایش ولتاژ لینک DC | ولتاژ بالای شبکه، رمپ توقف کوتاه یا اینرسی زیاد بار. | ۱. ولتاژ شبکه را ثبت کنید؛ ۲. رمپ توقف را بررسی کنید؛ ۳. اگر DB نصب است، مقاومت و مدار حفاظت آن را کنترل کنید. |
| F0031 | خطای ارتباط با ماژول Plug-in | ماژول درست جا نرفته، آسیب دیده یا شناسایی نشده است. | ۱. تغذیه را ایزوله کنید؛ ۲. اتصال ماژول را بررسی کنید؛ ۳. شناسه آن را با P0027 تطبیق دهید. |
| F0033 | خطای Self-Tuning در VVW | مقدار نامتناسب P0409، اتصال نادرست موتور یا تناسب نامناسب موتور و درایو. | ۱. کابل و ترمینال موتور را بررسی کنید؛ ۲. اطلاعات پلاک را اصلاح کنید؛ ۳. سپس شناسایی را تکرار کنید. |
| F0051 | افزایش دمای IGBT | دمای محیط بالا، جریان زیاد، فن معیوب یا گرفتگی مسیر خنککاری. | ۱. بار را ایمن متوقف کنید؛ ۲. فن و سطح دفع حرارت را بازدید کنید؛ ۳. جریان و کاهش ظرفیت حرارتی را بسنجید. |
| F0070 | اضافهجریان یا اتصالکوتاه | اتصال فازهای موتور، عیب مسیر ترمز، خرابی IGBT یا رمپ شتاب بسیار کوتاه. | ۱. ریست پیاپی نکنید؛ ۲. مدار را ایزوله کنید؛ ۳. موتور، کابل و مدار قدرت را جداگانه عیبیابی کنید. |
| F0072 | اضافهبار موتور | گیر نوار نقاله، افزایش بار محور یا تنظیم نامتناسب حفاظت موتور. | ۱. جریان کار را با پلاک مقایسه کنید؛ ۲. بار مکانیکی را بررسی کنید؛ ۳. P0156 تا P0158 را طبق موتور بازبینی کنید. |
| F0074 | اتصال زمین خروجی | آسیب عایق موتور یا کابل و در برخی شرایط ظرفیت زیاد کابل موتور. | ۱. خروجی را ایزوله کنید؛ ۲. کابل و موتور را مستقل آزمون کنید؛ ۳. طول کابل و روش نصب را بررسی کنید. |
| F0091 | خطای خارجی ورودی دیجیتال | بازشدن اینترلاک یا قطع اتصال DI برنامهریزیشده. | ۱. منشأ فرمان خارجی را پیدا کنید؛ ۲. کنتاکت و کابل را آزمایش کنید؛ ۳. فقط پس از رفع علت ریست کنید. |
۶. جدول جامع مشخصات فنی MW500 G2
جریانهای جدول زیر جریان نامیِ کدهای فهرستشده در جدول ۲.۲ منوال نصباند. توان موتور و حتی جریان قابل استفاده با روش نصب و دمای محیط تغییر میکند؛ برای نمونه، کاتالوگ ستونهای جداگانهای برای نصب دیواری و نصب روی موتور دارد. بنابراین فهرست جریان را نباید بهتنهایی جدول انتخاب نهایی توان تلقی کرد.
| مشخصه | داده مستند | ملاحظه انتخاب |
|---|---|---|
| نوع محصول | درایو AC غیرمتمرکز برای نصب دیواری یا نصب سازگار روی موتور | فریم و کیت اتصال موتور کنترل شود. |
| تغذیه S2 | تکفاز ۲۰۰ تا ۲۴۰ ولت AC | خروجی همچنان سهفازِ مناسب موتور انتخابی است. |
| جریانهای نامی S2 | ۲٫۱، ۲٫۹، ۳٫۴، ۴٫۳ و ۶ آمپر | جریان قابل استفاده را با شرایط نصب تطبیق دهید. |
| تغذیه T4 | سهفاز ۳۸۰ تا ۴۸۰ ولت AC | رده ورودی از کد و پلاک خوانده شود. |
| جریانهای نامی T4 | ۱٫۳، ۱٫۶، ۲، ۲٫۶، ۴٫۳، ۵٫۲، ۶٫۵، ۱۰، ۱۴ و ۱۶ آمپر | انتخاب بر اساس جریان پلاک موتور و کاهش ظرفیت است. |
| درجه حفاظت | IP66/NEMA 4X | به آببندی و نصب نهایی وابسته است. |
| کنترل موتور | V/f، VVW؛ گزینههای برداری و VVW PM در منوال V3.0X | برد و نسخه نرمافزار بررسی شوند. |
| I/O با ماژول IOS | ۴ DI، یک AI، یک AO، یک رله و یک خروجی ترانزیستوری | با تغییر Plug-in، پیناوت تغییر میکند. |
| ارتباطات | RS485 در IOS؛ شبکههای دیگر با ماژول سازگار | برای Ethernet، PROFINET، Profibus و سایر شبکهها سازگاری نسخه بررسی شود. |
| ترمز | چاپر در مدل دارای کد DB؛ مقاومت خارجی طبق جدول مدل | حفاظت حرارتی مقاومت ضروری است. |
| فیوز و کلید ورودی | مقدار وابسته به مدل؛ جداول B.1 و B.2 منوال | برای الزامات UL، نوع فیوز سریع و سقف جریان جدول B.2 ملاک است. |
| دمای محیط | مبنای معمول نصب دیواری IP66 تا ۴۰ درجه سانتیگراد؛ برخی آرایشهای نصب روی موتور تا ۵۰ درجه | استثناهای جدول مدل و کاهش جریان بررسی شوند. |
| رطوبت و ارتفاع | رطوبت ۵ تا ۹۰ درصد بدون میعان؛ ارتفاع نامی تا ۱۰۰۰ متر | در ارتفاع بالاتر، کاهش ظرفیت طبق منوال اعمال شود. |
| EMC و ایمنی | گزینه فیلتر C2 مطابق IEC/EN 61800-3؛ ماژول ایمنی سازگار برای برخی کدهای G2 | وجود C2 یا عملکرد ایمنی از کد سفارش تأیید شود. |
بهعنوان نمونه، عدد ۱۶ آمپر در نام یک مدل، مجوز استفاده پیوسته از همان جریان در هر دما و هر روش نصب نیست. منوال نصب برای دما و ارتفاع بالاتر از شرایط مبنا، کاهش جریان را مقرر میکند. علاوه بر آن، حفاظت داخلی اتصالکوتاه درایو جایگزین حفاظت شاخه ورودی نیست؛ فیوز، سطح اتصالکوتاه و سطح مقطع کابل باید برای شبکه واقعی پروژه محاسبه شوند.
۷. ماتریس کاربردهای صنعتی هدف اینورتر وگ MW500 G2
مزیت معماری غیرمتمرکز در تجهیزات دارای چند موتور پراکنده بیش از یک ماشین منفرد با تابلو نزدیک است. بااینحال، IP66 و نصب نزدیک موتور به معنی مصونیت از گرمای فرایند، تابش مستقیم خورشید، ارتعاش شدید یا ذرات خورنده نیست. محل نصب و روش سرویس باید همراه با انتخاب الکتریکی بررسی شوند.
| کاربرد | رفتار بار | اولویت طراحی |
|---|---|---|
| نوار نقاله بخشبندیشده | استارتهای متوالی و تغییر بار روی هر بخش | جریان راهاندازی، هماهنگی فرمان شبکه و توقف ایمن بخشها. |
| خطوط توزیع و تفکیک بسته | تعداد زیاد موتورهای پراکنده | آدرسدهی شبکه، دسترسی تعمیراتی و آببندی اتصالات. |
| نقاله انتقال مواد در سیمان | بار متغیر و محیط پرگردوغبار | بررسی درجه حفاظت نصبشده، تهویه و گشتاور استارت. |
| غلتکهای انتقال در فولاد | سیکل فرمان پرتکرار و گرمای محیط | فاصله از منبع حرارت، ظرفیت اضافهبار و هماهنگی سرعت. |
| اکسترودر یا سنگشکن سنگین | گشتاور پیوسته بالا یا ضربه مکانیکی | MW500 G2 انتخاب پیشفرض نیست؛ منحنی بار و جریان باید جداگانه ارزیابی شود. |
| بالابر معدن و جرثقیل | بار معلق و انرژی پتانسیل | طراحی مستقل ترمز، فیدبک و ایمنی لازم است؛ صرف IP66 کفایت نمیکند. |
برای مقایسه معماری غیرمتمرکز با درایو تابلویی، جستوجوی CFW500 در سایت آتی روش را ببینید. این لینک، جستوجوی داخلی است؛ تا زمانی که نشانی صفحه محصول در دامنه سایت تأیید نشده، نباید آن را لینک مستقیم به یک محصول مشخص معرفی کرد.
۸. سوالات متداول مهندسین و نصابها اینورتر وگ MW500 G2
آیا میتوان MW500 G2 را روی هر موتور سهفاز نصب کرد؟
خیر. سازگاری الکتریکی موتور با درایو فقط یکی از شروط است. فریم موتور، ابعاد جعبه ترمینال، کیت مکانیکی، جهت نصب، تحمل ارتعاش و دفع حرارت باید بررسی شوند. اگر نصب مستقیم سازگار نباشد، نصب دیواری همچنان ممکن است؛ در این صورت کابل موتور، حفاظت مکانیکی و آببندی مسیر کابل دوباره در طراحی وارد میشوند.
آیا درجه حفاظت IP66 پس از عبور هر نوع کابل حفظ میشود؟
خیر. IP66 مشخصه محفظه در شرایط نصب درست است. گلند نامناسب، سوراخ اضافیِ بدون درپوش، واشر آسیبدیده یا بستن نادرست درِ محفظه میتواند حفاظت واقعی را کاهش دهد. در محیط سیمان یا شستوشوی صنعتی، بازدید دورهای آببندی و انتخاب جنس مناسب اتصالات بهاندازه عدد درجشده روی پلاک اهمیت دارد.
آیا مدل DB انرژی توقف نوار نقاله را به شبکه برمیگرداند؟
خیر. DB به وجود سختافزار ترمز دینامیکی در کد مدل اشاره میکند. مقاومت ترمز خارجی، انرژی برگشتی به لینک DC را به گرما تبدیل میکند؛ بازتولید انرژی به شبکه معماری متفاوتی میخواهد. مقاومت، سیم و حفاظت حرارتی باید برای انرژی هر توقف و تعداد توقفها انتخاب شوند. کوتاهکردن رمپ بدون محاسبه، میتواند به اضافهولتاژ لینک DC یا بار حرارتی نامجاز منجر شود.
چرا با وجود تنظیم درست سرعت، نوار نقاله در بارگیری اولیه متوقف میشود؟
نخست جریان واقعی و گشتاور موردنیاز در لحظه استارت بررسی شود. سپس گیر مکانیکی، کشش تسمه، رمپ شتاب، دادههای پلاک موتور و مد کنترل ارزیابی شوند. در کنترل بدون سنسور، شناسایی نامناسب مدل موتور نیز میتواند پاسخ دور پایین را تضعیف کند. افزایش بیمحابای حد جریان یا بهره PI بدون رفع علت مکانیکی، روش ایمن عیبیابی نیست.
آیا میتوان پیناوت IOS را پس از نصب ماژول شبکه دیگر نگه داشت؟
خیر. جدول این صفحه به CFW500-IOS تعلق دارد. ماژولهای اختیاری ممکن است تعداد DI، AI یا خروجی رله و جای پینها را تغییر دهند. پیش از تعویض، نقشه سیمبندی، کد ماژول و نسخه نرمافزار را ثبت کنید؛ پس از نصب نیز شناسایی ماژول، منطق فرمان، تنظیمات ارتباط و عملکرد اینترلاکها را در تست ایمن تأیید کنید.

نقد و بررسیها
هنوز بررسیای ثبت نشده است.