
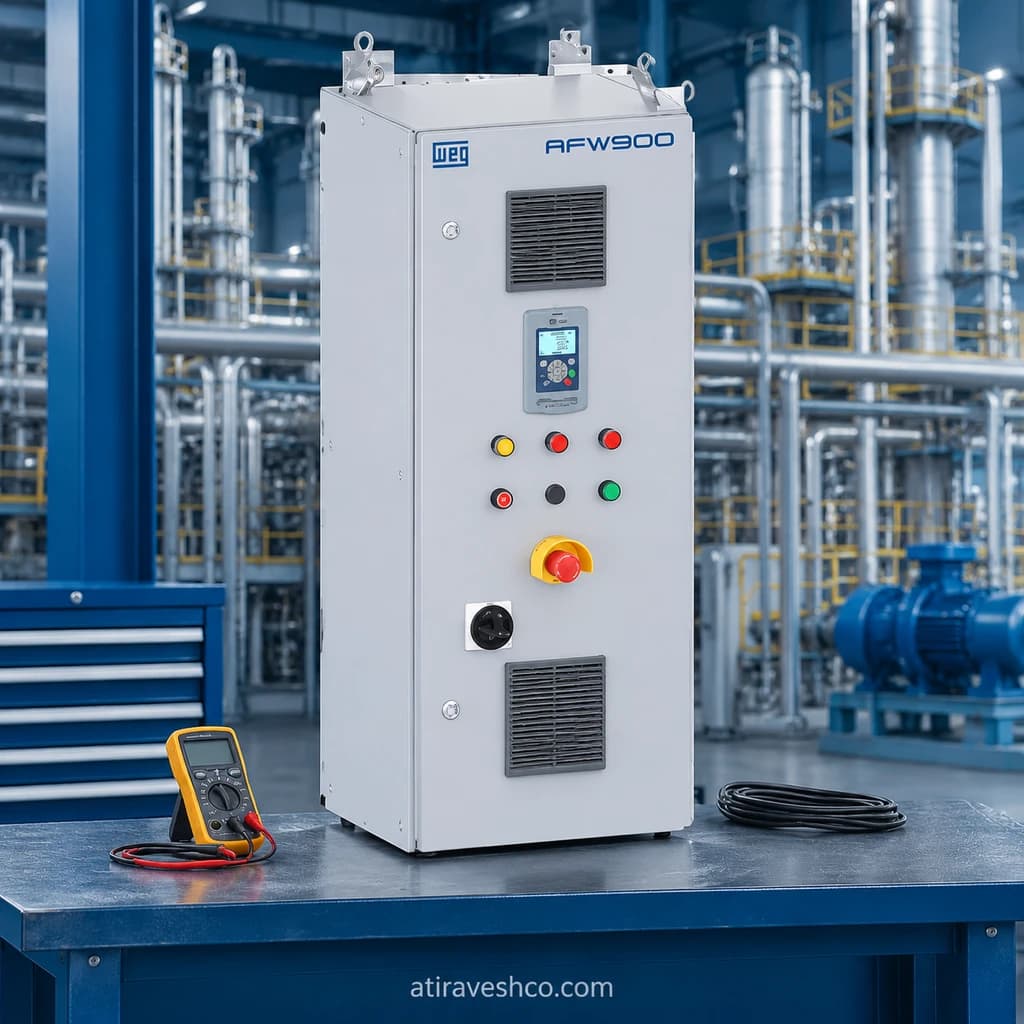
۱. معرفی جامع و کالبدشکافی مهندسی درایو AFW900
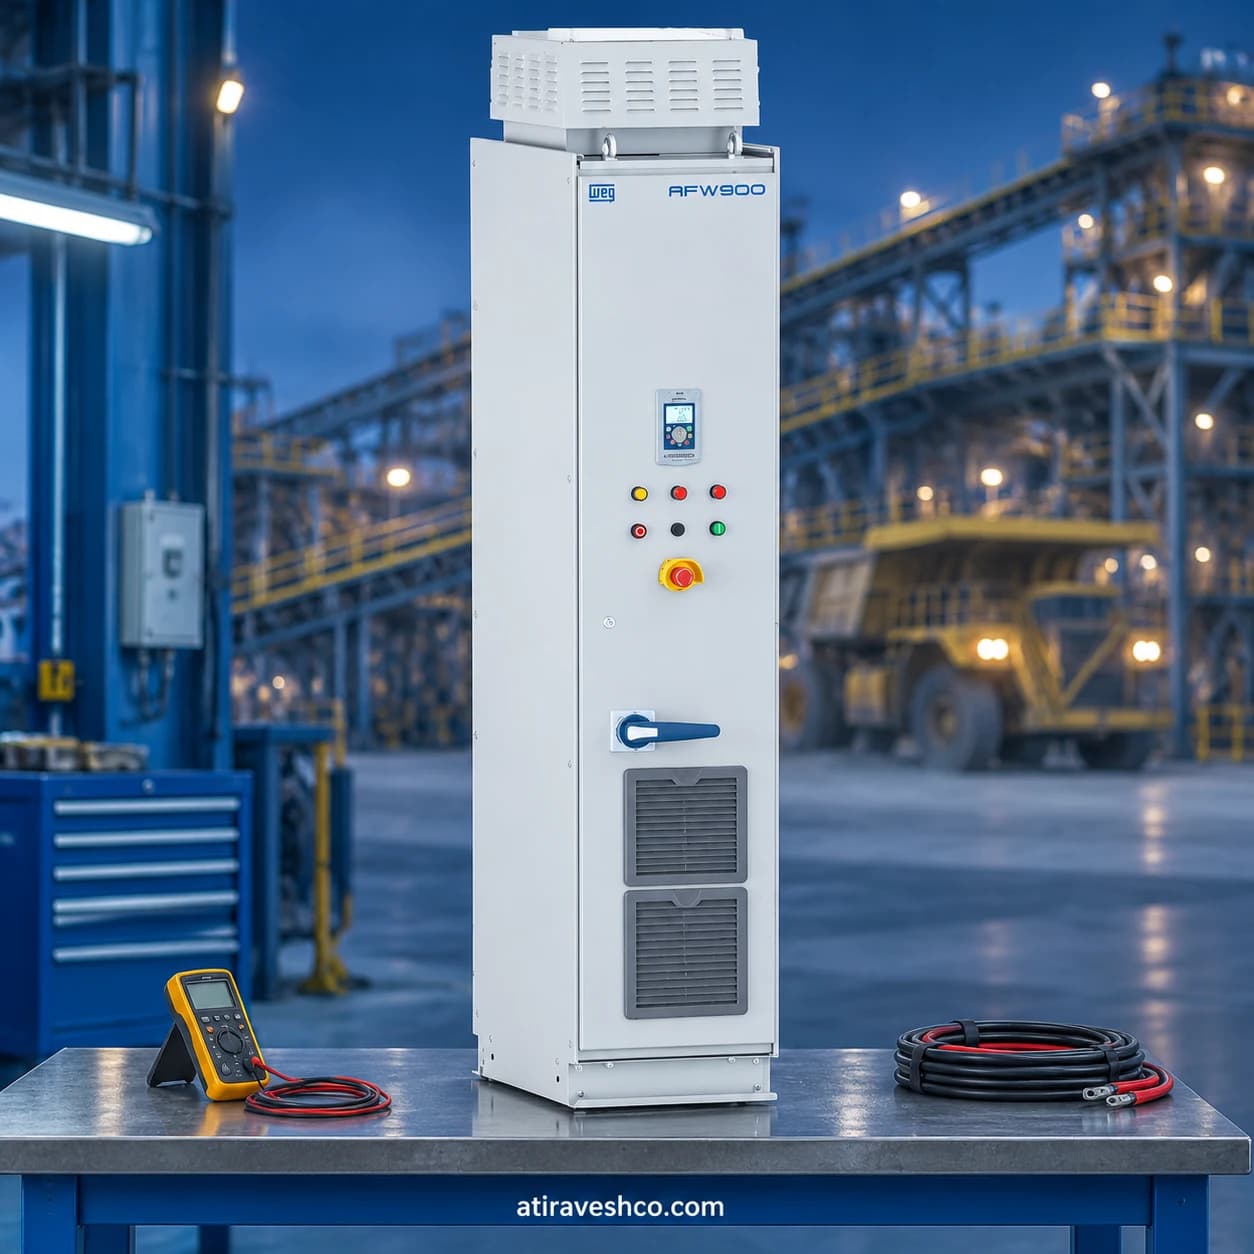
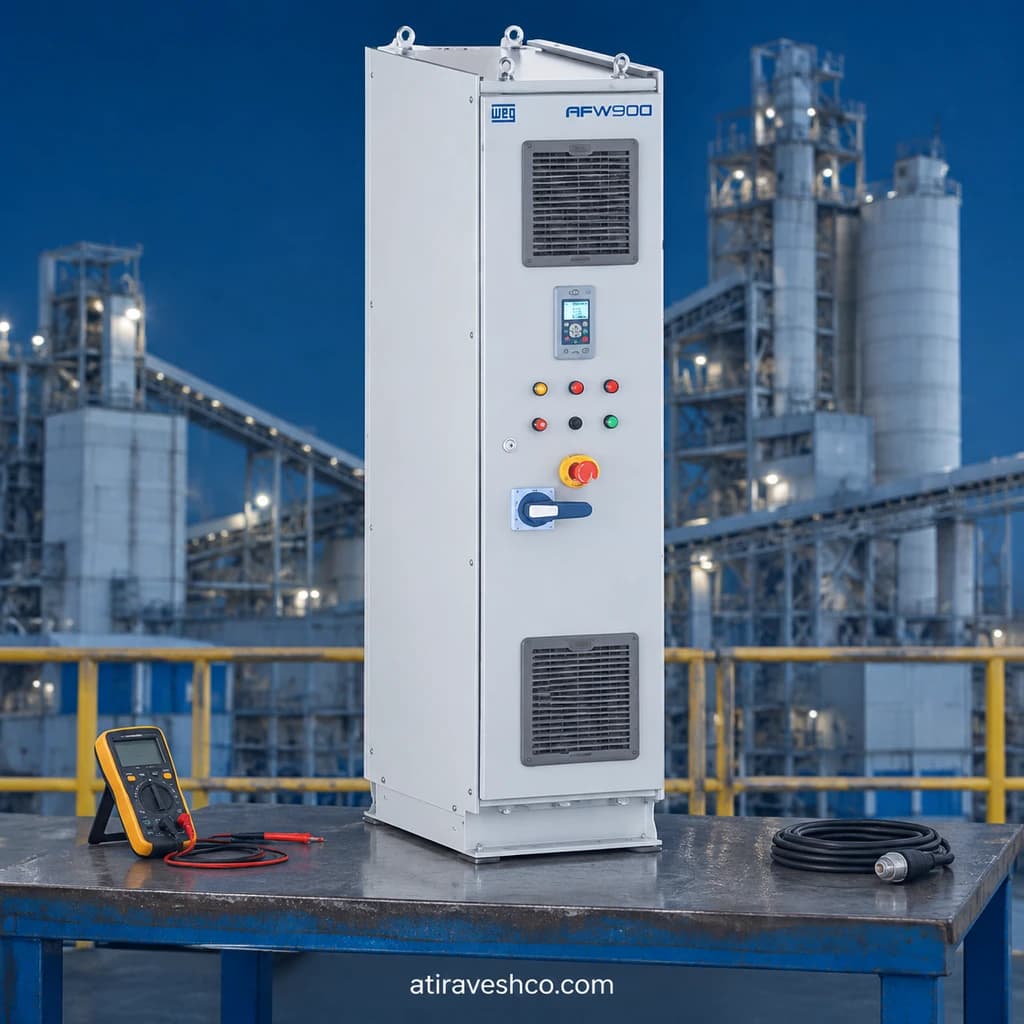
AFW900 پاسخ تابلوئی WEG برای پروژههایی است که خرید یک درایو مستقل، تمام نیازهای قطع و حفاظت ورودی، فرمان، نمایش وضعیت، تهویه و یکپارچهسازی را پوشش نمیدهد. بخش اصلی کنترل و تبدیل توان، CFW900 است؛ اما محصول نهایی یک مجموعه مهندسیشده است و باید با پلاک تابلو، کد سفارش و نقشه الکتریکی همان پروژه شناخته شود. این تمایز در صنایع سیمان، فولاد و معدن مهم است: یکسانبودن جریان نامی دو درایو، به معنی یکسانبودن کلید ورودی، مسیر خنککاری یا امکانات ترمز دو تابلو نیست.
در مسیر متعارف مدار قدرت، سه فاز شبکه از تجهیز قطع و حفاظت عبور میکنند؛ سپس یکسوساز، لینک DC، خازنها و چوک لینک DC قرار دارند و پل خروجی IGBT، ولتاژ سهفاز با فرکانس قابلکنترل را برای موتور تولید میکند. چوک لینک DC برای کاهش بخشی از اثر هارمونیکی در مشخصات استاندارد معرفی شده و فیلتر RFI مسئله تداخل هدایتشده را هدف میگیرد. هیچکدام را نباید معادل فیلتر خروجیِ لازم برای هر کابل موتور بلند دانست.
ترمز و تفاوت عملکرد دومربعی با بازتولید چهارربعی
هنگام کاهش سرعت بار پراینرسی یا راندهشدن موتور توسط بار، انرژی میتواند به لینک DC بازگردد. وجود IGBT ترمز بهتنهایی کافی نیست: مقاومت ترمز، حفاظت آن و دسترسی ترمینال مناسب باید برای کد تابلو بررسی شوند. طبق کاتالوگ، ماژول ترمز در فریمهای A، B و C وجود دارد، اما مقاومت و بخشی از حفاظت یا ترمینالبندی آن الزاماً همراه تابلو نیست؛ در فریمهای D تا H نیز انتخاب ماژول تابع سفارش است. مقاومت، انرژی را به گرما تبدیل میکند، نه به برق شبکه.
اصطلاح «۴Q بازتولیدی» تنها زمانی برای مجموعه دقیق است که آرایش ورودیِ مناسب بازگرداندن انرژی به شبکه در طراحی و نقشه همان پروژه تأیید شده باشد. برای AFW900 استاندارد، نباید صرف وجود مدار ترمز یا پل IGBT خروجی، قابلیت AFE و بازتولید به شبکه را ادعا کرد. در موتور AC این محصول، ترمینال آرمیچر و کنترلر میدان DC تعریف نمیشود. بالاتر از سرعت پایه، محدودیت ولتاژ میتواند کنترل را وارد ناحیه تضعیف شار کند؛ با تقریب P=T×ω، در ناحیه توان تقریباً ثابت، گشتاور قابلدسترس با افزایش سرعت کاهش مییابد. سرعت مجاز، تهویه و گشتاور نهایی باید با منحنی موتور کنترل شوند.
۲. تحلیل مدهای کنترلی و فیدبک سرعت
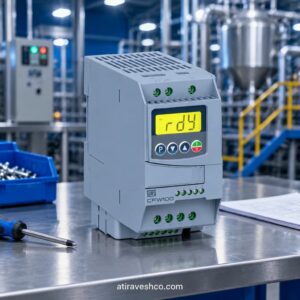
CFW900 برای انتخاب روش کنترل، مدهای اسکالر، VVW+، برداری با انکودر و برداری بدون انکودر را ارائه میکند. در تنظیم C3.1.1، گزینههای ۰، ۱، ۲ و ۳ بهترتیب به همین چهار مد اختصاص دارند. V/f برای برخی فنها و پمپها با نیاز دینامیکی محدود قابل بررسی است؛ VVW+ و کنترل برداری برای پاسخ مناسبتر به تغییرات بار و تنظیم دقیقتر سرعت یا گشتاور مطرح میشوند. انتخاب مد باید بر اساس پروفایل بار، سرعت حداقل، دقت لازم و داده واقعی موتور انجام گیرد، نه صرفاً نام صنعت.
در درایو DC، تخمین نیروی ضد محرکه آرمیچر گاه با رابطه E≈Va−IaRa بیان میشود. خطای مقاومت وابسته به دما و افت ولتاژ در سرعت پایین، محدودیت این تخمین است. این رابطه، روش استاندارد فیدبک AFW900 نیست: خروجی آن U/V/W سهفاز است. به همین ترتیب، «تاکوژنراتور آنالوگ» را نباید بدون وجود واسط، نقشه و پیکربندی صریح پروژه، ورودی پیشفرض محصول معرفی کرد. یک سیگنال آنالوگِ اندازهگیریشده نیز خودبهخود حلقهبستهٔ برداری ایجاد نمیکند.
اگر فرایند به فیدبک واقعی سرعت نیاز دارد، ماژول اختیاری ENC-01 قابل بررسی است. این ماژول کانالهای A و B برای سیگنال مربعی و تغذیه ۵ یا ۱۲ ولت DC دارد؛ سازگاری ولتاژ، فرکانس سیگنال، وضوح و جهت فازها باید پیش از نصب تأیید شود. کنترل برداری با انکودر میتواند پاسخ نزدیک سرعت صفر را بهبود دهد، اما هیچ ادعای دقت مطلق یا نگهداری بار آویزان را بدون طراحی و آزمون محور توجیه نمیکند. ترمز مکانیکی و عملکرد ایمن توقف موضوعاتی مستقلاند.
۳. راهنمای تخصصی وایرینگ، ترمینالها و پیناوت
ورودی سهفاز قدرت به L1/L2/L3 در آرایش تعیینشدهٔ تابلو و خروجی موتور AC به U/V/W متصل میشود. PE حفاظتی باید به شینه ارت مجموعه و بدنه موتور طبق نقشه زمین سایت برسد. تغذیه فرمان و خدمات کمکیِ درجشده در منوال تابلو ۲۲۰ ولت است؛ این مقدار را با تغذیه ۲۴ ولت مدار کنترل XC1 اشتباه نگیرید. پیش از اتصال، تپ ترانس تغذیه کمکی، توالی فاز، جریان مجاز کابل، گشتاور اتصالات و برچسب تجهیزات بیرونی را با نقشه پروژه کنترل کنید. پایه GND کنترل، جایگزین ارت حفاظتی PE نیست.
جدول زیر پینهای رابط داخلی CFW900-IOS و ماژولهای مشخص را نشان میدهد؛ برای سیمکشی PLC به AFW900، شماره ترمینال بیرونی را جداگانه از نقشه تابلو استخراج کنید.
| رابط | پین | سیگنال و ملاحظه سیمکشی |
|---|---|---|
| XC1 | ۱، ۲ | AO1 و AO2؛ خروجی آنالوگ. نوع ولتاژی یا جریانی با DIP و پارامتر متناظر هماهنگ شود. |
| XC1 | ۳، ۸، ۱۸، ۲۶ | GND مرجع کنترل؛ بهجای PE حفاظتی استفاده نشود. |
| XC1 | ۴، ۵، ۶ | بهترتیب مرجع C و خطوط A− و B+ رابط RS485. |
| XC1 | ۷؛ ۹ و ۲۵ | VIN ورودی تغذیه خارجی ۲۴ ولت؛ VOUT خروجی تغذیه ۲۴ ولت. |
| XC1 | ۱۰ تا ۱۵؛ ۱۶ | DI1 تا DI6 و COM ورودیهای دیجیتال؛ عملکرد هر DI به پیکربندی وابسته است. |
| XC1 | ۱۷؛ ۱۹ تا ۲۲ | مرجع ۱۰ ولت؛ AI1+/AI1− و AI2+/AI2−، دو ورودی آنالوگ تفاضلی. |
| XC1 | ۲۳ و ۲۴ | DO1 و DO2؛ خروجی دیجیتال ترانزیستوری، نه کنتاکت خشک رله. |
| XC2 | ۱ تا ۶ | GNDS، VINS، SP2، STO2، SP1 و STO1؛ مدار ایمنی فقط طبق منوال ایمنی و نقشه تابلو. |
| XC30 / REL-01 | ۱ تا ۳؛ ۴ و ۵؛ ۶ و ۷ | بهترتیب کنتاکتهای رله اول، دوم و سوم؛ نوع NO/NC و ظرفیت کنتاکت بررسی شود. |
| XC33 / ENC-01 اختیاری | ۱، ۲، ۳ | GND، تغذیه ۱۲ ولت و تغذیه ۵ ولت انکودر؛ فقط منبع سازگار انتخاب شود. |
| XC33 / ENC-01 اختیاری | ۱۰/۱۱، ۷/۸، ۴/۵ | بهترتیب A′/A، B′/B و Z′/Z؛ پینهای ۶ و ۹ بدون اتصالاند. |
در منوال تابلو، برای برخی آرایشها X11 محل سیگنالهای دیجیتال و X12 محل سیگنالهای آنالوگ بیرونی است؛ برای ماژول REL-01 نیز مسیر اتصال به X15 نشان داده میشود. این نشانهها جایگزین نقشه ترمینالبهترمینال تابلوی تحویلی نیستند. نوع ورودی آنالوگ را همزمان با وضعیت کلیدهای S3 و تنظیم نرمافزاری تطبیق دهید؛ اتصال فرستنده ۴ تا ۲۰ میلیآمپر به ورودی تنظیمشده برای ولتاژ، قرائت معتبر تولید نمیکند.
کابل موتور، کابل فرمان، انکودر و شبکه را در مسیرهای تفکیکشده اجرا کنید. برای سیگنالهای حساس از زوج تابیده شیلددار و روش اتصال شیلد مقرر در طرح EMC استفاده کنید. شیلد کابل موتور، ترمینیشن مناسب و پیوستگی PE به کنترل انتشار تداخل کمک میکند. در کابل موتور بلند، طول واقعی، عایق موتور و نیاز به فیلتر خروجی را بررسی کنید؛ فیلتر RFI ورودی بهتنهایی این مسئله را حل نمیکند. پیش از کار روی ترمینالها، قطع برق، تخلیه لینک DC و بیبرقی اندازهگیریشده باید طبق روش ایمن سایت تأیید شوند.
۴. راهنمای گامبهگام راهاندازی، پارامتردهی و تیونینگ
- کد کامل AFW900، ولتاژ و جریان پلاک موتور، جریان ND یا HD درایو، درجه حفاظت، طرح حفاظت ورودی و نقشه تابلو را ثبت کنید. وضعیت مکانیکی فنها، مسیر هوا، فیلترها، اتصالات PE، کنتاکتهای ایمنی و ترمز مکانیکیِ احتمالی را در تست سرد بررسی کنید. آزمون عایقی موتور یا کابل تنها پس از جداسازی صحیح آنها از الکترونیک درایو انجام شود.
- داده موتور را در گروه C2.1 وارد کنید: C2.1.1 نوع موتور، C2.1.3 توان، C2.1.4 ولتاژ، C2.1.5 جریان، C2.1.6 فرکانس و C2.1.8 سرعت نامی. تعداد قطب، بازده، ضریب توان و نوع تهویه را نیز با پلاک یا مدارک سازنده تطبیق دهید. برای موتور AC این مجموعه، «جریان تحریک آرمیچر» ورودی پلاکخوانی نیست؛ اگر پروژه موتور خاصی دارد، منوال اختصاصی آن ملاک است.
- مسیر شروع هدایتشده A1 را اجرا کنید و سپس C3.1.1 را مطابق فرایند انتخاب کنید. منبع فرمان، مرجع سرعت، محدوده سرعت، زمانهای شتاب و کاهش سرعت و حدود جریان را با PLC و وضعیت Local/Remote هماهنگ سازید. قبل از وصل بار، عملکرد DI، خروجی رله، STO و جهت چرخش را با روش ایمن کنترل کنید.
- در کنترل برداری، بخش Self-Tuning در گروه C3.3.11 و تنظیمکنندههای سرعت و جریان بهترتیب در C3.3.2.1 و C3.3.2.4 قرار دارند. روش شناسایی و اجازه چرخش را از منوال همان نسخه انتخاب کنید؛ روی محور متصل به بار حساس، اجرای آزمونِ مستلزم حرکت بدون ایمنسازی مجاز نیست. نتیجه شناسایی را با پلاک و جریان بیباری یا شرایط آزمون مقایسه کنید.
- ابتدا پاسخ جریان، سپس پاسخ سرعت را در چند نقطه کاری ثبت کنید. هر تغییر PI باید همراه با ثبت مقدار قبلی، مشاهده اضافهجهش، نوسان، محدودیت جریان و رفتار ترمز باشد؛ «افزایش ضریب تا رفع خطا» روش تیونینگ نیست. در پایان، توقف عادی، توقف اضطراری، قطع فیدبک و بازگشت تغذیه را طبق تحلیل ریسک ماشین آزمون کنید.
۵. راهنمای جامع خطایابی، کدهای آلارم و تعمیرات
کدهای زیر متعلق به CFW900 هستند. F نشاندهنده خطا یا عملکرد حفاظت است؛ آلارمهای A منطق نمایش و رفع جداگانه دارند. تشخیص قطعی با ثبت رخدادهای HMI، اندازهگیری ایمن و نقشه همان تابلو انجام میشود. ریست مکرر، بهویژه در خطای اتصال کوتاه یا بخش قدرت، میتواند آسیب را تشدید کند.
| کد | شرح مستند | علتهای قابل بررسی | اقدام مرحلهای |
|---|---|---|---|
| F006 | عدمتعادل یا قطع فاز تغذیه. | فیوز، کلید، کنتاکت یا افت نامتقارن شبکه. | رخداد شبکه را ثبت کنید؛ پس از ایمنسازی، سه فاز و اتصالات بالادست را کنترل کنید. |
| F021 | افت ولتاژ لینک DC. | افت شبکه، اتصال ورودی یا وضعیت پیششارژ. | زمان خطا را با افت شبکه تطبیق دهید؛ سپس حفاظت و مسیر ورودی را بررسی کنید. |
| F022 | افزایش ولتاژ لینک DC. | کاهش سرعت سریع یا بازگشت انرژی بار. | رمپ توقف و اینرسی را بررسی کنید؛ وجود و سلامت مدار ترمزِ سفارشدادهشده را تأیید کنید. |
| F030/F034/F038 | خطای اشباعزدایی IGBT شاخه U/V/W. | عیب خروجی، جریان شدید یا آسیب ماژول قدرت. | ریست نکنید؛ موتور و کابل را پس از جداسازی بررسی و ارزیابی درایو را به تعمیرکار مجاز واگذار کنید. |
| F070 | اتصال کوتاه در خروجی، لینک DC یا مدار مقاومت ترمز. | آسیب عایق موتور و کابل یا عیب مدار ترمز. | تجهیز را ایمن و بخشها را جداگانه آزمون کنید؛ تا تعیین محل عیب برقدار نکنید. |
| F071 | اضافهجریان خروجی. | گیر مکانیکی، شتاب تند، داده موتور نادرست یا بار بیشازحد. | روند جریان، بار مکانیکی، تنظیمات موتور و رمپ شتاب را به ترتیب بررسی کنید. |
| F074 | جریان بیشازحد به زمین. | نشتی یا عیب عایق موتور و کابل. | پس از جداسازی از درایو، آزمون مجاز عایق و بررسی مسیر PE را انجام دهید. |
| F160 | عملکرد حفاظت ماژول ایمنی. | اختلال زنجیره ایمنی، تغذیه یا ورودیهای آن. | وضعیت مدار XC2 را با نقشه مصوب و منوال ایمنی تطبیق دهید؛ مدار را بایپس نکنید. |
| F185 | حفاظت مدار پیششارژ. | اشکال توالی وصل یا مدار شارژ اولیه. | تغذیه، کنتاکتها و اجزای پیششارژ را فقط پس از قطع و تخلیه ایمن بررسی کنید. |
۶. جدول جامع مشخصات فنی AFW900
جدول، محدوده خانواده و مشخصات مستند تابلو را تفکیک میکند. مقدار فیوز، جریان HD، ظرفیت ترمز و فیلتر خروجی را نمیتوان برای همه کدها با یک عدد ثابت اعلام کرد. اعداد ND نیز نباید بدون کنترل ولتاژ و شرایط نصب به یک موتور مشخص نسبت داده شوند.
| شاخص | مشخصات و قید انتخاب |
|---|---|
| نوع تجهیز | درایو AC مونتاژشده در کابینت؛ درایو داخلی CFW900. |
| توان معرفیشده در بروشور | ۱٫۱ تا ۴۰۰ کیلووات؛ تطبیق توان انتهایی با کد مدل و جدول جریان ضروری است. |
| کلاس ولتاژ خانواده | ۲۲۰ ولت و ۳۸۰ تا ۴۸۰ ولت در معرفی محصول؛ منوال تابلوی بررسیشده، تغذیه ۳۸۰/۴۴۰/۴۶۰/۴۸۰ ولت را مشخص میکند. |
| جریان خروجی ND | ۴٫۶ تا ۳۷۰ آمپر در کلاس ۲۲۰ ولت؛ ۲٫۸ تا ۷۶۰ آمپر در کلاس ۳۸۰ تا ۴۸۰ ولت. |
| جریان HD | تابع کد درایو و ردیف مدل؛ از روی بیشینه جریان ND استنتاج نشود. |
| اضافهبار درجشده در منوال تابلو | در حالت Normal Duty، ۱٫۱ برابر جریان نامی برای یک دقیقه یا ۱٫۵ برابر برای سه ثانیه. |
| درجه حفاظت کابینت | IP42 یا IP55 بر اساس پلاک و سفارش. |
| محیط نصب در منوال تابلو | ۵− تا ۴۰ درجه سانتیگراد؛ رطوبت ۵ تا ۹۰٪ بدون میعان؛ محیط سرپوشیده. |
| ارتفاع نصب | تا ۱۰۰۰ متر شرایط نامی؛ از ۱۰۰۰ تا ۲۰۰۰ متر، کاهش جریان به میزان ۱٪ بهازای هر ۱۰۰ متر طبق منوال تابلو. |
| مدار فرمان و حفاظت | فرمان و خدمات کمکی ۲۲۰ ولت در منوال تابلوی بررسیشده؛ فیوز تندکار و کلید یا سکسیونر بر اساس کد سفارش و نقشه. |
| سطح اتصال کوتاه مجموعه | در منوال تابلوی بررسیشده، جریان اتصال کوتاه شرطی ۵۰ کیلوآمپر برای یک ثانیه درج شده است؛ با پلاک تجهیز تحویلی تطبیق شود. |
| ورودی و خروجی پایه | دو AI تفاضلی، شش DI، دو AO، دو DO ترانزیستوری و ماژول رله REL-01 مطابق پیکربندی استاندارد معرفیشده. |
| ارتباطات | RS485/Modbus-RTU؛ دو پورت Ethernet با Modbus-TCP، EtherNet/IP و MQTT. توسعههای دیگر تابع ماژول سفارش. |
| ترمز و فیلتر خروجی | وضعیت IGBT ترمز تابع فریم؛ مقاومت، حفاظت، ترمینالبندی و فیلتر خروجی بر اساس سفارش بررسی شوند. |
| مرجع آزمون مجموعه | IEC 61439-1/2 طبق مدارک WEG؛ انطباق پروژهای و پلاک تابلوی تحویلی بررسی شود. |
۷. ماتریس کاربردهای صنعتی هدف
در خطوط نورد فولاد، تغییر سریع بار، پایداری دور پایین و تکرار سیکل شتاب و توقف، تعیینکنندهتر از توان نامی بهتنهایی هستند. اگر محور به کنترل دقیق نزدیک صفر نیاز دارد، انکودر و مد برداریِ مناسب بررسی شوند. انرژی هر توقف نیز باید محاسبه شود؛ IGBT ترمز بدون مقاومت و حفاظتِ درست، پاسخ آماده به این نیاز نیست.
برای اکسترودر لاستیک یا پلیمر، راهاندازی با مواد داخل سیلندر و گشتاور پیوسته در دور پایین معیار کلیدیاند. جریان واقعی موتور و چرخه اضافهبار را با ردیف ND/HD مدل مقایسه کنید. در سیمان، فن و پمپ با آسیاب یا نوارنقاله سنگین پروفایل بار متفاوت دارند: نخست منحنی گشتاور–سرعت و اینرسی را ثبت کنید، سپس مد کنترل و زمان رمپ را تعیین کنید.
در معدن، گردوغبار و دمای اتاق برق، فاصله موتور تا تابلو و دسترسی سرویس اهمیت ویژه دارند. IP کابینت، تهویه، فیلتر خروجی و برنامه نگهداری باید همراه با انتخاب جریان ارزیابی شوند. برای بالابر معدنی و جرثقیل، انتخاب AFW900 تنها با استناد به توان موتور قابل قبول نیست: ترمز مکانیکی، بار راننده، توقف ایمن، اینترلاکها و سناریوی قطع برق به طراحی مستقل و آزمون کاربردی نیاز دارند.
برای مقایسه معماری تابلوئی AFW900 با یک درایو AC مستقل و مرتبط، جستوجوی محصول WEG CFW11 در آتی روش را ببینید. این لینک جستوجو موقت است؛ پیش از انتشار، URL مستقیم صفحه محصول موجود را پس از تأیید جایگزین کنید.
۸. سوالات متداول مهندسین و نصابها
آیا AFW900 بهصورت استاندارد انرژی ترمز را به شبکه برمیگرداند؟
خیر؛ وجود پل IGBT خروجی یا IGBT ترمز به معنی ورودی بازتولیدی نیست. در آرایش دارای چاپر و مقاومت مناسب، انرژی لینک DC به گرما تبدیل میشود. کاتالوگ حتی برای فریمهایی که ماژول ترمز دارند، وجود مقاومت و حفاظت یا اتصال نهایی آن را مفروض نمیگیرد. اگر فرایند ترمزهای مکرر یا بار راننده دارد، انرژی هر سیکل را محاسبه و آرایش ترمز یا راهکار بازتولیدی را در مدارک پروژه صریحاً تعیین کنید.
آیا میتوان پین XC1 را مستقیماً شماره ترمینال بیرونی کابینت دانست؟
خیر. XC1 رابط داخلی CFW900-IOS است و سیمها ممکن است به ردیفهای بیرونی تابلو منتقل شوند. برای مثال، منوال تابلو گروهی از I/O دیجیتال را در X11 و سیگنالهای آنالوگ را در X12 نشان میدهد؛ اما شماره نقطهٔ اتصال نهایی باید از نقشه تابلوی تحویلی خوانده شود. همچنین DO ترانزیستوری XC1 را نباید با کنتاکت خشک REL-01 اشتباه گرفت.
برای کنترل پایدار در سرعت نزدیک صفر، آیا افزودن انکودر کافی است؟
خیر. افزون بر سفارش و نصب ENC-01، باید ولتاژ تغذیه، سیگنالهای A/B/Z، وضوح، جهت، شیلد و مد کنترل بررسی شوند. پارامترهای موتور و محدودیت جریان نیز باید صحیح باشند. در بار آویزان، انکودر جانشین ترمز مکانیکی یا طراحی ایمنی ماشین نیست. عملکرد محور باید در سرعت پایین، تغییر جهت و از دست رفتن فیدبک بهصورت کنترلشده آزمون شود.
آیا فیلتر RFI استاندارد، مسئله کابل طولانی موتور را حل میکند؟
خیر. فیلتر RFI به مدیریت تداخل الکترومغناطیسی مربوط است؛ تنش ولتاژ و رفتار سوئیچینگ در سر موتورِ دارای کابل بلند باید جداگانه بررسی شود. WEG امکان فیلتر خروجی را برای برخی نسخهها معرفی میکند، اما آن را نباید در همه کدهای AFW900 حاضر فرض کرد. طول و نوع کابل، وضعیت عایق موتور، فرکانس سوئیچینگ و گزینه فیلتر باید پیش از سفارش اعلام و ارزیابی شوند.
چرا انتخاب AFW900 صرفاً با توان کیلووات موتور خطاست؟
توان موتور بهتنهایی جریان لازم را در ولتاژ، سرعت و چرخه بار مشخص نمیکند. ابتدا جریان پلاک، کلاس ولتاژ و شرایط ND یا HD را با جریان خروجی همان کد درایو تطبیق دهید؛ سپس دمای محیط، ارتفاع، شتاب، اضافهبار و توان دفع حرارت کابینت را بررسی کنید. تفاوت عدد سقف توان در دو معرفی WEG نیز دلیل دیگری است که کد مدل و پلاک تابلوی واقعی، مرجع نهایی انتخاب باشند.

نقد و بررسیها
هنوز بررسیای ثبت نشده است.