
۱. معرفی جامع و کالبدشکافی مهندسی درایو ولتاژ متوسط WEG MVW3000
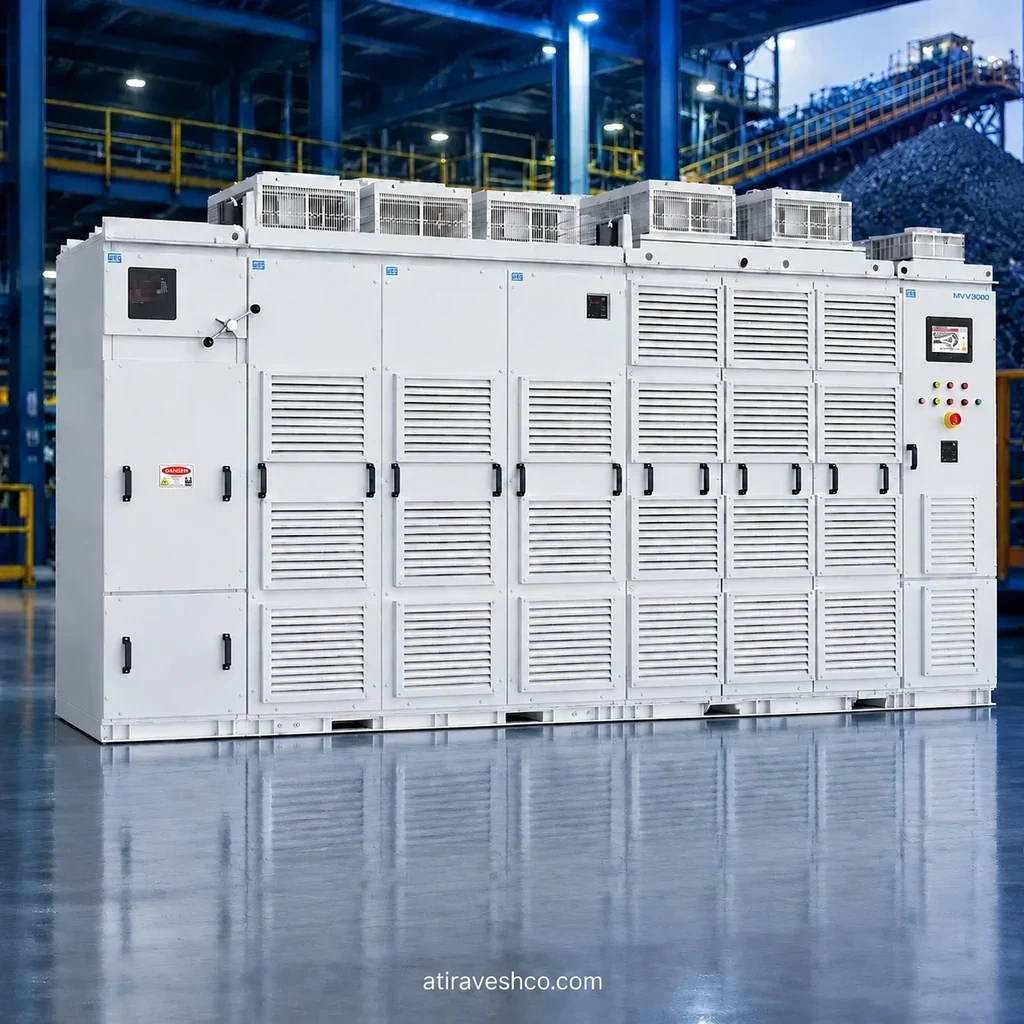
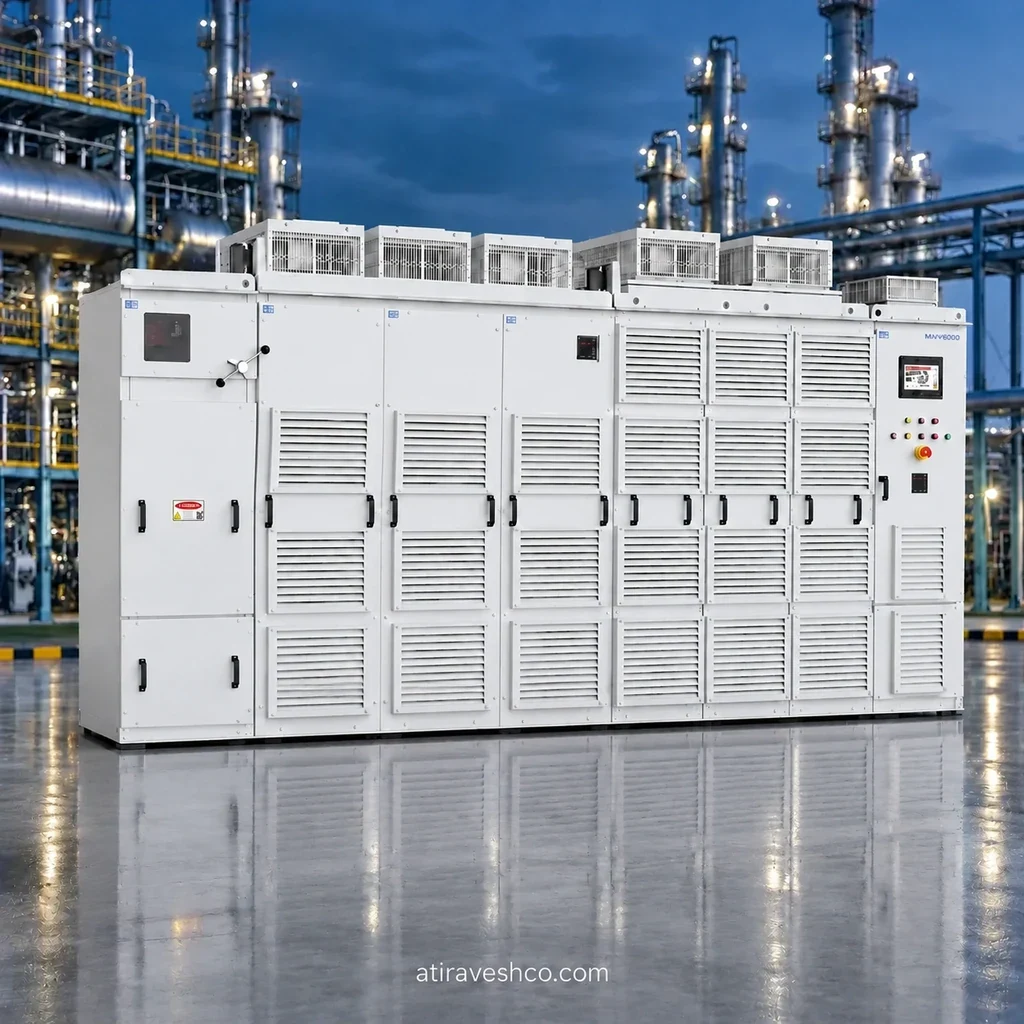
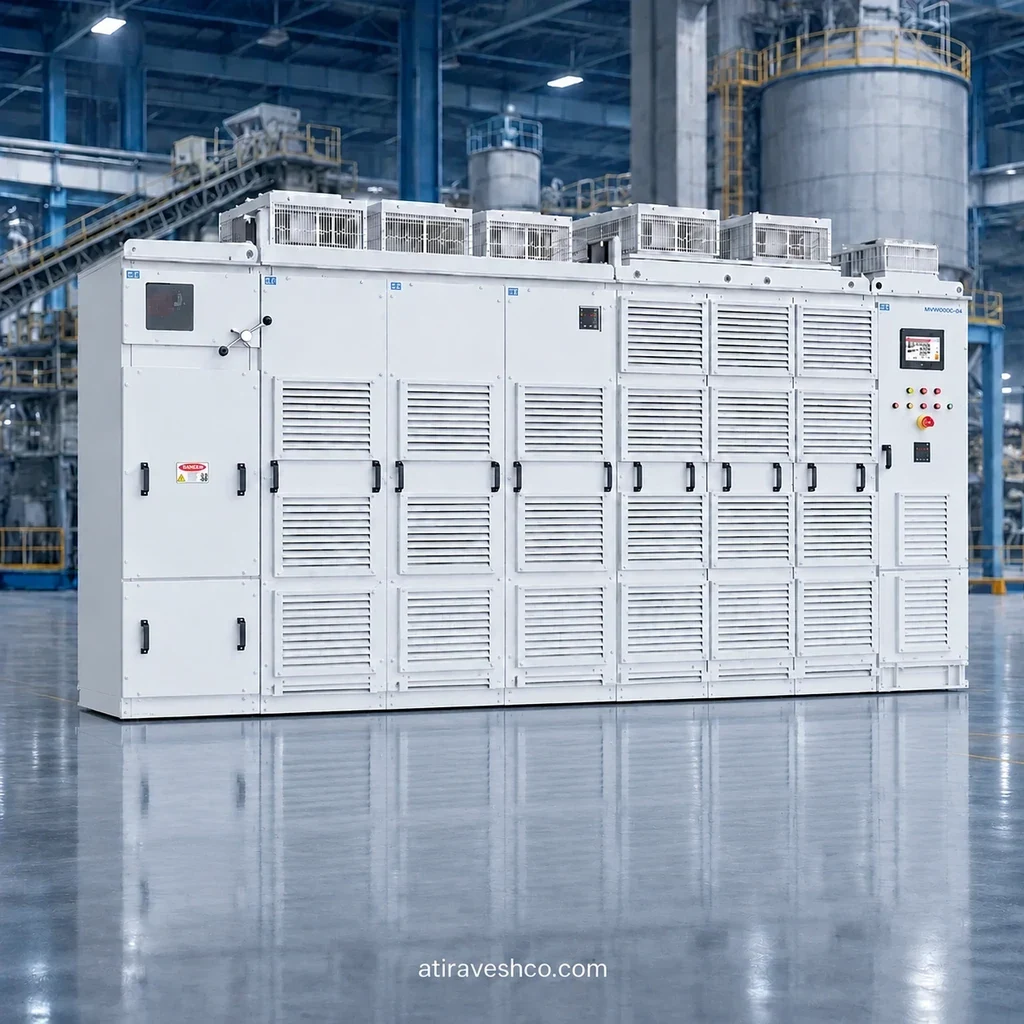
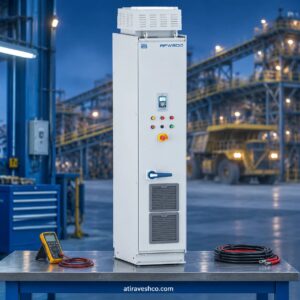
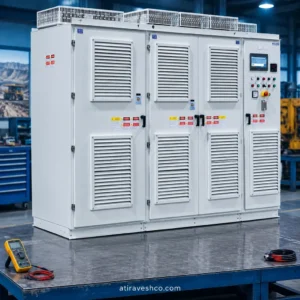
MVW3000 G4 اینورتر ولتاژ متوسط WEG برای تنظیم سرعت موتورهای بزرگ صنعتی است. جایگاه آن در فرایندهایی است که راهاندازی مستقیم موتور، کنترل فرایند و تنش مکانیکی را دشوار میکند: آسیاب، فن بزرگ، پمپ، کمپرسور و نوارنقاله از نمونهها هستند. برخلاف درایوی که ولتاژ متوسط را با یک پل واحد IGBT تولید میکند، MVW3000 از چند سلول ولتاژ پایینتر در هر فاز استفاده میکند. حاصل، ولتاژ خروجی چندسطحی است؛ تعداد سلولها با ولتاژ موتور و آرایش استاندارد، bypass یا افزونه تغییر میکند. نسل G4 را نباید با نقشه کنترل و کد پارامتر نسلهای قدیمیتر یکسان گرفت.
مسیر قدرت در آرایش متداول چنین است: شبکه سهفاز، حفاظت ورودی متناسب با پروژه، ترانسفورماتور شیفت فاز با ثانویههای ایزوله، یکسوساز دیودی هر سلول، خازن لینک DC همان سلول، پل کامل چهار IGBT و در نهایت خروجی سریشده سلولها به موتور. سلول H-Bridge میتواند در خروجی خود سطوح مثبت، صفر و منفی ایجاد کند. سریکردن سلولها دامنه ولتاژ فاز را افزایش میدهد؛ شیفت فاز ثانویهها نیز برای کاهش هارمونیک سمت ورودی به کار میرود. فیوزهای ورودی سلول با فیوز یا رله حفاظت ورودی کل تابلو یکی نیستند. چوک یا فیلتر در صورت نیاز، باید در جایگاه واقعی خود در نقشه پروژه مشخص شود.
در مد موتوری، توان از شبکه به موتور میرود. در کاهش سرعتِ بار پراینرسی یا بار راننده، موتور میتواند انرژی را به درایو برگرداند؛ اما یکسوساز دیودی استاندارد، خودبهخود آن انرژی را به شبکه بازنمیگرداند. کنترل گشتاور در چهار ربع کاری نیز معادل قابلیت «بازتولید به شبکه» نیست. پیش از درج عبارت 4Q یا Regenerative در پیشنهاد فنی، باید آرایش یکسوساز، مسیر جذب یا بازگشت انرژی، ظرفیت لینک DC، تجهیزات ترمز و مدار تکخطی همان سفارش بررسی شوند. bypass سلول معیوب، اگر سفارش داده شده باشد، برای حفظ کارکرد با محدودیتهای طراحی است و مدار ترمز محسوب نمیشود.
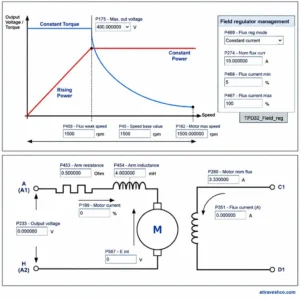
در این درایو AC، «آرمیچر» و «کنترل فیلد DC» ترمینالهای استاندارد قدرت نیستند. برای موتور القایی، شار به مغناطیسکنندگی و روش کنترل V/f یا برداری وابسته است. بالاتر از سرعت مبنا، محدودیت ولتاژ استاتور باعث ورود به ناحیه تضعیف شار میشود؛ با افزایش سرعت، حفظ گشتاور نامی معمولاً ممکن نیست و ظرفیت گشتاور باید از منحنی موتور و بار استخراج شود. در کنترل برداری G4، محدودکننده ولتاژ خروجی و تنظیم شار برای همین ناحیه پیشبینی شدهاند. درباره موتور سنکرونِ دارای تحریک مستقل نیز تجهیزات تحریک را نباید بدون نقشه موتور و پروژه، جزئی از MVW3000 فرض کرد.
۲. تحلیل مدهای کنترلی و فیدبک سرعت درایو ولتاژ متوسط WEG MVW3000
انتخاب بین V/f و کنترل برداری به منحنی بار، دقت سرعت و عملکرد گذرا بستگی دارد. برای یک فن با بار متناسب با سرعت، V/f میتواند نقطه شروع مناسبی باشد. برای آسیاب، اکسترودر یا نوارنقالهای که در سرعت کم به گشتاور قابلکنترل نیاز دارد، مدل موتور، محدودیت جریان و عملکرد کنترل برداری اهمیت بیشتری پیدا میکنند. در کنترل بدون حسگر، سرعت از اندازهگیریهای الکتریکی و مدل موتور تخمین زده میشود؛ خطا در مقاومت، اندوکتانس یا دادههای پلاک بهویژه در سرعت پایین، کیفیت تخمین و پاسخ گشتاور را تغییر میدهد.
رابطه سادهشده E≈Va−IaRa مربوط به موتور DC است و «فیدبک ولتاژ آرمیچر» برای MVW3000 AC تعریف عملیاتی ندارد. تاکوژنراتور آنالوگ نیز ورودی پیشفرض این خانواده نیست. اگر تجهیز موجود کارخانه تاکوژنراتور دارد، نمیتوان خروجی آن را بدون بررسی نوع سیگنال، محدوده ولتاژ، ایزولاسیون و کارت واسط به ورودی آنالوگ متصل کرد. برای فیدبک انکودر افزایشی، تعداد پالس، تغذیه، جهت کانالها، اتصال شیلد و سازگاری کارت نصبشده باید کنترل شود؛ در موتور سنکرونِ نیازمند موقعیت مطلق روتور، نوع حسگر و کارت رابط متفاوت است.
بروشور G4 برای برخی آرایشهای حسگردار، دقت تنظیم سرعت را با قید نوع کارت و مرجع دیجیتال بیان میکند؛ این عدد، تضمین گشتاور یا توقف ایمن در سرعت صفر نیست. در سرعت نزدیک صفر، خنککاری موتور، محدودیت حرارتی، کفایت انکودر، تنظیم حلقه جریان و وجود ترمز مکانیکیِ مستقل تعیینکنندهاند. در بالابر، ابتدا منطق آزادکردن و اعمال ترمز، تشخیص جهت حرکت و رفتار در قطع برق را طراحی کنید؛ سپس عملکرد درایو را با آن هماهنگ سازید. ثبت همزمان سرعت فرمان، سرعت واقعی و جریان هنگام آزمون، لغزش، تأخیر حسگر و نوسان حلقه را آشکار میکند.
۳. راهنمای تخصصی وایرینگ، ترمینالها و پیناوت درایو ولتاژ متوسط WEG MVW3000
در نقشه تکخطی، ورودی شبکه ولتاژ متوسط، بریکر یا کنتاکتور و حفاظت بالادست، اولیه و ثانویههای ترانسفورماتور، سلولهای قدرت، سه فاز خروجی موتور، ارت حفاظتی و تغذیه کمکی را مستقل نشان دهید. خروجیهای موتور، «A+ و A− آرمیچر» یا ترمینال فیلد DC نیستند. محل فیزیکی ورود کابل و شماره ترمینال قدرت تابع تابلو سفارشدادهشده است. اینترلاک درب، وضعیت بریکر و سلامت تهویه نیز باید در مدار فرمان و توالی برقدارشدن دیده شوند؛ هیچیک را برای تست راهاندازی پل نزنید.
جدول زیر از شرح اتصالات برد کنترل CCEMVW و برد داخلی PIC3 در منوال اختصاصی G4، ویرایش ۲۰۲۶، انتخاب شده است. شمارهها برای شناسایی و عیبیابیِ همان بردند؛ نگاشت آنها به ترمینال قابلدسترس مشتری فقط از نقشه As-Built مشخص میشود. XC5 روی CCEMVW و XC5 روی PIC3 دو کانکتور روی دو برد متفاوتاند.
| برد و کانکتور | پینهای مستند | کارکرد و احتیاط |
|---|---|---|
| CCEMVW / XC3 | ۱: مرجع +10V؛ ۲ و ۳: AI1+/AI1−؛ ۴: مرجع −10V؛ ۵ و ۶: AI2+/AI2− | مرجع و ورودی آنالوگ؛ نوع سیگنال و مقیاسبندی باید با مدار فرمان تطبیق یابد. |
| CCEMVW / XC3 | ۷: AO1؛ ۸ و ۱۰: DGND؛ ۹: AO2 | خروجی آنالوگ؛ پیش از اتصال PLC، مرجع مشترک و مشخصات بار خروجی بررسی شود. |
| CCEMVW / XC5 | ۱: تغذیه 24V ایزوله؛ ۲: COM؛ ۳: DGND؛ ۴ تا ۷: DI1 تا DI4 | ورودی دیجیتال؛ کارکرد فرمانها تابع تنظیم و نقشه پروژه است. |
| CCEMVW / XC6 | ۱: NC1؛ ۲: C1؛ ۳: NO1؛ ۴: NC2؛ ۵: C2؛ ۶: NO2 | دو مجموعه کنتاکت رله؛ پین ۷ در جدول این برد متصل نیست. |
| PIC3 / XC7 | ۳: DI3 یا CB ON؛ ۴: DI4 یا CB OFF؛ ۵: DI5 یا CB NO TRIP | بازخورد داخلی کلید ورودی؛ معادل ترمینال بیرونی مشتری نیست. |
| PIC3 / XC8 | ۱۰: DI16 یا بازخورد بستهبودن دربها | جزء منطق ایمنی و اینترلاک؛ تغییر سیمبندی فقط با نقشه مصوب. |
| حسگر سرعت | پینهای کارت نصبشده طبق مدارک همان کارت | شماره عمومی برای تاکو یا انکودر تمام نسخههای G4 قابل اعلام نیست. |
کابل قدرت ولتاژ متوسط، کابلهای کمولتاژ فرمان و مسیر فیبر نوری سلولها را مطابق نقشه نصب از هم جدا کنید. شیلد سیگنال برای کنترل نویز است و جایگزین هادی ارت حفاظتی نمیشود. پیوستگی ارت، نحوه زمینکردن شیلد، شعاع خمش فیبر و فاصله کابل حسگر از مسیر قدرت باید با دستورالعمل پروژه کنترل شوند. شکل موج چندسطحی نیز مجوز حذف بررسی عایق موتور نیست: برای موتور قدیمی یا کابل بلند، انتخاب فیلتر خروجی به ولتاژ موتور، طول کابل و آمادهبودن عایق برای تغذیه اینورتری بستگی دارد. فیلتر سمت ورودی مسئله تنش عایق سمت موتور را حل نمیکند.
۴. راهنمای گامبهگام راهاندازی، پارامتردهی و تیونینگ درایو ولتاژ متوسط WEG MVW3000
- کد کامل تجهیز، پلاک تابلو، نسخه نرمافزار، نقشه As-Built و پلاک موتور را کنار هم بگذارید. در بازدید سرد، اتصال زمین، وضعیت مکانیکی سلولها، مسیر تهویه، سلامت فیبرها، تجهیزات حفاظتی ورودی، نسبت و تپ ترانسفورماتور و مدار تغذیه کمکی بررسی شوند. آزمون عایقی را تنها طبق دستورالعمل سازنده و پس از جداسازی اجزای حساس اجرا کنید.
- پیش از اعمال ولتاژ متوسط، رویه قطع و قفلگذاری، احراز بیبرقی، تخلیه مدارهای ذخیرهکننده انرژی و شرایط دسترسی ایمن را اجرا کنید. سپس فرمان و بازخورد کلید ورودی، وضعیت دربها و تجهیزات خنککاری را بدون دورزدن اینترلاک آزمایش کنید. آمادهبودن HMI بهتنهایی به معنی آمادهبودن مدار قدرت نیست.
- در منوال برنامهنویسی نرمافزار 3.02.XX، گروه C2.1 دادههای موتور را نگهداری میکند: C2.1.1 نوع موتور، C2.1.3 توان، C2.1.4 ولتاژ، C2.1.5 جریان، C2.1.6 فرکانس و C2.1.8 سرعت نامی. بازده، ضریب توان و نوع تهویه را نیز از پلاک و مدارک موتور ثبت کنید. اندوکتانس و سایر دادههای مدل باید از شناسایی معتبر یا مدارک موتور حاصل شوند؛ مقدار فرضی را بهجای نتیجه اندازهگیری وارد نکنید.
- مد کنترل، مرجع سرعت، جهت چرخش، سقف سرعت، رمپها و محدودکنندههای جریان و گشتاور را ابتدا برای آزمون کمخطر تعیین کنید. اگر انکودر استفاده میشود، صحت جهت، تعداد پالس و کارت فیدبک را پیش از بستن حلقه سرعت بررسی کنید. برای بار دارای امکان حرکت ناخواسته، محور و ترمز مکانیکی باید جداگانه ایمنسازی شوند.
- پارامتر C3.3.2.6.1 روال شناسایی و خودتنظیمی تنظیمکنندهها را با گزینههای غیرفعال، موتور متوقف و موتور در حال چرخش مشخص میکند. «متوقف» را معادل تضمین نبود هرگونه حرکت مکانیکی فرض نکنید. منوال توصیه میکند پیش از این روال، امکان توقف اضطراریِ مناسب پیشبینی شود و همزمان فرمان یا بارگذاری پارامتر دیگری اجرا نشود.
- پس از شناسایی، نتیجه را با جریان و سرعت واقعی ارزیابی کنید. C3.3.2.1.2 و C3.3.2.1.3 بهترتیب بهره تناسبی و انتگرالی تنظیمکننده سرعتاند؛ C3.3.2.4 به تنظیمکننده جریان مربوط است. بهرهها در کاربردهای عمومی توسط درایو تنظیم میشوند. هر اصلاح دستی باید مرحلهای، با ثبت روند و بررسی تشدید مکانیکی، اشباع گشتاور و افزایش دمای موتور انجام شود.
۵. راهنمای جامع خطایابی، کدهای آلارم و تعمیرات درایو ولتاژ متوسط WEG MVW3000
جدول زیر بر مبنای منوال برنامهنویسی MVW3000، نرمافزار 3.02.XX است. خطاهای F موتور را غیرفعال میکنند؛ آلارمهای A رفتار متفاوتی دارند. پیش از بازکردن محفظه، ایمنی ولتاژ متوسط و انرژی ذخیرهشده باید طبق رویه سایت احراز شود. راهحلهای جدول ترتیب تشخیصاند، نه مجوز کار بر مدار برقدار.
| کد | شرح | علتهای محتمل و ترتیب رفع عیب |
|---|---|---|
| F003 | افت ولتاژ یا قطع فاز تغذیه | ابتدا رخداد شبکه و ولتاژ سهفاز را از تجهیزات اندازهگیری مجاز بررسی کنید؛ سپس تپ اولیه ترانس و ثبت حفاظت بالادست را با نقشه تطبیق دهید. |
| F006 | نامتعادلی یا قطع فاز شبکه | وضعیت هر سه فاز، اتصالات و فیوزهای بالادست را بررسی کنید؛ با وجود فاز معیوب، درایو را مکرر ریست نکنید. |
| F014 | بستهنشدن کلید ورودی پس از فرمان | آمادگی مکانیزم کلید، مدار فرمان و بازخورد DI3 برد PIC را بررسی کنید؛ بازخورد داخلی نباید برای پنهانکردن خرابی پل زده شود. |
| F020 | تکمیلنشدن پیششارژ لینک DC | تغذیه کمکی و تپ آن، کنتاکتورهای پیششارژ و ارتباط سلولها را بهترتیب بررسی کنید؛ قبل از تعمیر، تخلیه مدارها احراز شود. |
| F025 | خطای قفل یا وضعیت درب تابلو | بستهبودن واقعی دربها و مسیر بازخورد DI16 روی PIC را با نقشه بررسی کنید؛ اینترلاک را برای ادامه کار حذف نکنید. |
| F076 | نامتعادلی جریان خروجی | پس از ایمنسازی، کابل و اتصال سه فاز موتور را بررسی کنید؛ سپس مدار اندازهگیری جریان و وضعیت حسگرها را ارزیابی کنید. |
| F078 | افزایش دمای موتور | دمای واقعی، حفاظت حرارتی، فن مستقل موتور، جریان بار و گیر مکانیکی را بررسی کنید؛ افزایش آستانه حفاظت جای رفع علت نیست. |
| F079 | اختلال حسگر سرعت | اتصال و نصب انکودر، طول و شیلد کابل، تغذیه کارت و تعداد پالس تنظیمشده را با تجهیزات واقعی تطبیق دهید. |
علت نخستین رخداد را از تاریخچه HMI و توالی زمانی خطاها پیدا کنید. برای مثال، مشکل تغذیه کمکی میتواند در نهایت به F020 منجر شود، در حالی که توقف مکانیکی بار ممکن است نخست تغییر جریان و سپس افزایش دمای موتور ایجاد کند. پس از رفع علت، یک آزمون کنترلشده با ثبت ولتاژ، جریان، سرعت و وضعیت اینترلاک انجام دهید.
۶. جدول جامع مشخصات فنی MVW3000 G4
این جدول محدوده معرفیشده خانواده را نشان میدهد، نه مشخصات همزمان یک دستگاه. برای انتخاب نهایی، ستون جریان مدل در همان ولتاژ، رده ND یا HD، شرایط سایت و کد کامل سفارش خوانده شود. محدوده قابلورود در یک پارامتر نرمافزاری، محدوده جریان نامی سختافزار نیست.
| شاخص | مشخصه مستند و شرط کاربرد |
|---|---|
| معماری | VSI چندسطحی Cascaded H-Bridge؛ سلولهای قدرت با یکسوساز و لینک DC مستقل. |
| ولتاژ ورودی و موتور | ۱٫۱۵ تا ۱۳٫۸ کیلوولت در بروشور خانواده؛ ولتاژ استاندارد و ترکیب ورودی/خروجی هر سفارش از جدول مدل تعیین شود. |
| جریان خروجی | در جدولهای مدل G4 از ۴۰ آمپر تا ۱۵۲۰ آمپر؛ دسترسی به بیشینه جریان در همه ولتاژها و آرایشها یکسان فرض نشود. جریان بالاتر با استعلام. |
| فرکانس ورودی و خروجی | ورودی ۵۰ یا ۶۰ هرتز مطابق سفارش؛ خروجی ۰ تا ۱۲۰ هرتز در جدول فنی، بالاتر با بررسی سازنده. |
| اضافهبار | ND: ۱۱۵٪ برای ۶۰ ثانیه در هر ۱۰ دقیقه؛ HD: ۱۵۰٪ برای همان مدت. ظرفیت پایه و توان متناظرِ انتخاب ND و HD را جدا بخوانید. |
| فیوز ورودی در منوال G4 | برای تابلو استاندارد با ولتاژ ورودی و خروجی برابر: جریان نامی ۴۰–۶۰ A ← 3R؛ ۷۰–۱۰۰ A ← 5R؛ ۱۱۰–۱۶۰ A ← 12R؛ ۱۸۰–۳۱۰ A ← 18R؛ ۳۴۰ A ← 24R؛ ۴۵۰ A ← 38R؛ ۶۰۰ A ← 48X؛ بالاتر از ۶۰۰ A با استعلام. اینها کد رده فیوزند، نه اعلام جریان آمپری فیوز. |
| تغذیه کمکی | گزینههای سهفاز ۲۲۰، ۳۸۰، ۴۰۰، ۴۱۵، ۴۴۰، ۴۶۰ یا ۴۸۰ ولت در بروشور؛ مقدار تجهیز واقعی از پلاک. |
| دمای کار و رطوبت | ۰ تا ۴۰°C در شرایط نامی؛ تا ۵۰°C با کاهش جریان ۲٫۵٪ بهازای هر درجه بالاتر از ۴۰°C. رطوبت ۵ تا ۹۰٪، بدون میعان. |
| ارتفاع و محیط | تا ۱۰۰۰ متر بدون کاهش ظرفیت؛ تا ۴۰۰۰ متر با کاهش جریان ۱٪ در هر ۱۰۰ متر بالاتر از ۱۰۰۰ متر. درجه آلودگی ۲. |
| درجه حفاظت | IP21؛ IP41 و IP42 بهعنوان گزینه، مطابق سفارش و پلاک. |
| شبکه و فیلدباس | RS485/Modbus-RTU و Ethernet دوپورتی با Modbus-TCP، EtherNet/IP و MQTT در مشخصات G4؛ CANopen، DeviceNet، EtherCAT، Profibus-DP و PROFINET-IRT با ماژولهای اختیاری. |
| استانداردها و هارمونیک | بروشور به IEEE 519، IEC 61800-3 و G5/4-1 اشاره میکند؛ ارزیابی انطباق در نقطه اتصال شبکه و شرایط کل پروژه انجام شود. |
| فیلتر خروجی | بر اساس آمادهبودن موتور برای اینورتر، ولتاژ آن و طول کابل تعیین شود؛ وجود فیلتر را برای همه کدها مفروض نگیرید. |
۷. ماتریس کاربردهای صنعتی هدف درایو ولتاژ متوسط WEG MVW3000
| کاربرد | رفتار بار | کنترل و حفاظت تعیینکننده |
|---|---|---|
| فولاد و خطوط نورد | تغییرات سریع بار و شوک مکانیکی؛ احتمال نیاز به هماهنگی چند محور. | منحنی گشتاور، ظرفیت HD، پاسخ حلقه سرعت و بررسی جداگانه انرژی هنگام کاهش سرعت. |
| اکسترودر پلیمر و لاستیک | گشتاور زیاد در سرعت کم و امکان راهاندازی با سیلندر پربار. | جریان راهاندازی، مدل حرارتی موتور، تهویه مستقل و محدودکننده گشتاور. |
| سیمان؛ فن و آسیاب | فن معمولاً بار گشتاور متغیر است؛ آسیاب اینرسی و شوک بار بیشتری دارد. | ND یا HD را از چرخه واقعی انتخاب کنید؛ گردوغبار، افت فشار تهویه و زمان شتابگیری را بسنجید. |
| معدن؛ نوارنقاله و بالابر | بار شیبدار، امکان برگشت حرکت، کابل بلند و محیط آلوده. | ترمز مستقل، منطق توقف، وضعیت موتور در قطع برق، طول کابل و انتخاب فیلتر خروجی. |
| نفت، گاز و نیروگاه | پمپ و کمپرسور بزرگ با الزام تداوم فرایند و محدوده سرعت مشخص. | هماهنگی حفاظت شبکه، فرکانسهای تشدید، تهویه، قطعات یدکی و طرح bypass در صورت نیاز پروژه. |
برای مقایسه با یک درایو AC در رده ولتاژ پایینتر، جستوجوی محصول WEG CFW11 در آتی روش نقطه شروع است. این پیوند، لینک جستوجوی موقت است و جایگزین صفحه مستقیمِ محصولِ تأییدشده نیست. CFW11 نیز بدون طراحی مجدد سامانه، جایگزین موتور ولتاژ متوسط نمیشود.
۸. سوالات متداول مهندسین و نصابها درایو ولتاژ متوسط WEG MVW3000
آیا همه MVW3000های G4 خروجی ۱۳٫۸ کیلوولت و جریان ۱۵۲۰ آمپر دارند؟
خیر. این اعداد سقفهای معرفیشده برای خانوادهاند، نه مشخصات هر تابلو. ولتاژ، جریان نامی و ظرفیت اضافهبار به کد انتخابی و آرایش سلولها وابستهاند. حتی اگر توان تقریبی موتور با یک ردیف جدول سازگار باشد، باید جریان واقعی پلاک، دمای محیط، ارتفاع و رده ND یا HD نیز کنترل شوند. پلاک دستگاه و مدارک تحویلی مرجع نهایی پذیرش فنی هستند.
آیا کنترل چهارربعی به معنی بازگرداندن انرژی به شبکه است؟
خیر. چهار ربع کاری جهت سرعت و گشتاور موتور را توصیف میکنند، در حالی که بازتولید به شبکه به مسیر قدرت مناسب در سمت ورودی نیاز دارد. در آرایش دارای یکسوساز دیودی سلول، صرف مشاهده گشتاور ترمزی اثباتکننده قابلیت Regenerative نیست. برای بارهای راننده مانند بالابر، محاسبه انرژی، بررسی مسیر جذب آن و تأیید آرایش ورودیِ همان پروژه ضروری است.
آیا پینهای XC3 و XC5 جدول را میتوان مستقیم به PLC کارخانه وصل کرد؟
خیر، نه صرفاً با خواندن نام پین. جدول، کانکتورهای برد CCEMVW را توصیف میکند و ترمینال بیرونیِ قابلدسترس مشتری ممکن است در تابلوی سفارشدادهشده شماره دیگری داشته باشد. همچنین XC5 برد PIC3 وظیفه متفاوتی از XC5 برد CCEMVW دارد. پیش از اتصال، شماره برد، نقشه As-Built، نوع سیگنال، مرجع تغذیه، ایزولاسیون و آزمون نقطهبهنقطه کنترل شوند.
آیا خروجی چندسطحی نیاز به فیلتر خروجی موتور را همیشه حذف میکند؟
خیر. چندسطحیبودن شکل موج را بهبود میدهد، اما تصمیم فیلتر به ولتاژ موتور، طول کابل و سازگاری عایق موتور با اینورتر وابسته است. در بروشور WEG، برای موتور آماده کار با اینورتر و برای موتور قدیمی یا بازسازیشده، شرایط متفاوتی ارائه شده است. بنابراین حتی فاصله کابل یکسان نیز ممکن است برای دو موتور، انتخاب فیلتر متفاوتی ایجاد کند.
آیا میتوان پس از F020 یا F025 با پلزدن اینترلاک، تولید را ادامه داد؟
خیر. F020 به تکمیلنشدن پیششارژ و F025 به وضعیت قفل درب مرتبط است. دورزدن هرکدام میتواند کنترل توالی برقدارشدن یا ایمنی دسترسی را از بین ببرد. باید ابتدا تجهیز را مطابق رویه ولتاژ متوسط ایمن کرد، سپس تغذیه کمکی، اجزای پیششارژ یا بازخورد واقعی درب را با نقشه بررسی و پس از رفع علت، آزمون کنترلشده انجام داد.
برای انتخاب یا بررسی فنی MVW3000، کد کامل درایو، پلاک موتور، ولتاژ شبکه، چرخه بار، طول کابل، دمای محیط، ارتفاع محل نصب و نقشه تکخطی پروژه را در اختیار کارشناسان فنی آتی روش قرار دهید.

نقد و بررسیها
هنوز بررسیای ثبت نشده است.