
۱. معرفی جامع و کالبدشکافی مهندسی اینورتر وگ CFW900
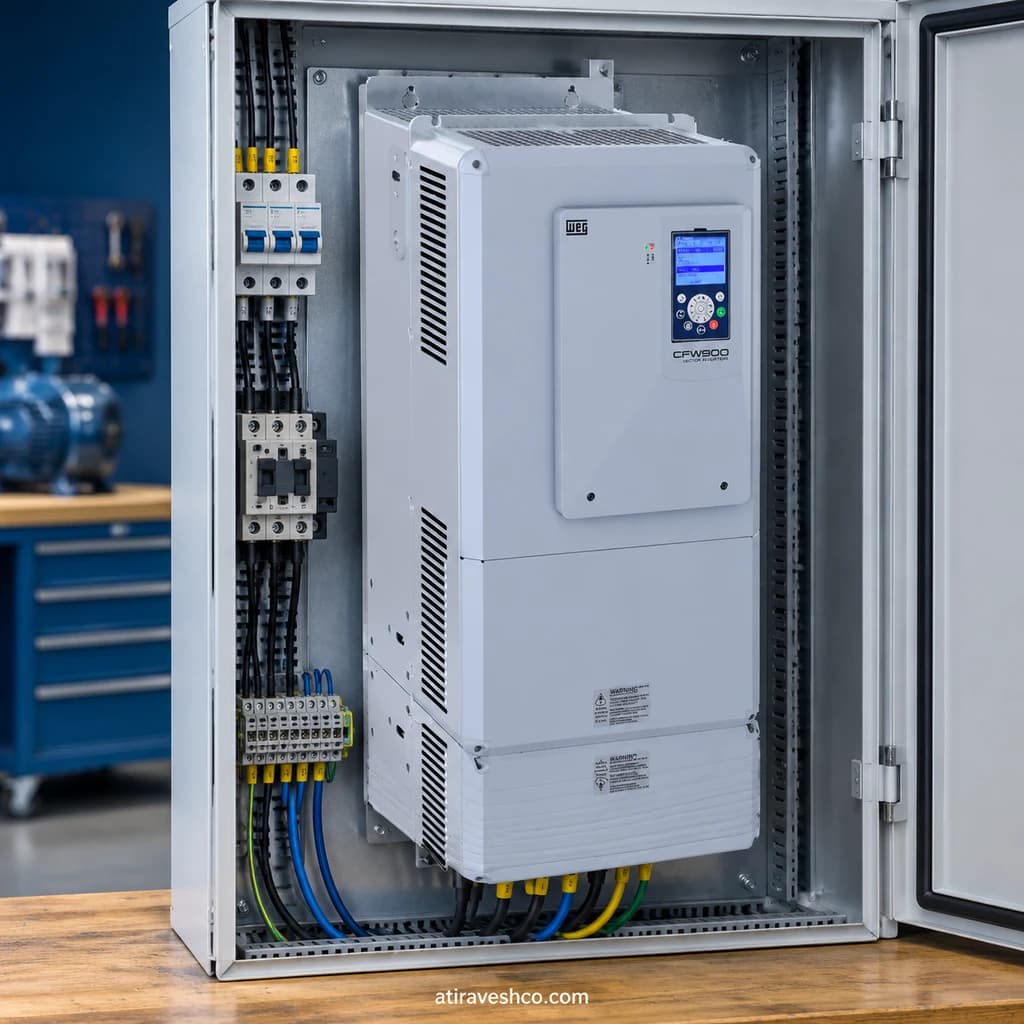
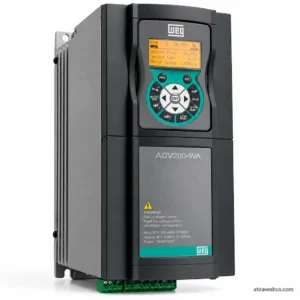
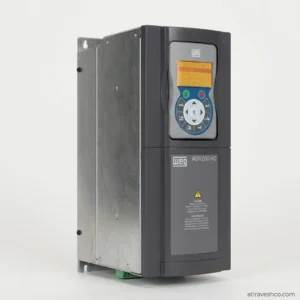
CFW900 در ردهٔ System Drives وگ قرار دارد و برای کنترل موتورهای القایی سهفاز و موتورهای آهنربای دائم در سامانههایی طراحی شده است که علاوه بر تغییر سرعت، به مدیریت گشتاور، توسعهٔ ورودی و خروجی، ارتباط صنعتی و عیبیابی ساختاریافته نیاز دارند. جایگاه مهندسی آن را باید با نیاز واقعی ماشین تعریف کرد: یک فن HVAC با کنترل فشار و یک محور خط تولید با تغییر سریع گشتاور ممکن است هر دو از همین خانواده استفاده کنند، اما کد سفارش، کلاس اضافهبار، مد کنترل و معماری ایمنی آنها یکسان نخواهد بود. فلسفهٔ طراحی CFW900، یکپارچهسازی کنترل حرکت، شبکه و ابزارهای پایش در درایو است؛ این قابلیتها جای محاسبات مکانیکی و ارزیابی ریسک فرایند را نمیگیرند.
مدار قدرت معمول شامل ورودی AC، یکسوکننده، پیششارژ خازنها، چوکهای لینک DC، بانک خازنی و پل خروجی IGBT است. IGBTها با مدولاسیون PWM ولتاژ سهفاز قابلکنترل را به موتور میرسانند. جریان و ولتاژ خروجی، ولتاژ لینک DC و وضعیت حرارتی نیمههادیها برای کنترل و حفاظت پایش میشوند. چوکهای لینک DC به بهبود رفتار ورودی کمک میکنند، اما وجود آنها مجوز حذف بررسی هارمونیک شبکه، انتخاب فیوز، سطح اتصال کوتاه یا الزامات EMC تابلو نیست. ساختار دقیق پیششارژ و ترمینالهای در دسترس با فریم و کد مدل تطبیق داده شود.
CFW900 در پیکربندی معمولِ یکسوکنندهای، درایو بازتولیدکنندهٔ انرژی به شبکه نیست. هنگامی که اینرسی بار یا نیروی محرک فرایند موتور را به حالت تولید میبرد، انرژی به لینک DC برمیگردد. اگر ولتاژ لینک DC از حد مجاز بالاتر برود، توقف سریع میتواند به خطای F022 منجر شود. مدار چاپر و مقاومت ترمز، در مدلهای دارای سختافزار مربوط، انرژی را به گرما تبدیل میکنند. وجود پسوند DB یا NB، فریم، حداقل اهم مجاز و توان حرارتی مقاومت باید پیش از طراحی مدار ترمز مشخص شود؛ در مدل فاقد چاپر داخلی، اتصال مستقیم مقاومت راهحل نیست.
در تحلیل ربعهای عملکرد، امکان ایجاد گشتاور مخالف جهت حرکت را نباید با بازگرداندن توان به شبکه یکسان دانست. تعبیر «چهارربعیِ ریجنریتیو» فقط پس از بررسی کل معماری ورودی و مسیر انرژی معتبر است. CFW900 پل تریستوری آرمیچر یا خروجی تحریک مستقل موتور DC ندارد. در موتور AC، تضعیف شار در سرعتهای بالاتر از ناحیهٔ پایه به محدودیت ولتاژ و ویژگیهای موتور مربوط میشود. از رابطهٔ «توان مکانیکی = گشتاور × سرعت زاویهای» نتیجه میشود که در ناحیهٔ تقریباً توان ثابت، گشتاور قابلدسترس با افزایش سرعت کاهش مییابد. بنابراین حفظ گشتاور نامی در تمام دورهای بالا ادعای صحیحی نیست.
۲. تحلیل مدهای کنترلی و فیدبک سرعت اینورتر وگ CFW900
در مد V/f، درایو ولتاژ را متناسب با فرکانس تنظیم میکند. این روش برای بارهای متداول گشتاور متغیر مانند پمپ و فن قابل بررسی است، ولی فرکانس خروجی، اندازهگیری سرعت واقعی محور نیست. برای موتور القایی، «سرعت سنکرون بر حسب دور در دقیقه = ۱۲۰ × فرکانس بر حسب هرتز ÷ تعداد قطبها» است؛ سرعت محور بهعلت لغزش و تغییر بار با این عدد اختلاف دارد. در کاربرد کنترل دبی یا فشار، پایداری سیگنال سنسور فرایند بهاندازهٔ انتخاب مد موتور اهمیت دارد.
در VVW+ و کنترل برداری بدون حسگر، مدل الکتریکی موتور و اندازهگیریهای درایو برای تخمین حالت موتور بهکار میروند. شناسایی نادرست مقاومت یا دیگر پارامترهای موتور، کیفیت پاسخ در دور پایین و هنگام تغییر بار را کاهش میدهد. رابطهٔ ولتاژ آرمیچر و ضدمحرکهٔ موتور DC، روش فیدبک سرعت این اینورتر نیست؛ ترمینال تاکوژنراتور آنالوگِ اختصاصی نیز نباید برای آن فرض شود. اگر تاکوژنراتور در ماشین قدیمی وجود دارد، استفاده از خروجی آن بهعنوان سیگنال فرایندی، موضوعی جدا از فیدبک برداری انکودر است و باید از نظر مقیاس و سازگاری الکتریکی طراحی شود.
در کنترل برداری حلقهبسته، انکودر افزایشی فیدبک سرعت واقعی را فراهم میکند. ورودیهای DI5 و DI6 روی XC1 میتوانند برای سیگنالهای A و B در پیکربندی مربوط استفاده شوند؛ برای انکودر با مشخصات یا کانالهای بیشتر، ماژول اختصاصی سازگار باید از روی منوال خودش انتخاب شود. جهت سیگنالهای انکودر باید با جهت سیمبندی قدرت و چرخش محور هماهنگ باشد. فیدبک انکودر میتواند عملکرد دینامیکی نزدیک سرعت صفر را بهبود دهد، ولی جای ظرفیت جریان کافی، خنککاری موتور در دور پایین و تنظیم درست حلقهٔ سرعت را نمیگیرد. در محورهای چندگانه نیز هر محور به تحلیل مستقل همزمانسازی، توقف و خطای ارتباطی نیاز دارد.
۳. راهنمای تخصصی وایرینگ، ترمینالها و پیناوت اینورتر وگ CFW900
مدار قدرت و تفکیک مسیرها اینورتر وگ CFW900
ورودی سهفاز به R/L1، S/L2 و T/L3 و خروجی موتور به U/T1، V/T2 و W/T3 متصل میشود. اتصال PE، ارت حفاظتی بدنه و موتور است؛ GND مدار فرمان جایگزین آن نیست. در مدلهای ورودی تکفاز، استفاده از ترمینالها باید مطابق نقشهٔ همان کد سفارش انجام شود. DC+، DC- و BR، در صورت وجود و مجاز بودن استفاده، به لینک DC و مدار ترمز مربوطاند؛ هیچکدام خروجی آرمیچر یا تحریک موتور DC نیستند. مدار قطع اضطراری، حفاظت اتصال کوتاه ورودی و ترمز مکانیکی احتمالی باید در نقشهٔ کل ماشین مشخص باشند.
پیناوت XC1 با ماژول استاندارد CFW900-IOS
| پین XC1 | سیگنال | وظیفه و ملاحظهٔ نصب |
|---|---|---|
| ۱ و ۲ | AO1 و AO2 | خروجی آنالوگ؛ عملکرد پیشفرض بهترتیب سرعت و جریان موتور است. |
| ۳، ۸، ۱۸ و ۲۶ | GND | مرجع مدار کنترل؛ بهجای PE استفاده نشود. |
| ۴، ۵ و ۶ | C، A(-) و B(+) | مرجع و خطوط RS-485؛ قطبیت و خاتمهگذاری شبکه کنترل شود. |
| ۷ | VIN | ورودی تغذیهٔ خارجی ۲۴ ولت مدار کنترل؛ با خروجی VOUT اشتباه نشود. |
| ۹ و ۲۵ | VOUT | خروجی تغذیهٔ کمکی ۲۴ ولت؛ مجموع مصرفکنندگان در محدودهٔ مجاز باشد. |
| ۱۰ تا ۱۵ | DI1 تا DI6 | شش ورودی دیجیتال؛ DI5 و DI6 در پیکربندی مربوط میتوانند ورودی A و B انکودر باشند. |
| ۱۶ و ۱۷ | COM و 10V | مشترک ورودی دیجیتال و مرجع ۱۰ ولت پتانسیومتر؛ کارکردها متفاوتاند. |
| ۱۹ و ۲۰ | AI1+ و AI1- | ورودی آنالوگ تفاضلی اول؛ مرجع سرعت پیشفرض در حالت ریموت مربوط. |
| ۲۱ و ۲۲ | AI2+ و AI2- | ورودی آنالوگ تفاضلی دوم؛ مناسب برای سیگنال فرایندی پس از مقیاسبندی. |
| ۲۳ و ۲۴ | DO1 و DO2 | خروجی دیجیتال؛ نوع الکتریکی و ظرفیت بار پیش از اتصال بررسی شود. |
در تنظیم کارخانهٔ معرفیشده، ورودیهای دیجیتال در حالت PNP و مسیرهای آنالوگ در حالت ولتاژی هستند. برای استفاده از جریان ۴ تا ۲۰ میلیآمپر، وضعیت کلیدهای S3:1 و S3:2 و تنظیم نرمافزاری متناظر باید با هم تغییر کنند؛ خروجیهای AO1 و AO2 نیز کلیدهای S3:3 و S3:4 دارند. در صورت تغذیهٔ مجزای بارهای DO، رفتار خروجیها هنگام نبود تغذیهٔ مدار کنترل را بررسی کنید. شیلد فرمان و شبکه را مطابق منوال متصل کنید و کابلهای فرمان، انکودر و شبکه را از کابل موتور، ورودی قدرت و مقاومت ترمز جدا نگه دارید.
پینهای ایمنی و رله اینورتر وگ CFW900
در XC2، پین ۱ مرجع GNDS، پین ۲ تغذیهٔ VINS، پینهای ۳ و ۵ سیگنالهای SP2 و SP1 و پینهای ۴ و ۶ ورودیهای STO2 و STO1 هستند. این پینها را بر اساس نقشهٔ راهنمای ایمنی STO/SS1-t سیمبندی کنید؛ اتصال دلخواه یا جامپرکردن ورودیهای ایمنی برای راهاندازی، روش طراحی قابلقبول نیست. در ماژول رلهٔ CFW900-REL-01 روی XC30، پینهای ۱ تا ۳ بهترتیب NC1، NO1 و C1، پینهای ۴ و ۵ برابر NO2 و C2 و پینهای ۶ و ۷ برابر NO3 و C3 هستند. کنتاکت رله خشک است و با خروجی دیجیتال ترانزیستوری XC1 تفاوت دارد.
۴. راهنمای گامبهگام راهاندازی، پارامتردهی و تیونینگ اینورتر وگ CFW900
- پیش از برقدار کردن، کد دقیق درایو، کلاس ولتاژ، جریان نامی در ND و HD و جریان پلاک موتور را ثبت کنید. پیوستگی PE، سفتی اتصالات، فیوز مطابق جدول همان فریم، مسیر تهویه و جداسازی کابل فرمان از قدرت بررسی شود. آزمون عایقی موتور و کابل تنها پس از جداسازی آنها از درایو انجام گیرد.
- نوع تغذیه و ولتاژ نامی شبکه را در منوی C1.1 بررسی کنید؛ C1.1.2 ولتاژ نامی را مشخص میکند و C1.2.1 به انتخاب کلاس اضافهبار ND یا HD مربوط است. این انتخاب باید پیش از تفسیر جریان قابلاستفادهٔ درایو انجام شود. در نخستین روشنشدن، وضعیت ورودیهای ایمنی و نبود خطا را پیش از صدور فرمان حرکت کنترل کنید.
- اطلاعات پلاک موتور را در گروه C2.1 وارد کنید؛ برای نمونه C2.1.4 ولتاژ نامی موتور است. جریان، توان، فرکانس، سرعت نامی، نوع موتور و مشخصات انکودر را با پلاک و مدارک سازنده تطبیق دهید. مقاومت و اندوکتانس موتور، یا پارامترهای شار در موتور آهنربای دائم، نباید صرفاً از روی کیلووات درایو حدس زده شوند.
- مد مناسب را از C3.1 انتخاب کنید و منبع فرمان و مرجع سرعت را در گروه C4 تعیین نمایید. حدود حداقل و حداکثر سرعت در C4.3.1.1 کنترل میشوند. پیش از اتصال بار حساس، در سرعت پایین و شرایط مکانیکی ایمن، جهت گردش واقعی موتور، مقدار جریان، سیگنال فیدبک و پاسخ فرمان توقف را آزمایش کنید.
- خودتنظیمی را مطابق راهنمای برنامهنویسی و نسخهٔ نرمافزار همان دستگاه اجرا کنید. آزمونِ مستلزم چرخش موتور فقط پس از جداسازی یا ایمنسازی بار مجاز است. نتایج شناسایی در گروه C2.2 و تنظیمات مرتبط با کنترل برداری بررسی شوند. خودتنظیمی موتور با تیونینگ نهایی حلقهٔ سرعت و فرایند یکسان نیست.
- در مد برداری، تنظیمکنندهٔ سرعت در C3.3.2.1 و تنظیمکنندهٔ جریان در C3.3.2.4 قرار دارند. ضرایب PI را پس از ثبت پاسخ پلهٔ مرجع، جریان، نوسان سرعت و محدودیت گشتاور، بهصورت تدریجی تنظیم کنید. افزایش بیضابطهٔ بهره میتواند نوسان مکانیکی ایجاد کند؛ کاهش بیشازحد آن نیز پاسخ محور را کند میکند.
- برای پمپ و فن، ابتدا درستی مقیاس سیگنال سنسور و جهت عملکرد کنترلر فرایند را ثابت کنید، سپس PID کاربردی را تیون کنید. ولتاژ لینک DC در S2.7، جریان خروجی در S2.3 و سابقهٔ خطاها در D1 و D2 برای ثبت آزمونهای بیباری و زیر بار استفاده شوند. از تنظیمات تأییدشده در WPS نسخهٔ پشتیبان تهیه کنید.
۵. راهنمای جامع خطایابی، کدهای آلارم و تعمیرات اینورتر وگ CFW900
قبل از دسترسی به مدار قدرت، تغذیه را قطع و قفلگذاری کنید، دستکم ۱۰ دقیقه برای تخلیهٔ خازنها صبر کنید و سپس بیبرقی را اندازه بگیرید. خطای F معمولاً پالسهای PWM را متوقف میکند؛ آلارم A الزاماً باعث توقف خروجی نمیشود. در عیبیابی، کد، زمان وقوع، وضعیت بار، جریان خروجی و ولتاژ لینک DC را همزمان ثبت کنید.
| کد | شرح دقیق | علل احتمالی | اقدام مرحلهای |
|---|---|---|---|
| F006 | عدمتعادل یا قطع فاز تغذیه | فیوز معیوب، قطع فاز یا عدمتعادل شبکه. | ۱. ولتاژهای ورودی را زیر بار اندازه بگیرید. ۲. فیوز و اتصالات را کنترل کنید. ۳. کیفیت شبکه را ثبت کنید. |
| F021 | افت ولتاژ لینک DC | افت ولتاژ شبکه، قطع فاز، اشکال پیششارژ یا تنظیم بالای ولتاژ نامی C1.1.2. | ۱. S2.7.1 را بخوانید. ۲. ولتاژ ورودی را هنگام استارت ثبت کنید. ۳. پیششارژ و تنظیم ولتاژ را بررسی کنید. |
| F022 | اضافهولتاژ لینک DC | کاهش سرعت سریعِ بار پراینرسی، ولتاژ ورودی بالا یا تنظیم نامناسب محدودکنندهٔ لینک DC. | ۱. روند S2.7.1 را هنگام توقف ثبت کنید. ۲. رمپ کاهش سرعت را ارزیابی کنید. ۳. وجود چاپر و ظرفیت مقاومت ترمز را بررسی کنید. |
| F053 | افزایش دمای IGBT بازوی U | دمای محیط بالا، گرفتگی هیتسینک، خرابی فن یا جریان زیاد. | ۱. جریان و دمای تابلو را ثبت کنید. ۲. فن و تهویه را بررسی کنید. ۳. پس از ایمنسازی، مسیر خنککاری را تمیز کنید. |
| F070 | اتصال کوتاه در خروجی، لینک DC یا مدار ترمز | اتصال میان فازهای موتور، خرابی کابل ترمز یا نیمههادی قدرت. | ۱. ریست مکرر نکنید. ۲. موتور، کابل و مدار مقاومت را جداگانه بررسی کنید. ۳. در صورت تداوم، بخش قدرت تخصصی آزمایش شود. |
| F071 | اضافهجریان خروجی | اینرسی بالا، رمپ شتاب سریع یا محدودیت جریان نامتناسب. | ۱. گیر مکانیکی را رد کنید. ۲. جریان لحظهٔ راهاندازی را ثبت کنید. ۳. رمپ و تنظیمات محدودکننده را با بار تطبیق دهید. |
| F072 | اضافهبار موتور | بار محور زیاد یا تنظیم نامتناسب حفاظت حرارتی موتور. | ۱. جریان پلاک و تنظیمات C2 را کنترل کنید. ۲. جریان کارکرد و تهویهٔ موتور را بررسی کنید. ۳. حفاظت را مطابق موتور تنظیم کنید. |
| F074 | خطای اتصال زمین خروجی | آسیب عایق کابل یا موتور و اتصال یک یا چند فاز خروجی به زمین. | ۱. مدار را ایمن قطع کنید. ۲. موتور و کابل را جدا از درایو آزمون کنید. ۳. مسیر نصب و آسیب مکانیکی کابل را بازبینی کنید. |
F021 و F022 دو جهت مخالفِ تغییر ولتاژ لینک DC را نشان میدهند؛ یک اقدام یکسان برای هر دو مناسب نیست. اگر خطا فقط هنگام توقف ظاهر میشود، انرژی برگشتی بار را بررسی کنید؛ اگر هنگام استارت و زیر بار است، افت شبکه، اتصال موتور و جریان شتابگیری مهمترند. غیرفعالکردن حفاظت برای حذف پیام خطا، رفع عیب محسوب نمیشود.
۶. جدول جامع مشخصات فنی اینورتر وگ CFW900
جدول زیر مشخصات خانواده و پیکربندیهای مستند را نشان میدهد؛ هیچ ردیف آن جای پلاک و جدول انتخاب کد سفارش مشخص را نمیگیرد. بهویژه مقدار فیوز ورودی، جریان HD و قابلیت چاپر را برای همان مدل از جدول منوال استخراج کنید.
| مشخصه | مقدار یا قابلیت مستند | قید انتخاب |
|---|---|---|
| موتورهای هدف | القایی سهفاز و آهنربای دائم | مد کنترل و دادههای پلاک باید با موتور تطبیق یابد. |
| ۲۰۰ تا ۲۴۰ ولت، تکفاز یا سهفاز منتخب | ۴٫۶ تا ۱۰ آمپر؛ موتور مرجع حدود ۱٫۱ تا ۲٫۲ کیلووات | آرایش ورودی هر کد جداگانه بررسی شود. |
| ۲۰۰ تا ۲۴۰ ولت، سهفاز | ۴٫۶ تا ۳۷۰ آمپر؛ توان مرجع تا ۱۱۰ کیلووات | اعداد ND و HD یکسان نیستند. |
| ۳۸۰ تا ۴۸۰ ولت، سهفاز | ۲٫۸ تا ۷۶۰ آمپر؛ توان مرجع تا ۴۴۰ کیلووات | فریم، جریان موتور و شرایط محیطی ملاک انتخاباند. |
| ۵۰۰ تا ۶۰۰ ولت، سهفاز | ۲٫۹ تا ۵۴ آمپر؛ توان مرجع تا ۳۷ کیلووات در فهرست بررسیشده | برای مقادیر بالاتر یا کلاس ۶۹۰ ولت، مدرک همان کد سفارش لازم است. |
| اضافهبار ND و HD | ND: حدود ۱۱۰٪ برای ۶۰ ثانیه؛ HD: حدود ۱۵۰٪ برای ۶۰ ثانیه، طبق کاتالوگ | شرایط تکرار سیکل و ظرفیت همان مدل کنترل شود. |
| ورودی/خروجی پایه | ۶ DI، ۲ DO، ۲ AI، ۲ AO؛ ماژول سهرلهای در آرایش استاندارد معرفیشده | تجهیزات نصبشده و اسلاتها در دستگاه واقعی بررسی شوند. |
| ارتباطات | RS-485/Modbus-RTU؛ دو پورت اترنت برای EtherNet/IP، Modbus-TCP و MQTT؛ شبکههای دیگر با ماژول | نسخهٔ نرمافزار، توپولوژی و تنظیمات امنیت شبکه کنترل شوند. |
| فیوز ورودی | جریان، نوع و ظرفیت قطع وابسته به کد مدل و فریم | از جداول فصل نصب منوال و سطح اتصال کوتاه تابلو انتخاب شود. |
| محیط نصب | رطوبت نسبی ۵ تا ۹۵ درصد بدون میعان؛ ارتفاع نامی تا ۱۰۰۰ متر | دما و کاهش ظرفیت در ارتفاع بالاتر، تابع فریماند. |
| درجهٔ حفاظت | IP20 استاندارد؛ IP21 یا UL Type 1 در پیکربندیهای مربوط | درجهٔ حفاظت همان تجهیز سفارشدادهشده تأیید شود. |
| بازده و ایمنی | کلاس IE2 طبق IEC 61800-9-2 / EN 50598-2؛ قابلیتهای STO و SS1-t | بازده کل موتور و درایو و سطح ایمنی کل ماشین جداگانه ارزیابی شوند. |
۷. ماتریس کاربردهای صنعتی هدف اینورتر وگ CFW900
| کاربرد | رفتار بار | الزام انتخاب |
|---|---|---|
| چاپ و خطوط تولید سرعتبالا | تغییر سریع مرجع، حساسیت به نوسان سرعت و هماهنگی محورها. | فیدبک انکودر، پاسخ حلقهٔ سرعت و معماری شبکه بررسی شود. |
| جابجایی مواد و نوار نقاله | گشتاور راهاندازی و توقف هماهنگ با تجهیزات مجاور. | کلاس HD، رمپها، منطق ایمنی و وضعیت بار در قطع شبکه تعیین شود. |
| پمپ، فن و HVAC صنعتی | گشتاور متغیر، کنترل فشار یا دبی و کار پیوسته. | کلاس ND، مقیاس سنسور، تنظیم PID و تهویهٔ موتور کنترل شود. |
| اکسترودر پلیمر و سیمان | گشتاور پایدار یا بار سنگین در محیط آلوده. | جریان واقعی، خنککاری، حفاظت حرارتی و نظافت تابلو ارزیابی شود. |
| نورد، جرثقیل و بالابر معدنی | تغییر شدید گشتاور، انرژی ترمز و پیامد ایمنی توقف. | صرف قابلیت کنترل برداری کافی نیست؛ ترمز مکانیکی، ایمنی و مسیر انرژی مستقل طراحی شوند. |
| نفت و گاز | کار پیوسته و نیاز به پایش وضعیت و یکپارچهسازی کنترل. | شرایط محیطی، الزامات محل نصب و امنیت ارتباطات صنعتی بررسی شود. |
برای ارجاع به محصول مرتبط آتی روش، اینورتر وگ CFW500 را در مقایسهٔ انتخاب درایو بررسی کنید: در پروژهای که تعداد ورودی و خروجی، فیدبک، شبکه و توابع ایمنی تعیینکنندهاند، مقایسه باید بر اساس کدهای واقعی CFW500 و CFW900 انجام شود، نه صرف توان موتور. نشانی صفحهٔ محصول CFW500 در دامنهٔ atiraveshco.com هنگام تهیهٔ این متن قابلتأیید نبود؛ بنابراین لینک داخلیِ ساختگی درج نشده است.
۸. سوالات متداول مهندسین و نصابها اینورتر وگ CFW900
آیا وجود ترمینال BR به معنی بازگرداندن انرژی به شبکه است؟
خیر. BR به مسیر ترمز دینامیکی در مدلهای دارای سختافزار مناسب مربوط است. انرژی حاصل از کاهش سرعت ابتدا ولتاژ لینک DC را بالا میبرد و در پیکربندی ترمز مقاومتی، در مقاومت به گرما تبدیل میشود. بازگرداندن انرژی به شبکه به معماری ورودی بازتولیدی نیاز دارد. پیش از انتخاب مقاومت، وجود چاپر داخلی، حداقل اهم مجاز، انرژی هر توقف و سیکل کاری بررسی شود؛ نصب مقاومت صرفاً بر اساس مشاهدهٔ نام یک ترمینال مجاز نیست.
آیا STO جایگزین ترمز مکانیکی بالابر یا قطع کامل برق است؟
خیر. STO تولید گشتاور موتور را بهصورت ایمن غیرفعال میکند، اما بهتنهایی بار آویزان را نگه نمیدارد و به معنی بیبرق شدن ترمینالهای قدرت نیست. بالابر به تحلیل توقف، ترمز نگهدارنده، وضعیت قطع تغذیه و ارزیابی ریسک مطابق استانداردهای مرتبط نیاز دارد. SS1-t نیز باید طبق راهنمای ایمنی اختصاصی و زمانبندی معتبر طراحی و آزمون شود؛ استفاده از آن بدون تأیید رفتار مکانیکی بار کافی نیست.
چرا در کنترل انکودردار، سرعت نمایشدادهشده با جهت واقعی محور ناسازگار میشود؟
یکی از علتها، ناسازگاری ترتیب فازهای خروجی موتور با جهت کانالهای فیدبک A و B است. نخست جهت چرخش را در وضعیت مکانیکی ایمن بررسی کنید، سپس نوع ورودی انکودر، تعداد پالس و صحت سیمبندی را با منوال ماژول نصبشده تطبیق دهید. تغییر همزمان چند اتصال و چند پارامتر، تشخیص علت را دشوار میکند. در صورت ورود محور به محدودیت گشتاور، جریان و وضعیت بار نیز باید همراه با فیدبک بررسی شوند.
برای اتصال ترانسمیتر فشار ۴ تا ۲۰ میلیآمپر به XC1 چه باید کنترل شود؟
ابتدا سیمبندی سیگنال به AI1 یا AI2 و مرجع مناسب آن را طبق نوع ترانسمیتر بررسی کنید. سپس کلید S3 همان ورودی را از مد ولتاژی کارخانه به مد جریانی مناسب تغییر دهید و نوع سیگنال را در تنظیمات نرمافزاری هماهنگ کنید. پیش از فعالکردن PID، مقدار نمایشدادهشده را در دو نقطهٔ شناختهشدهٔ فشار کنترل کنید. اگر مقیاس یا جهت کنترل نادرست باشد، تغییر ضرایب PID مشکل پایهای اندازهگیری را رفع نمیکند.
آیا بازهٔ ۵۶۰ یا ۶۷۰ کیلووات برای هر CFW900 قابل سفارش است؟
خیر؛ توان اعلامی بدون ولتاژ، جریان، کلاس اضافهبار، فریم و کد سفارش معنای عملی کافی ندارد. در مدارک رسمی بررسیشده، بازهٔ مشخص ۳۸۰ تا ۴۸۰ ولت تا ۴۴۰ کیلووات و ۷۶۰ آمپر معرفی شده است. اگر پروژه به ۵۶۰ یا ۶۷۰ کیلووات، یا ورودی ۶۹۰ ولت نیاز دارد، پیش از درج مشخصات در خرید یا طراحی باید کاتالوگ معتبر همان بازار و کد محصول قابلتأمین دریافت و جریان خروجی آن با پلاک موتور تطبیق داده شود.

نقد و بررسیها
هنوز بررسیای ثبت نشده است.