
۱. معرفی جامع و کالبدشکافی مهندسی اینورتر وگ CFW500
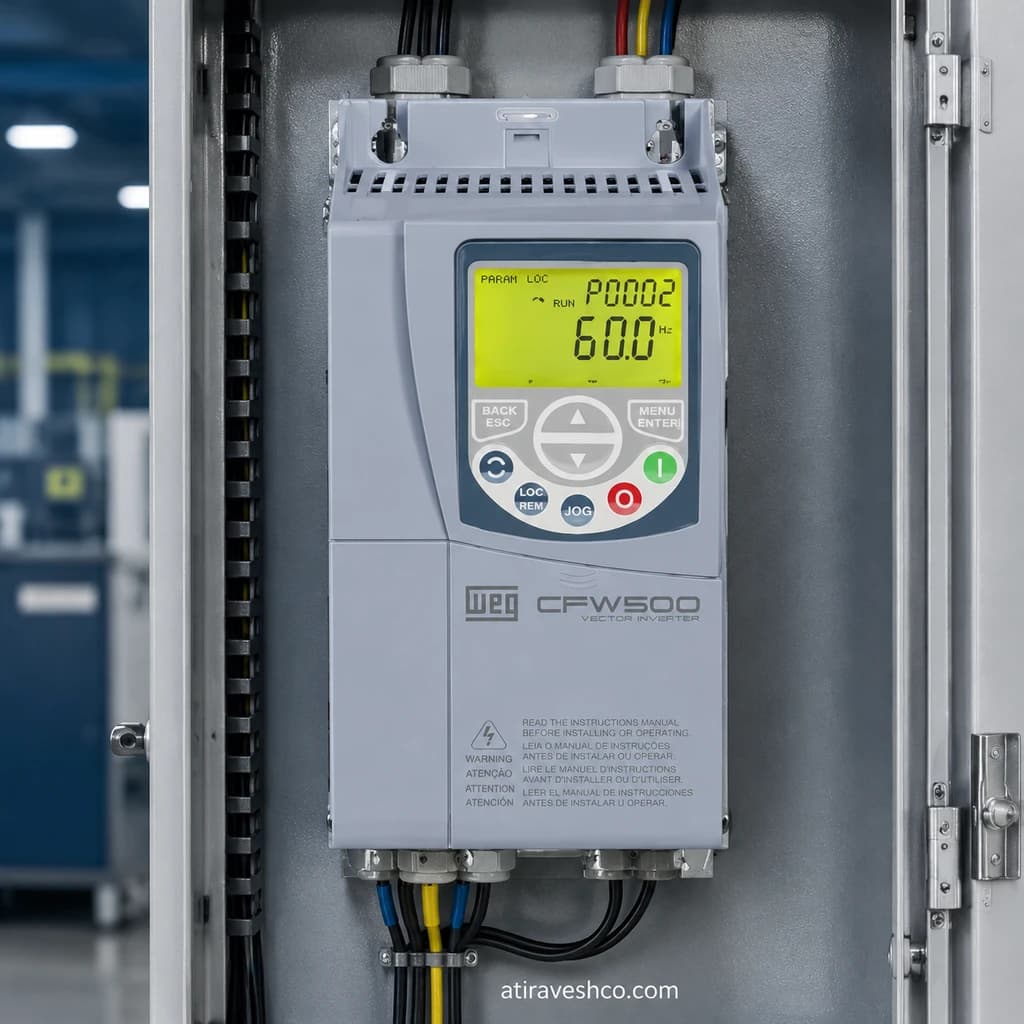
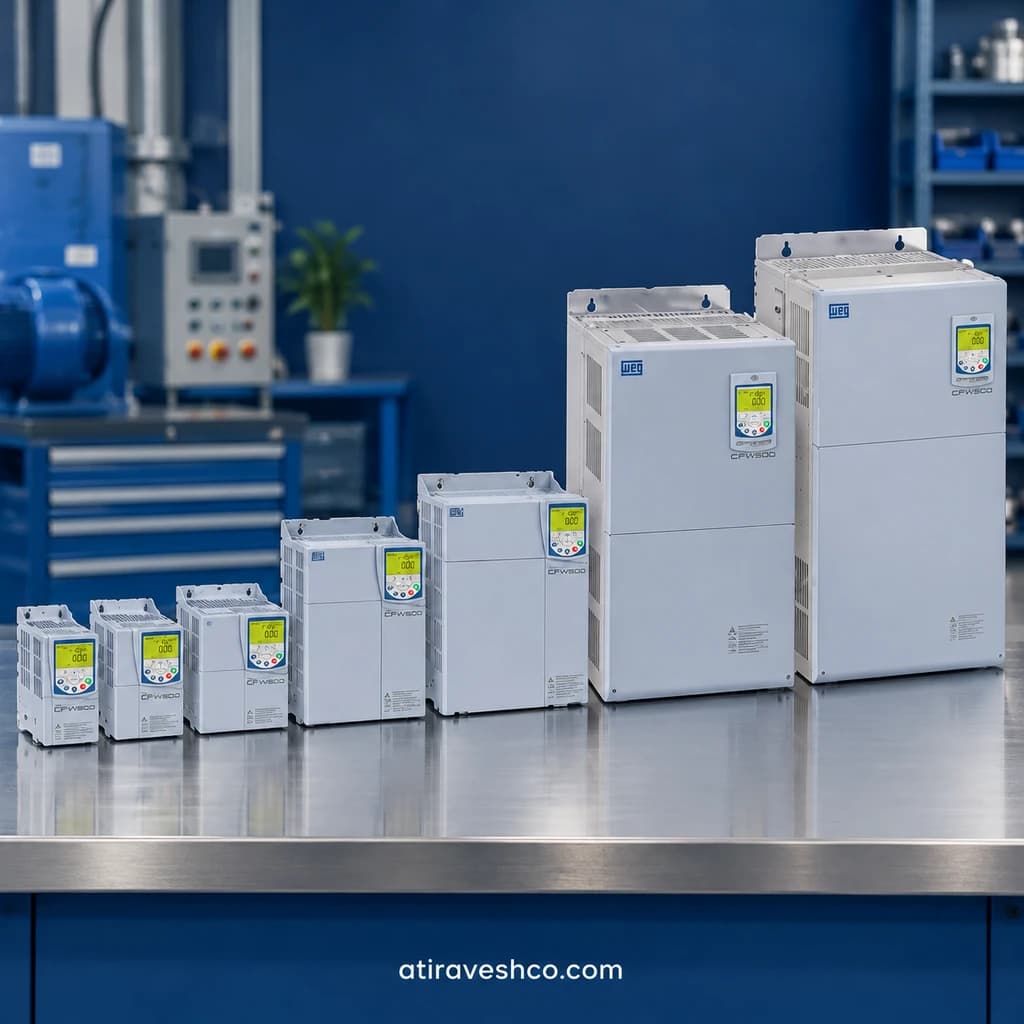
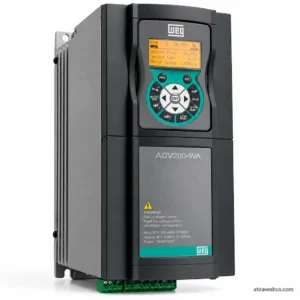
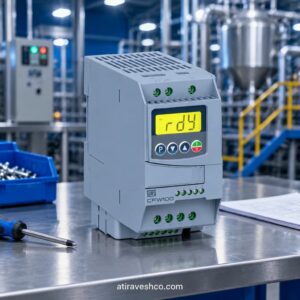
CFW500 در خانوادهٔ درایوهای OEM و کاربرد عمومی وگ قرار میگیرد و برای کنترل موتور AC در ماشینآلاتی طراحی شده است که به انتخابپذیری مد کنترل، توسعهٔ ورودی و خروجی و ارتباط با سامانهٔ کنترل کارخانه نیاز دارند. «همهمنظوره» بودن به معنی یکسان بودن عملکرد همهٔ کدهای سفارش نیست: ولتاژ ورودی، جریان خروجی، کلاس کاری، وجود چاپر ترمز، درجهٔ حفاظت و تجهیزات جانبی باید برای هر پروژه جداگانه بررسی شوند. در مقایسه با یک درایو سادهٔ V/f، امکان استفاده از کنترل برداری و فیدبک انکودر، دامنهٔ طراحی سامانهٔ کنترل حرکت را افزایش میدهد؛ اما جایگزین بررسی مکانیکی بار و الزامات ایمنی ماشین نمیشود.
مسیر معمول مدار قدرت از ورودی AC و یکسوساز، مدار پیششارژ و خازنهای لینک DC، سپس پل خروجی IGBT تشکیل میشود. کلیدزنی IGBTها ولتاژ سهفاز با فرکانس و دامنهٔ کنترلشده را در U، V و W تولید میکند. ترمینالهای +UD و -UD به باس DC مربوطاند و BR، در مدلهای مجهز، برای اتصال مقاومت ترمز به مدار چاپر بهکار میرود. ترمینال DCR برای چوک خارجی باس DC فقط در کدهای مشخصی پیشبینی شده است؛ وجود آن را نباید برای کل سری فرض کرد. فیوز و وسیلهٔ قطع ورودی، جایگزین حفاظت داخلی نیمههادی نیستند و باید طبق جدول مدل انتخاب شوند.
CFW500 با یکسوساز ورودی معمول، درایو بازتولیدکنندهٔ انرژی به شبکه محسوب نمیشود. هنگام کاهش سرعت بار پراینرسی، موتور میتواند انرژی را به باس DC برگرداند؛ در صورت وجود سختافزار مناسب، مقاومت ترمز آن انرژی را به گرما تبدیل میکند. اگر انرژی برگشتی، زمان توقف یا سیکل ترمز از ظرفیت این مسیر فراتر رود، باید معماری بازتولیدی جداگانه ارزیابی شود. تعبیر «دو ربعی/چهار ربعی» بدون تفکیک جهت گشتاور از جهت تبادل توان با شبکه، برای انتخاب این درایو گمراهکننده است.
در این محصول آرمیچر و سیمپیچ تحریکِ مستقلِ موتور DC وجود ندارد. معادل بحث تضعیف میدان در موتور القایی، کار بالاتر از فرکانس پایه با محدودیت ولتاژ قابلتولید است: با کاهش شار، حفظ گشتاور نامی در همهٔ سرعتها ممکن نیست و ظرفیت گشتاور باید از منحنی موتور و درایو بررسی شود. رابطهٔ توان مکانیکی «توان = گشتاور × سرعت زاویهای» نیز نشان میدهد در ناحیهٔ تقریباً توان ثابت، افزایش سرعت با کاهش گشتاور قابلدسترس همراه است. برای موتور خودتهویه، کار طولانی در دور پایین به بررسی خنککاری مستقل نیاز دارد.
۲. تحلیل مدهای کنترلی و فیدبک سرعت اینورتر وگ CFW500
در V/f نسبت ولتاژ به فرکانس برای کنترل تقریبی شار تنظیم میشود. این مد برای فن، پمپ و بارهایی با نیاز محدود به پاسخ گذرا مناسب است، ولی فرکانس خروجی بهتنهایی اندازهگیری دقیق سرعت محور نیست؛ لغزش موتور با بار تغییر میکند. در VVW و کنترل برداری سنسورلس، درایو از مدل موتور و متغیرهای الکتریکی برای بهبود تخمین شار و سرعت استفاده میکند. کیفیت این تخمین به دادههای پلاک، شناسایی موتور و شرایط عملکرد وابسته است و در سرعت بسیار پایین یا توقف نباید آن را معادل فیدبک مکانیکی مستقل دانست.
رابطهٔ «سرعت سنکرون بر حسب دور بر دقیقه = ۱۲۰ × فرکانس بر حسب هرتز ÷ تعداد قطبها» نقطهٔ شروع تحلیل است؛ سرعت واقعی موتور القایی بهدلیل لغزش کمتر از سرعت سنکرون خواهد بود. در موتور DC، رابطهٔ ولتاژ ضدمحرکهٔ آرمیچر با سرعت و شار برای تخمین سرعت مطرح میشود، اما انتقال مستقیم آن روش و پارامترهایش به CFW500 نادرست است. تاکوژنراتور آنالوگ نیز ورودی فیدبک استانداردِ کنترل برداری این مدل نیست. اگر سامانهای حسگر سرعت آنالوگ دارد، نحوهٔ استفاده از سیگنال آن باید در معماری کنترل فرایند جداگانه طراحی شود، نه اینکه بهجای انکودر موتور فرض شود.
برای کنترل برداری با حسگر، ماژول CFW500-ENC یا ENC2 و انکودر افزایشی سازگار لازم است. کانالهای تفاضلی A و B بههمراه مکملهایشان، جهت و پالسهای حرکت را به درایو میرسانند. تعداد پالس انکودر در P0405 و نوع کنترل در P0202 تنظیم میشود؛ در منوال V4.1X، مقدار ۳ برای برداری سنسورلس و ۴ برای برداری با حسگر تعریف شده است. قبل از بستن بار، جهت واقعی چرخش و نمایش سرعت در P0038 و P0681 بررسی شود. انکودر فیدبک واقعی سرعت را در اختیار کنترلر قرار میدهد، ولی دستیابی به گشتاور مناسب در سرعت نزدیک صفر همچنان به سایزینگ، تنظیم و توان حرارتی موتور وابسته است.
۳. راهنمای تخصصی وایرینگ، ترمینالها و پیناوت اینورتر وگ CFW500
مدار قدرت و حفاظت اینورتر وگ CFW500
در مدل تکفاز، ورودی به L/L1 و N/L2 متصل میشود؛ در مدل سهفاز، اتصال ورودی مطابق R، S و T یا نامگذاری معادل روی همان دستگاه انجام میگیرد. خروجی U، V و W به موتور سهفاز و نقطهٔ PE به ارت حفاظتی اختصاص دارد. +UD، -UD، BR و DCR تنها وقتی بهکار میروند که کد مدل، نقشه و دستورالعمل همان فریم وجود و کارکردشان را تأیید کند. بهویژه در فریم A، ترمینالهای باس و ترمزِ نشاندادهشده برای فریمهای دیگر در دسترس نیستند. کنتاکتور بین خروجی درایو و موتور نباید هنگام تولید خروجی PWM یا چرخش موتور قطعووصل شود.
پیناوت ماژول استاندارد CFW500-IOS
| پینها | سیگنال | کاربرد و ملاحظهٔ اتصال |
|---|---|---|
| ۱، ۳، ۵، ۷ | DI1 تا DI4 | ورودیهای دیجیتال قابلتعریف؛ وضعیت NPN/PNP و عملکرد هر ورودی باید با تنظیمات تطبیق داده شود. |
| ۹ | +24 V | تغذیهٔ کمکی فرمان؛ ظرفیت مجاز مجموع مصرفکنندگان کنترل شود. |
| ۱۱، ۱۳، ۱۵ | DO1-RL-NO، DO1-RL-C، DO1-RL-NC | کنتاکت باز، مشترک و بستهٔ رلهٔ خروجی اول. |
| ۲ | AO1 | خروجی آنالوگ برای کمیت تعریفشده در پارامترها. |
| ۶، ۸ | AI1، +10 V | ورودی آنالوگ و مرجع پتانسیومتر؛ نوع سیگنال با کلید و پارامتر هماهنگ شود. |
| ۱۰ | DO2-TR | خروجی دیجیتال ترانزیستوری؛ رلهٔ خشک نیست. |
| ۱۴، ۱۶، ۱۸ | RS485-A، RS485-B، GND(485) | زوج ارتباطی و مرجع شبکه؛ قطبیت و خاتمهگذاری بررسی شود. |
| ۴، ۱۲، ۱۷ | GND | مرجع سیگنال کنترل؛ جایگزین PE نیست. |
در IOS، ورودی DI2 میتواند با تنظیمات مربوط به ورودی فرکانسی نیز استفاده شود. تنظیم کارخانه برای ورودیهای دیجیتال، NPN و برای مسیر آنالوگ، ولتاژ ۰ تا ۱۰ ولت است؛ تغییر به سیگنال جریانی نیازمند هماهنگی کلید S1 و پارامترهای مربوط است. جدول بالا به ماژول IOS تعلق دارد و برای ماژول انکودر یا ماژولهای توسعهٔ دیگر معتبر نیست.
اتصال ماژول انکودر اینورتر وگ CFW500
در CFW500-ENC، پینهای ۱۸، ۲۰، ۲۲ و ۲۴ بهترتیب A، /A، B و /B هستند؛ پین ۲۳ تغذیهٔ +VE انکودر و پین ۱۶ مرجع GND است. ولتاژ +VE با S2.1 روی ۵ یا ۱۲ ولت تنظیم میشود و باید پیش از اتصال با پلاک انکودر مطابقت داشته باشد. پینهای ۲، ۴، ۶، ۸ و ۱۰ در همین ماژول DI1 تا DI5 هستند؛ بنابراین اتصال انکودر با اتکا به شمارهپینهای IOS خطاست. کابل انکودر و فرمان را از کابل موتور و مقاومت ترمز جدا عبور دهید، شیلد کابل موتور را طبق دستورالعمل با اتصال کمامپدانس فرکانسبالا اجرا کنید و مسیر PE را مستقل از GND سیگنال نگه دارید. طول کابل موتور، فیلتر EMC و تجهیزات حفاظتی باید برای همان نصب محاسبه شوند.
۴. راهنمای گامبهگام راهاندازی، پارامتردهی و تیونینگ اینورتر وگ CFW500
- پیش از برقدار کردن، کد سفارش و ولتاژ پلاک درایو را با شبکه تطبیق دهید. فیوز، سطح مقطع، ارت، تهویهٔ تابلو، اتصال موتور و نبود اتصال ناخواسته میان U/V/W و زمین را بررسی کنید. آزمون عایقی موتور و کابل را فقط طبق دستورالعمل و پس از جداسازی از درایو انجام دهید.
- پس از روشن کردن، منبع فرمان LOCAL/REMOTE و منبع مرجع سرعت را مشخص کنید؛ P0220 انتخاب حالت و P0221/P0222 مرجع سرعت را تعیین میکنند. ورودیهای دیجیتال موردنیاز پروژه را با P0263 و پارامترهای متناظر تعریف کنید. مدار توقف اضطراری ماشین باید مستقل و مطابق طراحی ایمنی اجرا شود؛ فرمان Stop نرمافزاری، جایگزین آن نیست.
- مقادیر واقعی پلاک موتور را وارد کنید: P0400 ولتاژ، P0401 جریان، P0402 سرعت نامی، P0403 فرکانس و P0404 توان نامی. برای کاربردهای مرتبط، P0398 ضریب سرویس، P0406 نوع تهویه و P0407 ضریب توان نیز بررسی میشوند. اندوکتانس موتور مقدار عمومی قابلحدس از روی کیلووات نیست؛ در کنترل برداری، شناسایی موتور و نتایج خودتنظیمی اهمیت دارند.
- مد کنترل را در P0202 و حدود فرکانس و جریان را مطابق بار تنظیم کنید. P0100 و P0101 زمان شتابگیری و کاهش سرعتاند؛ کاهش بیرویهٔ آنها میتواند به اضافهجریان یا افزایش ولتاژ باس DC منجر شود. جهت چرخش را ابتدا با موتور بدون بار یا در وضعیت مکانیکی ایمن امتحان کنید.
- در صورت نیاز به خودتنظیمی، P0408 را مطابق مد انتخابی و منوال همان نسخه اجرا کنید. گزینهٔ ۱ آزمون بدون چرخش است؛ گزینههای چرخشی فقط پس از ایمنسازی مکانیک و با شرایط تعریفشده در منوال مجازند. در VVW، خودتنظیمی عمدتاً مقاومت استاتور P0409 را تعیین میکند. در کنترل برداری، پارامترهای شناساییشده مبنای تنظیم کنترلرها قرار میگیرند.
- پس از ثبت مقادیر اولیه، جریان موتور P0003، ولتاژ باس P0004، سرعت و وضعیت ورودیها را در بیباری و سپس زیر بار پایش کنید. در مد برداری، P0161 بهرهٔ تناسبی و P0162 بهرهٔ انتگرالی حلقهٔ سرعتاند. تغییرشان باید تدریجی و بر پایهٔ پاسخ واقعی، نوسان، جریان و پایداری مکانیکی باشد؛ هیچ مقدار ثابت واحدی برای همهٔ اکسترودرها، فنها و نوارها معتبر نیست.
۵. راهنمای جامع خطایابی، کدهای آلارم و تعمیرات اینورتر وگ CFW500
قبل از باز کردن تابلو، ورودی را ایمن قطع کنید، دستکم ۱۰ دقیقه برای تخلیهٔ خازنها صبر کنید و بیبرقی را با ابزار مناسب احراز کنید. کد خطا نقطهٔ شروع تشخیص است، نه دستور تعویض برد. سابقهٔ خطا، وضعیت مکانیکی و مقادیر قابلخواندن درایو باید در کنار هم بررسی شوند.
| کد | شرح | علتهای محتمل | روال بررسی و اقدام |
|---|---|---|---|
| F0006 | عدمتعادل یا قطع فاز ورودی | قطع فاز، افت نامتقارن، ایراد پیششارژ. | ۱. ولتاژ هر سه فاز را اندازه بگیرید. ۲. فیوز و اتصالات را بررسی کنید. ۳. اگر ورودی سالم است، پیششارژ را تخصصی ارزیابی کنید. |
| F0021 | افت ولتاژ باس DC | ولتاژ ورودی پایین، قطع فاز، اختلال پیششارژ. | ۱. پلاک و کلاس ولتاژ را تطبیق دهید. ۲. P0004 و ولتاژ ورودی را زیر بار بررسی کنید. ۳. اتصالات و افت لحظهای شبکه را ثبت کنید. |
| F0022 | اضافهولتاژ باس DC | ترمزگیری سریع بار پراینرسی، ولتاژ ورودی بالا، تنظیم نامناسب محدودکننده. | ۱. روند P0004 را هنگام توقف ثبت کنید. ۲. P0101 را متناسب با ماشین افزایش دهید. ۳. قابلیت چاپر و مقاومت ترمز را در مدل موجود ارزیابی کنید. |
| F0051 | دمای بیشازحد ماژول IGBT | گرفتگی هیتسینک، خرابی فن، تهویهٔ ناکافی یا جریان بالا. | ۱. بار و جریان را ثبت کنید. ۲. مسیر هوای تابلو و فن را بررسی کنید. ۳. پس از قطع ایمن برق، آلودگی هیتسینک را رفع کنید. |
| F0070 | اضافهجریان یا اتصال کوتاه | اتصال فازهای موتور، ایراد مدار ترمز، شتابگیری بسیار تند، خرابی IGBT. | ۱. راهاندازی مکرر را متوقف کنید. ۲. موتور، کابل و مقاومت ترمز را جداگانه بررسی کنید. ۳. رمپ و وضعیت چرخش اولیهٔ موتور را ارزیابی کنید. |
| F0072 | اضافهبار موتور | بار مکانیکی زیاد، ورود نادرست جریان موتور، تنظیم نامناسب حفاظت. | ۱. P0401 را با پلاک تطبیق دهید. ۲. روند جریان و گیر مکانیکی را بررسی کنید. ۳. P0156 تا P0158 را فقط طبق شرایط واقعی موتور تنظیم کنید. |
| F0074 | اتصال زمین خروجی | آسیب عایق کابل یا موتور، اثر کابل نامتناسب. | ۱. خروجی را ایمن قطع کنید. ۲. کابل و موتور را پس از جداسازی از درایو آزمون کنید. ۳. طول کابل و تجهیزات خروجی را با دستورالعمل تطبیق دهید. |
| F0079 | اشکال سیگنال انکودر | قطعی کابل، تغذیه یا پیناوت اشتباه، خرابی انکودر. | ۱. نوع ماژول و P0027 را بررسی کنید. ۲. تغذیه و کانالهای A، /A، B، /B را اندازه بگیرید. ۳. اتصال مکانیکی و نمایش سرعت را آزمایش کنید. |
در خطاهای تکرارشونده، ثبت زمان وقوع نسبت به استارت، افزایش بار یا کاهش سرعت تشخیص را سریعتر میکند. ریست پیاپیِ خطای اتصال کوتاه یا اضافهولتاژ بدون رفع علت، روش تعمیر نیست. اگر با قطع بار و تأیید صحت سیمبندی، خطای سختافزاری باقی بماند، ارزیابی ماژول قدرت و برد باید به تعمیرکار واجد صلاحیت سپرده شود.
۶. جدول جامع مشخصات فنی اینورتر وگ CFW500
مقادیر زیر مشخصات خانواده هستند، نه تضمین وجود همهٔ قابلیتها در یک دستگاه. عدد کیلووات پیشنهادی به موتور مرجع و کلاس کاری وابسته است؛ در خرید، جریان خروجی کد دقیق مدل و جریان پلاک موتور ملاک قرار گیرد.
| مشخصه | مقدار یا دامنهٔ مستند | قید انتخاب مهندسی |
|---|---|---|
| نوع تجهیز | اینورتر فرکانسمتغیر موتور AC | برای موتور و کاربرد سازگار با مد انتخابی. |
| ورودی خانواده | تکفاز/سهفاز ۲۰۰ تا ۲۴۰ ولت؛ سهفاز ۳۸۰ تا ۴۸۰ ولت؛ برخی مدلها سهفاز ۵۰۰ تا ۶۰۰ ولت | نوع فاز و بازهٔ مجاز از روی کد سفارش تعیین شود. |
| دامنهٔ نمونهٔ جریان خروجی | از حدود ۱ تا ۲۱۱ آمپر در مدلهای مستند خانواده | جریان HD و ND، دما و ارتفاع میتوانند ظرفیت قابلاستفاده را تغییر دهند. |
| توان موتور مرجع | از ۰٫۱۸ کیلووات؛ در برخی کدها و شرایط مرجع تا ۱۳۲ کیلووات | توان بهتنهایی معیار سایزینگ نیست؛ مثال ۱۱۰ کیلووات سقف کل خانواده نیست. |
| مدهای کنترل | V/f، VVW، برداری سنسورلس و برداری با حسگر؛ گزینههای دیگر وابسته به نسخه | مد در P0202 و قابلیتهای واقعی در منوال نرمافزار بررسی شود. |
| ترمینال قدرت | ورودی AC، خروجی U/V/W، PE؛ +UD، -UD، BR و DCR در مدلهای مشمول | ترمز و چوک برای همهٔ فریمها یکسان نیست. |
| ورودی/خروجی IOS | ۴ ورودی دیجیتال، ۱ ورودی و ۱ خروجی آنالوگ، رله و خروجی ترانزیستوری | تعداد و نوع با تعویض ماژول Plug-in تغییر میکند. |
| ارتباطات | RS-485/Modbus-RTU در پیکربندی مربوط؛ CANopen، Profibus-DP و شبکههای اترنت صنعتی با ماژول مناسب | پروتکل موردنیاز را پیش از سفارش با ماژول تطبیق دهید. |
| فیوز و حفاظت ورودی | نوع و جریان تابع کد مدل، فریم، ولتاژ و سطح اتصال کوتاه شبکه | از جدول B.1 تا B.4 منوال کاربری انتخاب شود؛ یک آمپراژ برای همهٔ رنجها معتبر نیست. |
| محیط نصب | رطوبت نسبی ۵ تا ۹۵ درصد بدون میعان؛ ارتفاع تا ۱۰۰۰ متر در شرایط نامی | بالاتر از ۱۰۰۰ متر کاهش ظرفیت جریان اعمال میشود؛ دمای نامی تابع فریم است. |
| درجهٔ حفاظت | IP20 و پیکربندیهای NEMA1 یا IP66 بسته به مدل و تجهیزات | درجهٔ حفاظت باید روی کد سفارش و پلاک تأیید شود. |
| استانداردهای مرجع | IEC/EN 61800-5-1 و IEC/EN 61800-3، همراه با سایر استانداردهای درجشده در منوال | انطباق EMC به انتخاب فیلتر، کابل و روش نصب نیز وابسته است. |
۷. ماتریس کاربردهای صنعتی هدف اینورتر وگ CFW500
| کاربرد | رفتار بار و معیار طراحی | ملاحظهٔ انتخاب CFW500 |
|---|---|---|
| پمپ و فن | کنترل دبی یا فشار، کار پیوسته و احتمال کار در دور پایین. | بررسی PID، حداقل سرعت مجاز، تهویهٔ موتور و صرفهٔ فیلتر EMC. |
| نوار نقاله | گشتاور راهاندازی، تغییر بار و هماهنگی توقف با ماشین بالادست. | تعیین جریان HD یا ND، رمپها و منطق فرمان خارجی. |
| اکسترودر پلیمر و لاستیک | گشتاور پایدار، اینرسی مجموعه و حساسیت فرایند به نوسان سرعت. | ارزیابی کنترل برداری، تیونینگ با بار واقعی و مانیتورینگ حرارتی موتور. |
| سیمان و ماشینآلات غبارآلود | کار پیوسته در محیط آلوده و بار مکانیکی متغیر. | انتخاب تابلو، تهویه، فیلترگذاری و برنامهٔ نگهداری فن و هیتسینک. |
| جرثقیل، بالابر معدنی و خطوط نورد | بار آویزان، انرژی برگشتی، توقف ایمن یا سیکلهای شدید. | CFW500 صرفاً با نام کاربرد انتخاب نشود؛ ترمز مکانیکی، ایمنی، ظرفیت ترمز و معماری تخصصی باید مستقل ارزیابی شوند. |
برای مقایسهٔ محصول در فهرست آتی روش، CFW300 را بهعنوان گزینهای برای پروژههای کوچکتر در کنار CFW500 بررسی کنید؛ ملاک تصمیم باید جریان، مد کنترلی و نیاز به توسعهٔ ارتباطات باشد، نه صرفاً شباهت نام دو سری. در کاربرد آسانسوری نیز وجود محصول تخصصی VDL200 در سبد درایوها دلیل کافی برای جایگزینکردن آن با یک درایو عمومی نیست. پیش از درج لینک داخلی، نشانی نهایی صفحهٔ محصول مرتبط در سایت آتی روش بررسی شود.
۸. سوالات متداول مهندسین و نصابها اینورتر وگ CFW500
آیا CFW500 در زمان ترمز انرژی را به شبکه بازمیگرداند؟
خیر؛ وجود امکان ترمز مقاومتی در برخی کدها به معنی بازتولید انرژی به شبکه نیست. هنگام کاهش سرعت، انرژی مکانیکی میتواند ولتاژ باس DC را بالا ببرد. در مدل مجهز به چاپر و پس از انتخاب صحیح مقاومت، این انرژی به گرما تبدیل میشود. برای سیکل ترمز سنگین یا نیاز واقعی به بازگردانی انرژی، باید کل معماری درایو و تغذیهٔ بازتولیدی جداگانه طراحی شود.
چرا با وجود تنظیم درست فرکانس، سرعت محور زیر بار افت میکند؟
فرکانس خروجی همان سرعت اندازهگیریشدهٔ محور نیست. در موتور القایی، لغزش با بار تغییر میکند و در مد V/f ممکن است افت سرعت محسوس باشد. ابتدا اطلاعات پلاک، جریان واقعی، بار مکانیکی و مد کنترل بررسی شود. اگر فرایند به دقت دینامیکی بیشتری نیاز دارد، کنترل برداری و در صورت لزوم ماژول انکودر ارزیابی شود؛ افزودن انکودر بدون تنظیم درست موتور و حلقهٔ سرعت کافی نیست.
علت وقوع F0022 هنگام توقف نوار نقاله چیست؟
یکی از علتهای اصلی، بازگشت انرژی اینرسی بار به باس DC در زمان کاهش سرعت کوتاه است؛ اما ولتاژ بالای ورودی و تنظیمات محدودکننده نیز باید بررسی شوند. روند P0004 هنگام توقف ثبت شود، سپس زمان P0101 و قابلیت ترمز مدل ارزیابی گردد. نصب مقاومت ترمز بدون تأیید وجود چاپر، حداقل اهم مجاز و توان حرارتی مقاومت، اقدام ایمنی نیست.
آیا پینهای ماژول IOS و ماژول ENC یکساناند؟
خیر. در IOS، پینهای ۱، ۳، ۵ و ۷ ورودی دیجیتالاند؛ در CFW500-ENC آرایش اتصال تغییر میکند و کانالهای انکودر روی پینهای ۱۸، ۲۰، ۲۲ و ۲۴ قرار دارند. ابتدا نوع ماژول نصبشده و راهنمای همان ماژول را شناسایی کنید. اتصال بر اساس نقشهٔ ماژول دیگر میتواند باعث کارنکردن فرمان، خطای فیدبک یا آسیب به تجهیزات جانبی شود.
آیا انتخاب CFW500 فقط بر اساس کیلووات موتور کافی است؟
خیر. جریان نامی موتور، نوع بار، جریان قابلتحمل در کلاس HD یا ND، ولتاژ شبکه، دمای تابلو، ارتفاع نصب و سیکل اضافهبار باید بررسی شوند. توانهای درجشده در کاتالوگ بر پایهٔ موتورهای مرجعاند و برای همهٔ موتورها جریان یکسانی ایجاد نمیکنند. برای پروژهٔ دارای ترمز مکرر، انکودر یا شبکهٔ صنعتی، کد سفارش و لوازم جانبی نیز بخشی از انتخاب نهایی هستند.

نقد و بررسیها
هنوز بررسیای ثبت نشده است.