
۱. معرفی جامع و کالبدشکافی مهندسی درایو آسانسور وگ ADL500
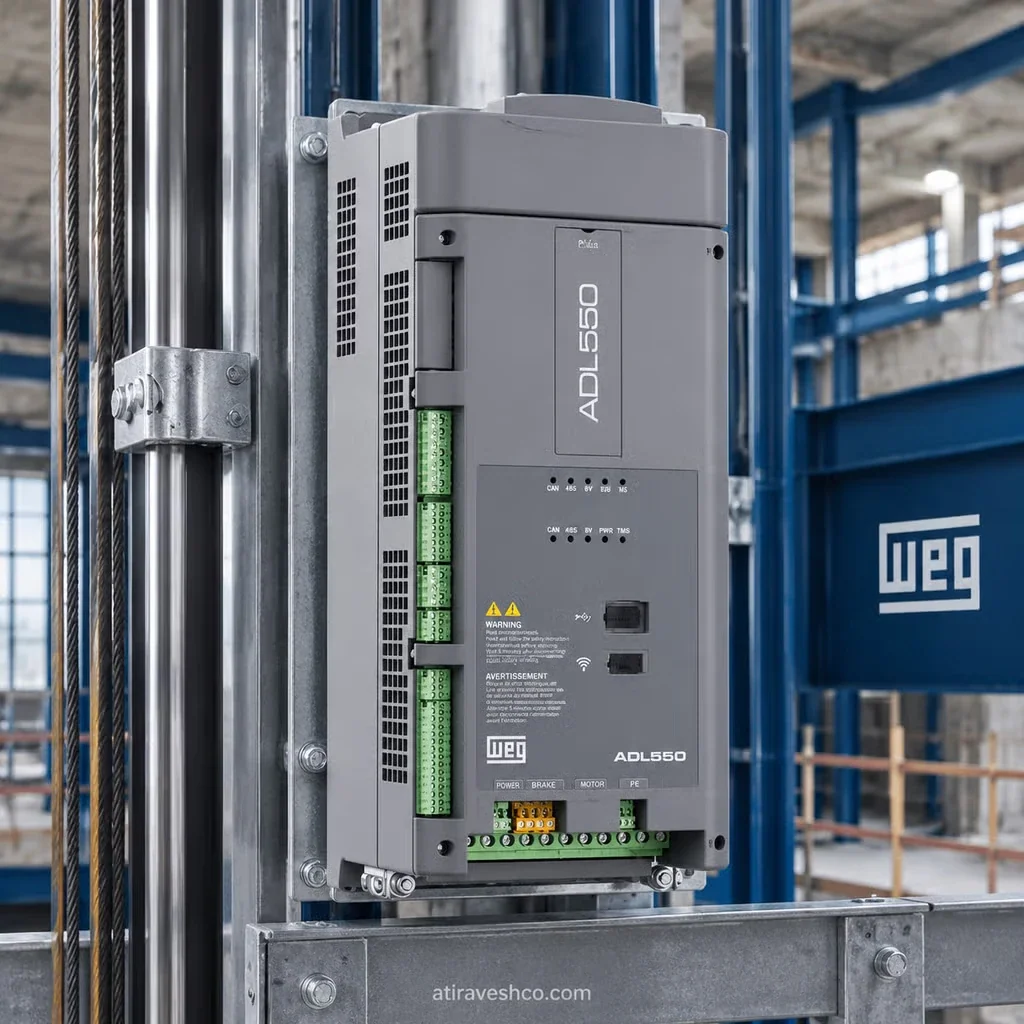
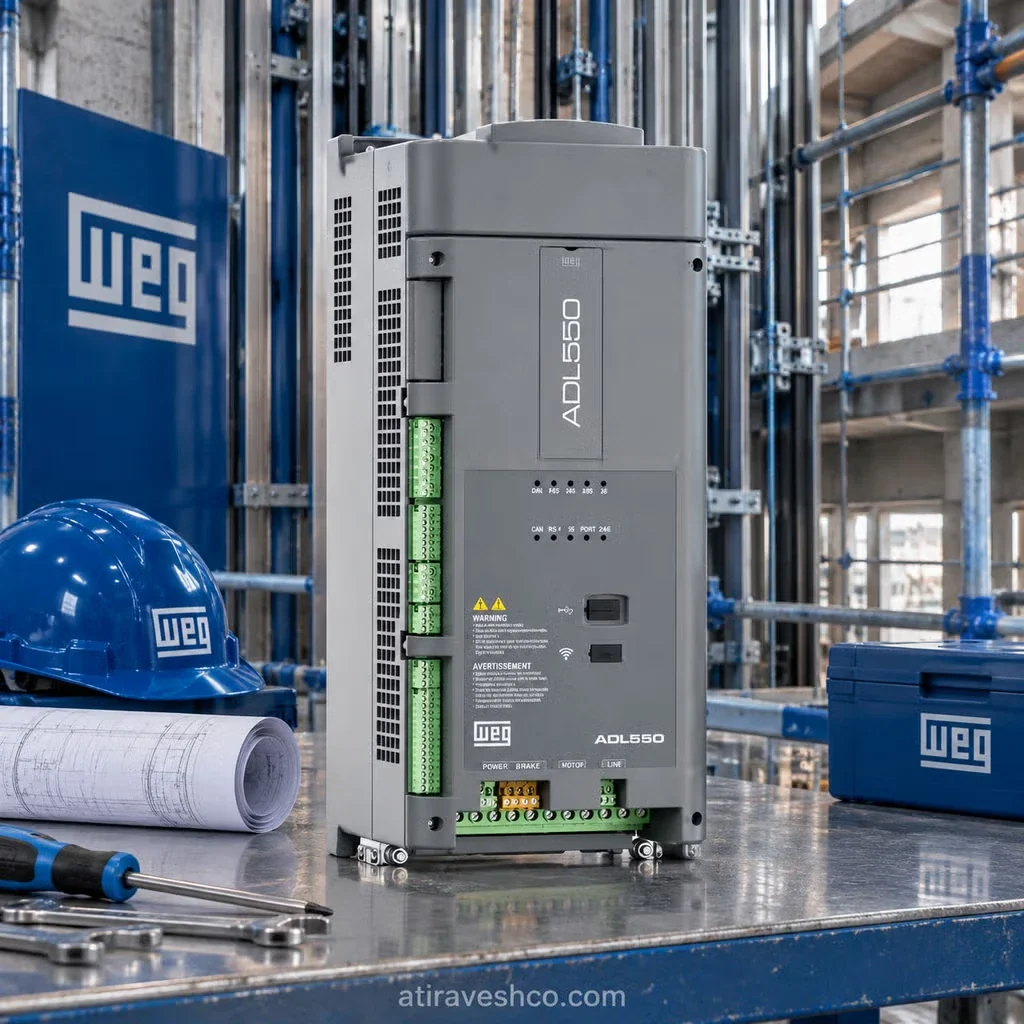
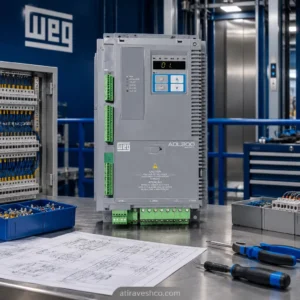
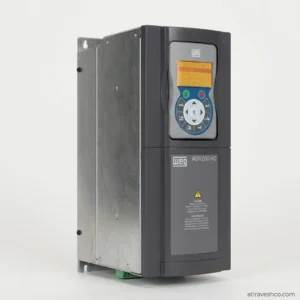
خانواده درایو آسانسور وگ ADL500 (شامل مدلهای مهندسیشده ADL510، ADL530 و پرچمدار سری ADL550) به عنوان نسل نوین سیستمهای کنترل دور اختصاصی بالابر، توسط کمپانی چندملیتی وگ (WEG) توسعه یافتهاند. این پلتفرم با هدف غلبه بر محدودیتهای مکانیکی و ارتعاشی موتورهای سنگین آسانسوری طراحی شده و ساختاری ماژولار با ضریب اطمینان عملیاتی فوقالعاده بالا را در ساختمانهای مدرن و مراکز صنعتی به نمایش میگذارد.
مهندسی سختافزاری این دستگاهها توانایی مدیریت حرکتی انواع سیستمهای کششی را داراست؛ از سیستمهای سنتی مجهز به گیربکس حلزونی با موتورهای آسنکرون روتور قفسسنجابی تا پروژههای فوقپیشرفته مجهز به موتورهای مغناطیس دائم سنکرون بدون گیربکس (Permanent Magnet Synchronous Gearless).
معماری مدار قدرت (Power Circuit Topology) در درایوهای آسانسوری وگ سری ADL500 بر پایه ماژولهای قدرت IGBT نسل هفتم بنا نهاده شده است. این ادوات نیمههادی با سرعت کلیدزنی بسیار دقیق و حداقل تلفات رسانایی عمل کرده و قابلیت تنظیم فرکانس کریر تا سطوح بالاتر از محدوده شنوایی (تا 10 کیلوهرتز) را بدون افت جریان خروجی فراهم میسازند.
مدار ورودی دستگاه شامل یکسوکننده دیودی با تحمل جریان هجومی بالا و مدار پیششارژ (Pre-charge) اتوماتیک بر پایه مقاومت و کنتاکتور بایپس است که از خازنهای الکترولیتی لینک DC در لحظه وصل ولتاژ خط مراقبت میکند. در مدلهای سهفاز 400 ولت، آستانه مجاز ولتاژ DC Bus تا مرز 820 ولت تنظیم شده است. به منظور کنترل توان ژنراتوری معکوس ناشی از بازگشت کابین به همراه وزنه تعادل، یک یونیت برشگر ترمز داخلی (Dynamic Braking Chopper) قدرتمند در داخل شاسی تعبیه شده که با اتصال مقاومت ترمز خارجی، سطوح ولتاژ لینک DC را مهار کرده و تخلیه ایمن بار اکتیو را تضمین مینماید.
مهندسین میتوانند در پروژههای نوسازی برای مقایسه معماری کنترل دور از تجارب بهکارگیری اینورتر آسانسور VDL200 در سیستمهای بالابر قدیمیتر نیز بهرهبرداری نمایند.
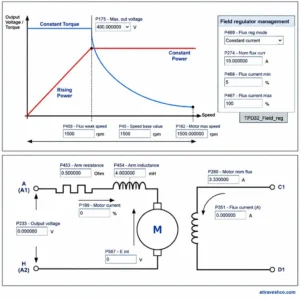
در زمینه کنترل میدان مغناطیسی و عملکرد دینامیکی، درایو وگ ADL500 از هستههای محاسباتی دوگانه DSP با دقت ممیز شناور 32 بیتی بهره میگیرد. کنترل برداری جهتدهی شار (Field Oriented Control – FOC) موتور را قادر میسازد تا در ناحیه تضعیف میدان (Field Weakening)، بردار جریان استاتور را با دقت میکرواستپ تجزیه کند. این تفکیک بلادرنگ میان محورهای مستقیم و عمود بر هم (d-q frame) تضمین میکند که حتی در سرعتهای بالاتر از فرکانس نامی، حداکثر نسبت گشتاور به جریان (MTPA) بدون اشباع هسته مغناطیسی حفظ شده و افت شتاب در کابینهای پرظرفیت رخ ندهد.
۲. تحلیل مدهای کنترلی و فیدبک سرعت درایو آسانسور وگ ADL500
درایو آسانسور وگ ADL500 تنوع بینظیری از متدهای پردازش فیدبک و کنترل دور حلقه باز و بسته را به مهندسین برق ارائه میدهد:
- کنترل برداری حلقه باز (Sensorless Vector Control): در این الگوریتم، ناظر شار استاتور با اندازهگیری آنلاین ولتاژ و جریان خروجی و پردازش مدل الکتریکی موتور، سرعت را با خطای کمتر از ۰.۵ درصد نامی تخمین میزند. این مد بیشتر در پلتفرمهای بالابری کارگاهی و آسانسورهای باری ساده فاقد انکودر استفاده میشود.
- فیدبک انکودر دیجیتال و مطلق حلقه بسته (Closed-loop Universal Encoder): اینترفیس فیدبک در ADL550 به صورت یونیورسال طراحی شده و طیف گستردهای از ترنسدیوسرهای انکودر افزایشی (Incremental TTL / HTL)، سینوسی-کسینوسی (SinCos 1Vpp) و سنسورهای زاویهسنج مطلق مبتنی بر پروتکلهای صنعتی نظیر EnDat 2.1 / 2.2، SSI و BiSS را به شکل مستقیم پردازش میکند. تفکیکپذیری بسیار بالا در این مد، نگهداری گشتاور نامی کامل در سرعت صفر هرتز (Zero-Speed Torque Holding) را با ضریب ثبات 100% تضمین کرده و پدیده عقبگرد کابین (Rollback) در لحظه باز شدن کفشکهای مکانیکی ترمز را به صفر مطلق میرساند.
- مد سنکرونسازی و کالیبراسیون مگنت دائم: در موتورهای گیرلس، زاویه قطبهای روتور (Offset Angle) حیاتی است. درایو وگ با الگوریتمهای تزریق فرکانس بالا (High-Frequency Injection) قادر است موقعیت اولیه آهنرباها را بدون نیاز به باز کردن سیمبکسلها یا چرخاندن شفت موتور، در وضعیت سکون کامل شناسایی و ذخیره کند.
۳. راهنمای تخصصی وایرینگ، ترمینالها و پیناوت درایو آسانسور وگ ADL500
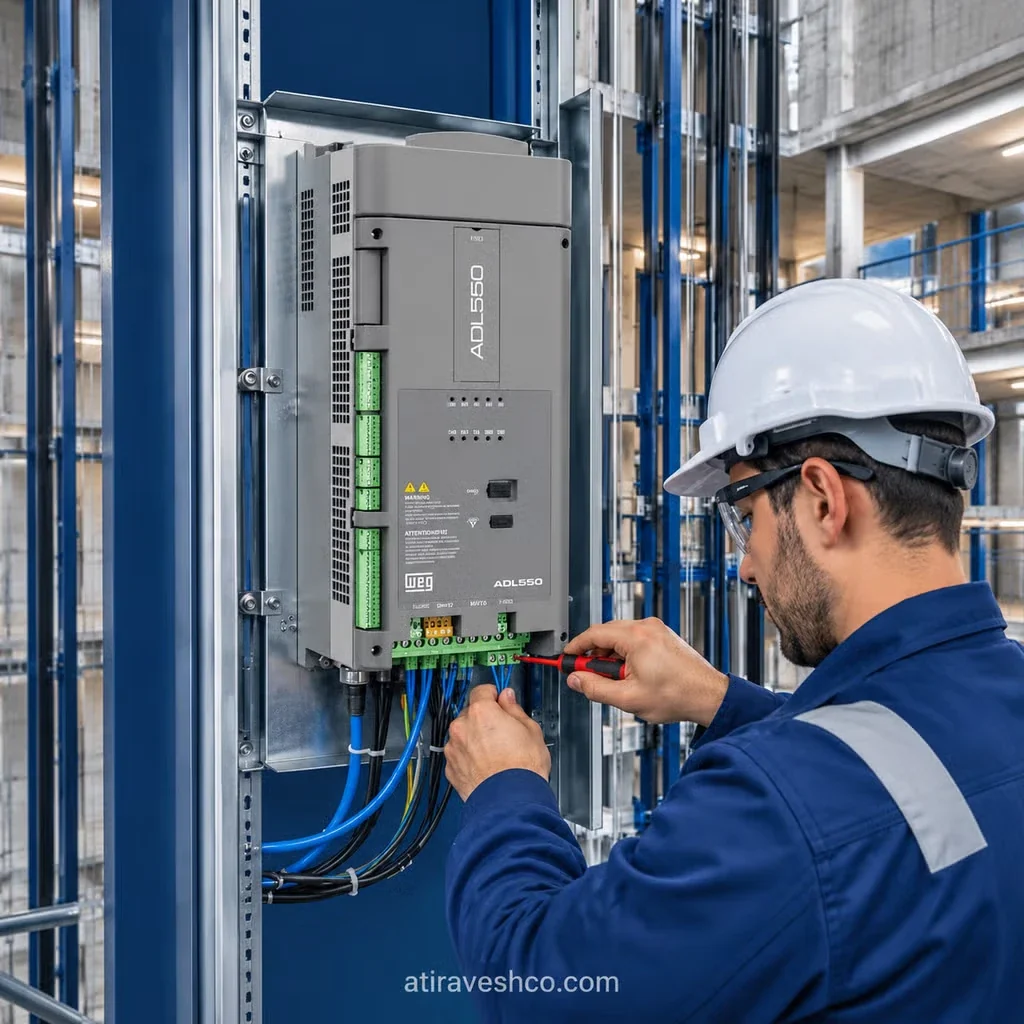
دستیابی به قابلیت اطمینان حداکثری و جلوگیری از اختلالات الکترومغناطیسی در تابلو فرمان آسانسور مستلزم سیمکشی منظم و رعایت استانداردهای پینبندی درایو وگ ADL500 است:
- ترمینالهای مدار قدرت (Main Power Terminals):
- ورودی برق شبکه: ترمینالهای L1, L2, L3 برای مدلهای سهفاز 400 ولت صنعتی یا L1, L2/N برای مدلهای تکفاز 230 ولت.
- خروجی سهفاز به الکتروموتور: ترمینالهای حفاظتی U, V, W همراه با نقطه شمش ارت مشترک (PE).
- ترمینالهای مدار برشگر ترمز: پایانههای DC+ و BR جهت نصب مستقیم مقاومت ترمز آلومینیومی با ظرفیت وات متناسب با بار ژنراتوری.
- ترمینالهای سیگنال، کنترل و فرمان:
- ورودیهای دیجیتال ایزوله (DI1 تا DI8): با منطق ولتاژی 24 ولت DC و قابلیت انتخاب وضعیت PNP/NPN جهت فرمانهای سرعت تند، کند، بازرسی (Inspection)، استپ تراز طبقه و خطا.
- خروجیهای رلهای وضعیت: ۴ مجموعه رله کنتاکت باز/بسته ایزوله برای فرمان فعالسازی کنتاکتور ترمز مکانیکی، وضعیت عملکرد نرمال درایو، و آلارم خطای سیستمی.
- ورودی و خروجی آنالوگ: پشتیبانی از رفرنس ولتاژی 0-10 ولت / جریانی 4-20 میلیآمپر به همراه ورودی اختصاصی سنسور حرارتی سیمپیچ موتور (PTC / KTY84).
- ترمینالهای ایمنی اختصاصی: پایانههای دوکاناله Safe Torque Off (STO) منطبق بر سطح ایمنی SIL3 / PLe جهت قطع فوری پالسهای آتش IGBT بدون نیاز به کنتاکتور قدرت بین موتور و درایو.
الزامات کابلکشی و استانداردهای EMC: سیمکشی خطوط قدرت به الکتروموتور باید منحصراً از کابلهای شیلدار چهار رشتهای مسی استاندارد تشکیل شود. شیلد بافتهشده کابل باید در ورودی تابلو و بدنه موتور با بستهای 360 درجه گالوانیزه زمین شود. کابلهای انکودر و سیگنالهای فیدبک باید در داکتهای فلزی کامپکت با فاصله فیزیکی حداقل 30 سانتیمتر موازی با خطوط قدرت یا با تقاطع 90 درجه چیدمان شوند تا از تزریق نویزهای dv/dt به مدارات لاجیک ممانعت به عمل آید.
۴. راهنمای گامبهگام راهاندازی، پارامتردهی و تیونینگ (Commissioning & Tuning) درایو آسانسور وگ ADL500
مراحل مهندسی راهاندازی درایو وگ ADL500 باید در روندی ساختاریافته به شرح ذیل اجرا گردد:
- تست سرد مدارات و کنترل اتصالات: پیش از اتصال خط اصلی شبکه، عدم اتصال کوتاه بین پایانههای U, V, W و شین ارت تست شده و ولتاژ لینک DC با تستر مولتیمتر رصد شود.
- پلاکخوانی دقیق و درج متغیرهای نامی موتور: مقادیر جریان نامی (Rated Current)، ولتاژ خطی، فرکانس پایه (50Hz)، قطبهای موتور، راندمان و سرعت نامی بر حسب دور در دقیقه (RPM) به دقت وارد منوی پارامترهای موتور شوند.
- انتخاب نوع انکودر و تفکیکپذیری: پروتکل انکودر نصبشده روی شفت (نظیر EnDat یا SinCos) به همراه تعداد پالسها در دور (مثلاً 2048 PPR) تنظیم شده و ولتاژ تحریک انکودر (5V یا 12V) تثبیت شود.
- اجرای اتوتیونینگ خودکار (Motor Autotuning): فرآیند تست اتوماتیک استاتیک (بدون گردش روتور) را برای اندازهگیری اهمی سیمپیچها و اندوکتانس نشتی استاتور اجرا کنید. در صورت استفاده از موتورهای سنکرون گیرلس، روتین انطباق فاز زاویه انکودر (Encoder Autophasing) الزامی است تا بردار نیروی ضد محرکه با مبنای انکودر منطبق گردد.
- بهینهسازی ضرایب رگولاتور حلقه سرعت (PI Tuning): ضریب بهره تناسبی (Kp) و زمان انتگرالگیر (Ti) را در سه ناحیه سرعت پایین، شیب شتاب و سرعت کروز متناسب با وزن دینامیکی کابین و قاب وزنه تعادل تیون کنید تا منحنیهای حرکتی S-Curve نرم و بدون پرش حاصل شوند.
۵. راهنمای جامع خطایابی، کدهای آلارم و تعمیرات (Troubleshooting) درایو آسانسور وگ ADL500
در جدول مهندسی زیر، خطاهای متداول درایوهای آسانسوری وگ سری ADL500 همراه با ریشهیابی و راهکارهای اجرایی مدون شدهاند:
| کد خطا | عنوان خطا | شرح دقیق فنی مشکل | علل احتمالی الکتریکی / مکانیکی | راهحل گامبهگام رفع عیب |
|---|---|---|---|---|
| OV | Overvoltage Fault | افزایش ولتاژ لینک DC فراتر از آستانه قطع ایمنی درایو | انرژی برگشتی شدید در زمان توقف کابین پر، سوختن مقاومت ترمز، خرابی برشگر ترمز داخلی یا زمان نزول شتاب بسیار کوتاه | مقاومت اهمی ترمز را چک کنید؛ از اتصال صحیح کابلها به DC+ / BR اطمینان حاصل نمایید؛ شیب زمان توقف (Decel Time) را افزایش دهید. |
| UV | Undervoltage Fault | افت سطح ولتاژ باس DC کمتر از کرانه مجاز کارکرد | افت ولتاژ شدید در شبکه برق کارگاه/ساختمان، سوختن فیوزهای خط اصلی، قطعی فاز در ورودی درایو وگ | ولتاژ هر سه فاز ورودی را زیر بار قرائت کنید؛ فیوزها و مدار کلید مینیاتوری یا کنتاکتور تغذیه ورودی تابلو را بررسی نمایید. |
| OC | Overcurrent Trip | جریان لحظهای خروجی درایو از حد مجاز اینورتر فراتر رفته است | اتصال کوتاه فاز به فاز یا فاز به زمین در کابل موتور، آسیب به سیمپیچ الکتروموتور، درگیر ماندن مگنت ترمز مکانیکی | مقاومت عایقی کابل و موتور را توسط میگر بررسی کنید؛ عملکرد باز شدن کامل فکهای ترمز موتور در حین استارت را کنترل نمایید. |
| SFL | Speed Feedback Loss | درایو سیگنال پالس معتبر از انکودر دریافت نمیکند | پارگی یا قطعی رشتههای کابل انکودر، افت ولتاژ تغذیه انکودر، خرابی فیزیکی سنسور انکودر، نویز شدید الکترومغناطیسی | سیمبندی سوکت انکودر و پیوستگی رشتهها را بررسی کنید؛ ولتاژ تغذیه کارت انکودر را اندازه بگیرید؛ شیلد کابل را چک کنید. |
| STO | Safe Torque Off Active | سیستم مدار ایمنی گشتاور قطع شده و پالسهای گیت قفل گردیدهاند | باز شدن زنجیره سوئیچهای ایمنی چاه، لیمیتسوئیچها، پاراشوت یا شل شدن کابلهای کانال STO در درایو | ولتاژ ۲۴ ولت ورودی پایانههای STO1 و STO2 را رصد کنید؛ سری ایمنی شستیهای توقف اضطراری آسانسور را عیبیابی نمایید. |
| HOT | Inverter Overtemperature | دمای سنسورهای داخلی ماژول هیتسینک از حد مجاز عبور کرده است | از کار افتادن فن خنککننده درایو، انسداد مسیر جریان هوای تابلو فرمان با گرد و غبار، دمای محیطی بالای ۵۰ درجه | عملکرد چرخش فنهای درایو را تست کنید؛ فیلترهای تهویه تابلو کنترل آسانسور را تمیز کرده و دمای موتورخانه را ارزیابی نمایید. |
| DOL | Drive Overload | اضافه بار حرکتی درایو ناشی از مصرف مداوم جریان بالاتر از حد نامی | بالانس نبودن وزن کابین با قاب وزنه تعادل، اصطکاک شدید در ریلهای راهنما، بارگذاری کابین بیش از ظرفیت نامی | درصد تعادل کابین و وزنه را در میانه چاه تست کنید؛ کفشکهای ریل راهنما و وضعیت روغنکاری را بازرسی نمایید. |
۶. جدول جامع و کامل مشخصات فنی (Technical Specifications Table) درایو آسانسور وگ ADL500
| مشخصه فنی درایو آسانسور وگ ADL500 | جزئیات و استانداردهای طراحی درایو وگ ADL500 / ADL550 |
|---|---|
| محدوده توان نامی | ۱.۱ کیلووات الی ۴۵ کیلووات در ردههای جریانی پیوسته ۹ آمپر تا ۹۰ آمپر |
| مشخصات ولتاژ ورودی | سهفاز 230V الی 480V متناوب (مدلهای -4) / تکفاز 200V-230V متناوب (مدلهای -2M) |
| ظرفیت تحمل اضافه بار | ۱۸۳٪ جریان نامی به مدت ۱۰ ثانیه / ۲۰۰٪ در سرعت صفر به مدت ۲ ثانیه |
| مدهای کنترلی | کنترل برداری شار مغناطیسی با حلقه بسته انکودر و بدون سنسور (FOC / Sensorless) |
| فرکانس کلیدزنی (Carrier) | قابل تنظیم تا ۱۰ کیلوهرتز به منظور بیصدا کردن عملکرد موتور |
| اینترفیس انکودر چندمنظوره | SinCos, EnDat 2.1/2.2, BiSS, SSI, Incremental Line Driver (5V/12V) |
| تجهیزات ایمنی داخلی | مدار استاندارد Safe Torque Off (STO) سطح SIL3 و مدار مانیتورینگ کنتاکتور ترمز |
| پروتکلهای فیلدباس صنعتی | CANopen Lift (پروفایل استاندارد DS417)، Modbus TCP، درگاه USB و ماژول Wi-Fi داخلی |
| شرایط محیط کارکرد | دمای مجاز ۴۵- الی ۵۰+ درجه سانتیگراد، شاخص نفوذپذیری استاندارد IP20 |
۷. ماتریس کاربردهای صنعتی هدف (Target Industrial Applications) درایو آسانسور وگ ADL500
الگوریتمهای حرکتی و توان گشتاوری بالا در درایوهای وگ سری ADL500 آنها را فراتر از ساختمانهای مسکونی، در پروژههای پیچیده زیر به انتخابی مطمئن بدل کرده است:
- آسانسورهای فوق پرسرعت برجها: نیاز به کنترل دقیق شیبهای شتاب و توقف میلیمتری در کابینهای پرتردد با سرعتهای بالای ۴ متر بر ثانیه.
- بالابرهای سنگین صنعتی در خطوط نورد و کارخانجات سیمان: عملکرد بیوقفه در شیفتهای فشرده کاری جهت انتقال پالتهای سنگین.
- جرثقیلهای سقفی و وینچهای سنگین باربری: تأمین حداکثر گشتاور نگهدارنده در لحظه شروع لیفت بدون کوچکترین شوک یا پرش به کابلها.
- انبارداری تمام اتوماتیک با سیستمهای استاکر: هدایت دقیق موقعیت مکانی با استفاده از ارتباط بلادرنگ شبکه اترنت و فیلدباس.
۸. سوالات متداول مهندسین و نصابها (FAQ) درایو آسانسور وگ ADL500
۱. تفاوت بنیادین سری ADL500 با درایوهای آسانسوری متداول در بازار چیست؟
درایو وگ سری ADL500 و ADL550 با بهرهمندی از پردازنده دوگانه سیگنال دیجیتال، فیدبک انکودر جامع و سیستم حفاظت یکپارچه سختافزاری STO، نیاز به کارتهای آپشنال متعدد را رفع کرده است. وجود رابطهای ارتباطی مدرن نظیر اترنت، CANopen Lift و ماژول وایفای امکان کانفیگ و عیبیابی سریعتر را بدون باز کردن درب تابلو فراهم میآورد.
۲. تنظیم فاز اولیه انکودر در موتورهای گیرلس وگ چگونه انجام میگیرد؟
به کمک تابع نرمافزاری Autophasing تعبیهشده در فریمور درایو وگ ADL500، این عمل بدون باز کردن فلکه و تحت بار انجام میشود؛ به این ترتیب که با ارسال جریانهای فرکانس بالا زاویه قطبهای مغناطیس دائم تعیین و خطای شیفت زاویه روی انکودر ثبت میگردد.
۳. علت بروز خطای بازگشت توان (OV) در حین حرکت به سمت پایین در کابین پر با درایو آسانسور وگ ADL500 چیست؟
در این حالت موتور آسانسور سنکرون یا آسنکرون به صورت ژنراتور عمل کرده و انرژی جنبشی را به صورت ولتاژ الکتریکی وارد باس DC درایو میکند. در صورت عدم انتخاب درست توان و اهم مقاومت ترمز، ولتاژ DC لینک از حد ۸۲۰ ولت بالاتر رفته و درایو خاموش میشود.
۴. آیا استفاده از قابلیت STO درایو وگ ADL500 نیاز به کنتاکتورهای اصلی بین درایو و موتور را رفع میکند؟
بله، مطابق استانداردهای نوین آسانسوری نظیر EN 81-20 و EN 81-50، عملکرد کارت یکپارچه Safe Torque Off در درایوهای وگ سطح ایمنی سختافزاری SIL3 را فراهم آورده و میتوان کنتاکتورهای واسط خروجی را حذف نمود که سبب کاهش صدا و حذف قطعات استهلاکپذیر میشود.

نقد و بررسیها
هنوز بررسیای ثبت نشده است.